小服AI
软件定位与理念
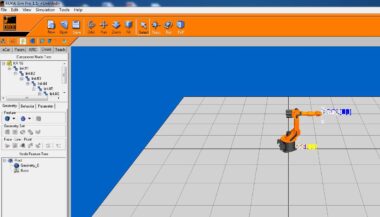
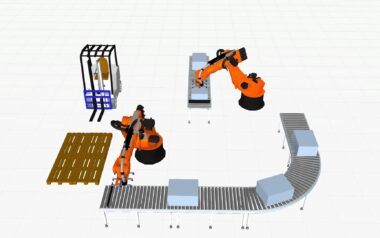
KUKA.Sim 是库卡(KUKA)推出的智能仿真软件,用于对 KUKA 机器人进行高效的离线编程。借助 KUKA.Sim,用户可以在生产环境之外快速、轻松地优化系统与机器人的运行,让机器人应用在系统实际投入运行之前就已在虚拟环境中栩栩如生地呈现。
该软件面向未来的机器人应用,通过把离线编程的机器人运动序列实时呈现,并针对节拍时间进行分析与优化,帮助用户在最小成本与精力下获得最大的规划可靠性,同时将生产停机时间降至最低,从而提升生产力、安全性与竞争力。
核心能力
KUKA.Sim 的功能覆盖从离线编程、机器人仿真到虚拟调试的完整链路。它能够创建数字孪生,形成后续生产过程的完全一致映像,其 3D 仿真贯穿整个规划过程:从过程设计,到物料流与瓶颈的可视化,直至 PLC 代码,均可在虚拟环境中预先完成。
软件的突出优势在于数据 100% 一致,即虚拟控制器与真实控制器使用完全相同的数据运行,这为虚拟调试奠定了基础,使新的生产线能够在正式投产前就被测试与优化。即便是没有深厚编程知识的用户,也能在几分钟内完成一个机器人系统的仿真。
关键特性
KUKA.Sim 提供可达性检查与碰撞检测等实用功能,帮助用户确认机器人程序与工作单元布局确实能够落地实施。通过对运动序列的实时仿真,用户可以直观地发现潜在的可达性问题与碰撞风险,并在虚拟阶段加以修正。
节拍时间分析功能使用户能够评估并优化机器人的运动效率,缩短生产节拍。配合数字仿真的规划可靠性,这些特性共同保证了制造过程在投入实际运行前得到充分验证,减少现场反复调试带来的时间与成本损耗。
价值收益
通过在生产环境之外完成机器人与系统的优化,KUKA.Sim 将生产停机时间压缩到最短,显著提升设备综合效率。用户在规划阶段即可验证方案可行性,降低投资风险,并以更少的试错成本实现更高质量的生产线设计。
对制造企业而言,这意味着新产品与新产线可以更快地进入量产,同时保持更高的安全性与稳定性,帮助企业在激烈的市场竞争中占据优势。
应用场景
KUKA.Sim 适用于各类使用 KUKA 机器人的自动化场景,包括汽车制造、电子装配、金属加工与物流搬运等。无论是在新产线规划阶段进行方案验证,还是对现有工作站进行节拍优化与程序调试,软件都能提供可靠的数字仿真支撑。
对于系统集成商与最终用户,KUKA.Sim 作为库卡机器人生态中的仿真环节,能够与真实控制器无缝衔接,确保离线编写的程序在实机部署时保持一致,缩短从设计到投产的周期。
如需进一步了解 KUKA.Sim 的模块配置、行业方案与授权方式,欢迎通过软服之家咨询报价与技术支持。