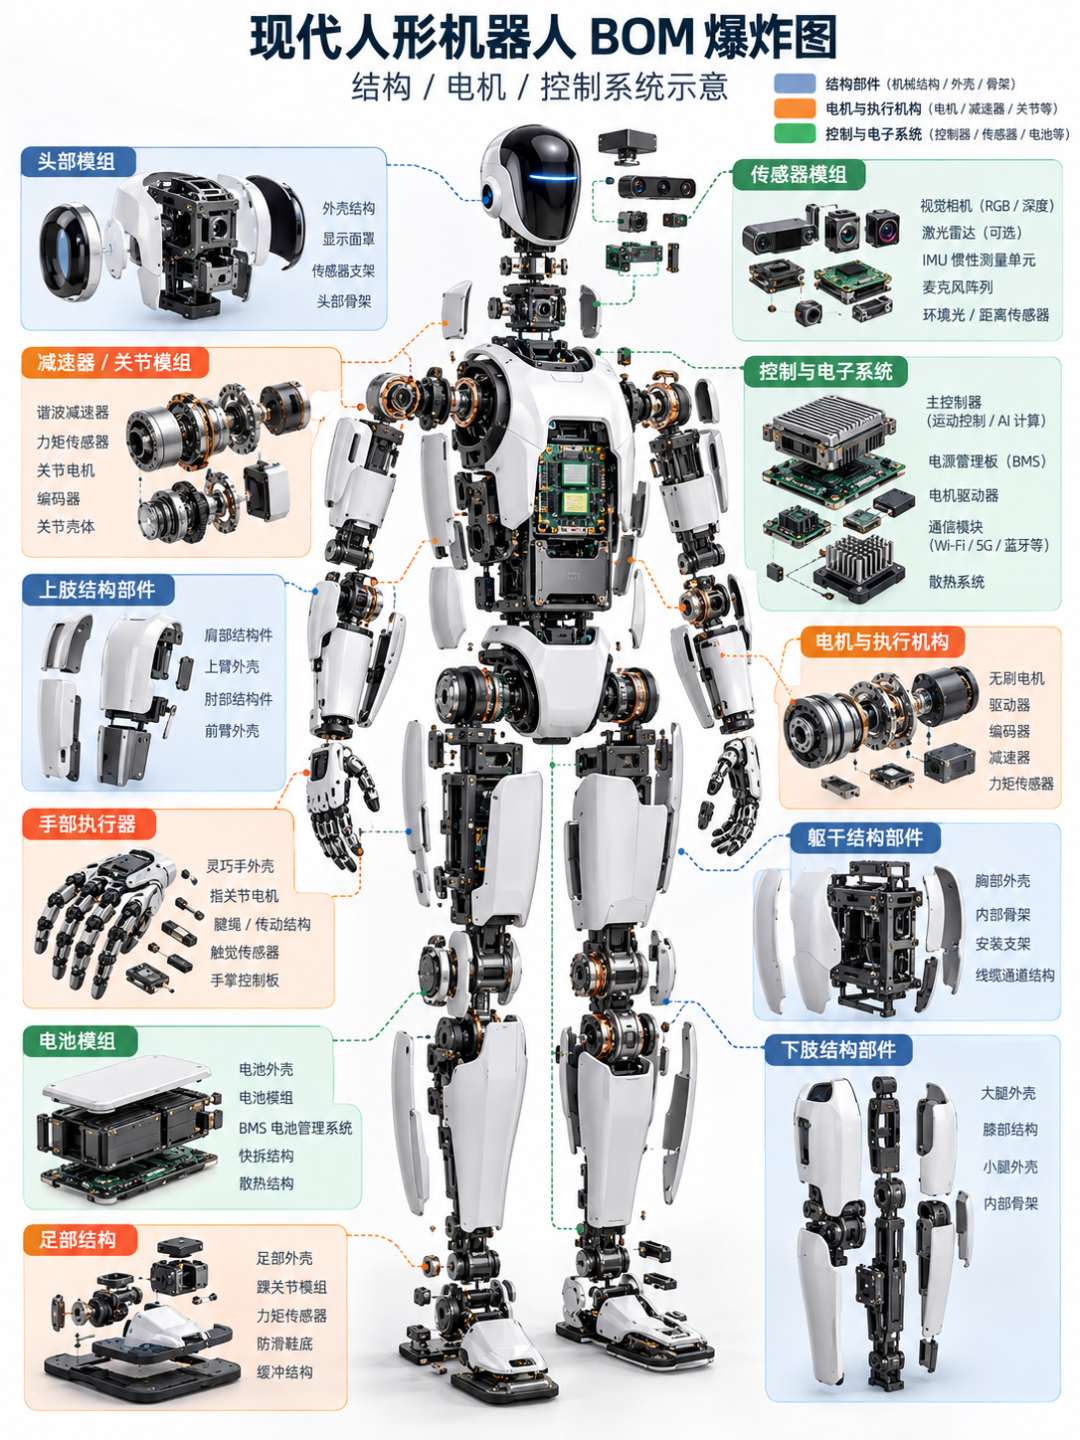
这两年,机器人行业越来越热,人形机器人、机械臂、四足机器人不断推出新产品,背后的研发工作也越来越复杂。
一台机器人研发会涉及很多方面。从机械结构、强度与动力学,到电子电路、控制系统,再到机器人仿真与训练,这些环节背后都有对应的软件工具。
实际研发过程中,这些工作并不是严格按照先后顺序进行的,很多时候会交叉进行、反复迭代。比如机械结构调整后,可能要重新计算动力学和电机负载;控制算法发生变化,也可能反过来影响机械设计。
本期,我们整理了机器人设计研发中,涉及到的几个重要板块,梳理了一些常见的主流软件,一起来看看这些软件分别解决什么问题,又各自有哪些特点。
机器人的关节、连杆、外壳等机械部件,需要确定具体的形状、尺寸和装配关系。机器人整体长什么样、各部件怎么布置、内部空间能不能装下,都是本体设计要解决的问题。
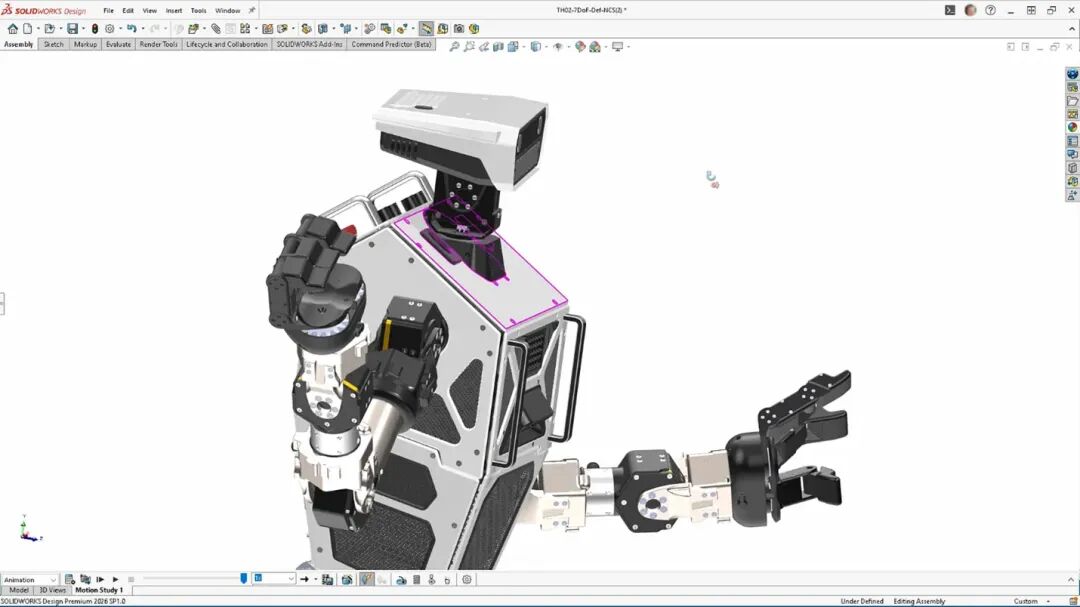
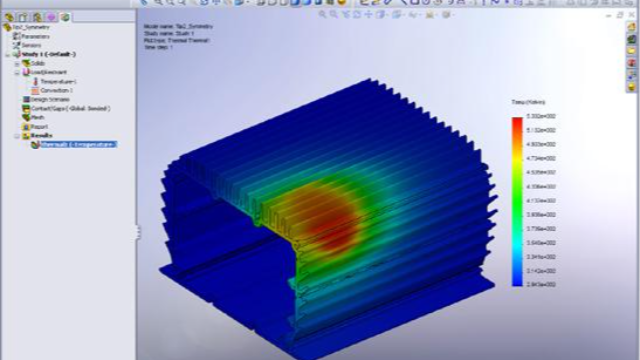
SOLIDWORKS来自达索系统,在机器人研发中可用于机器人本体的三维机械设计,包括零件建模、装配和工程图等工作。
它的一个特点是设计、装配和仿真工具集成在同一套软件体系里,设计人员可以先完成零件建模,再进行整机装配,并在设计过程中直接检查干涉、运动关系和结构问题。
对于机器人这种需要反复修改机械结构的产品,发现问题后可以直接回到设计环节进行调整,再继续装配和验证,让“设计—检查—修改”形成比较紧密的循环,也能减少反复制作实体样机的过程,让设计迭代更快。
如上图所示,Westwood Robotics在开发THEMIS人形机器人时,就将SOLIDWORKS的设计与仿真结合起来,在设计阶段提前验证方案,发现问题后及时修改,从而减少迭代周期。
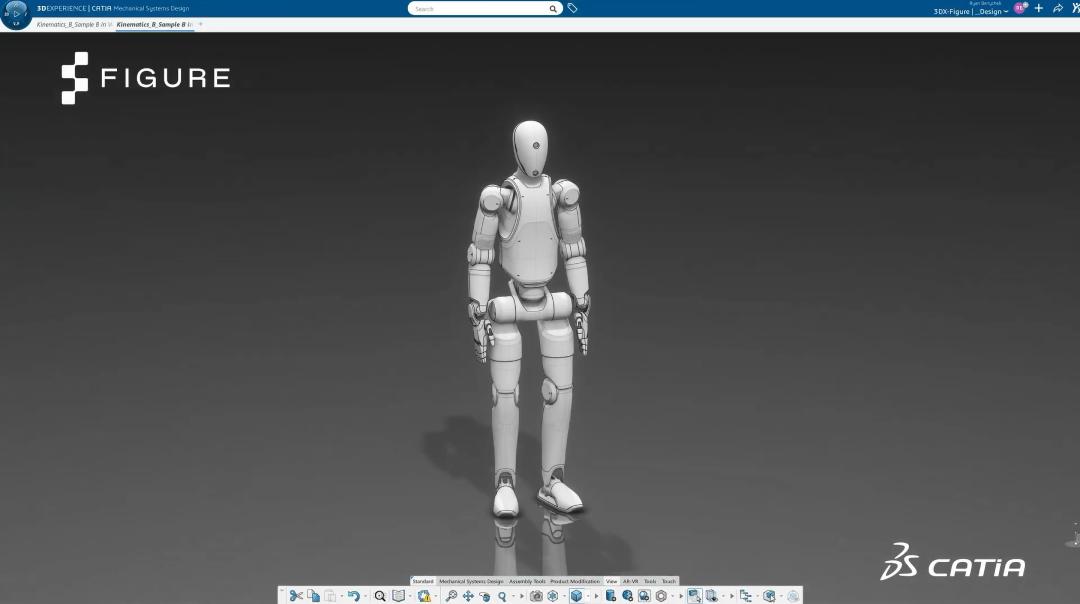
CATIA也是达索系统旗下的软件。它也可以完成三维机械设计,但在复杂产品研发中,CATIA往往还会和3DEXPERIENCE平台结合,把机械设计与运动验证、工业设计、工程分析、线束和PCB布局、团队协作等研发环节连接起来。
比如设计一条机械臂时,不只是把零件画出来,还要验证手臂能不能伸到目标位置、运动范围够不够,同时还要关注整机重量、线束和电子部件的布置。
机械结构发生变化后,运动范围、重量以及相关的工程设计也可能需要跟着调整。
对于机器人这种机械、电气、控制等多个部分紧密关联的产品,设计人员可以在同一个研发过程中不断验证和协同这些变化。
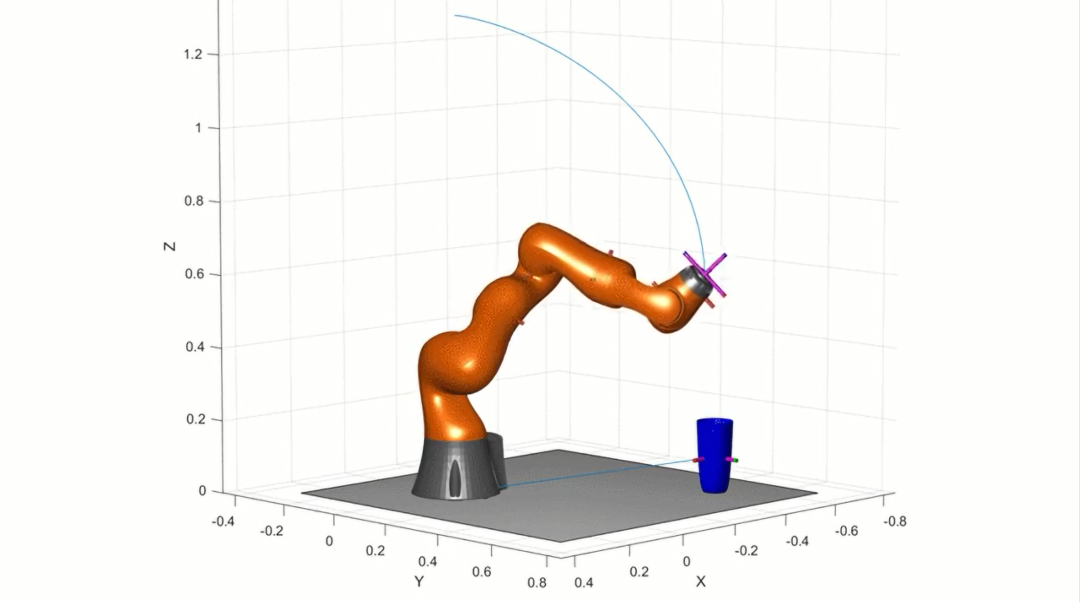
如上图所示,Figure AI在开发人形机器人时,就使用CATIA 3DEXPERIENCE进行这类设计和验证。工程师会在CATIA中检查机器人的运动范围和可达空间,同时进行重量追踪,并将相关数据提供给后续动力学和控制工作。
所以,CATIA在这里体现出来的特点,不只是完成机械设计,还可以将机械设计与运动验证、重量追踪以及其他研发环节连接起来。
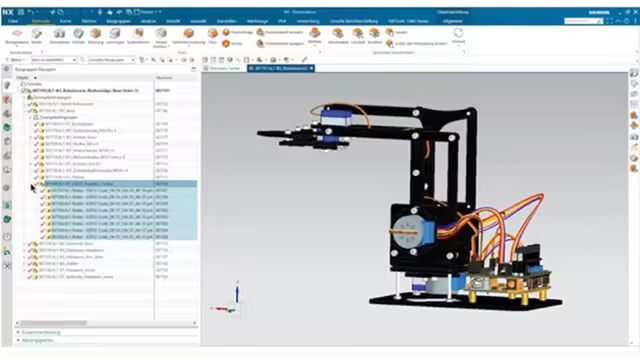
NX和Teamcenter结合后,可以进一步把机械设计与产品结构、配置、BOM以及研发数据管理连接起来。
机器人产品通常会不断迭代,同一套机器人可能会出现不同型号、不同配置,某些零部件也会随着版本变化而替换。NX负责产品设计,Teamcenter则可以继续管理这些产品结构和研发数据。
因此,对于需要持续开发多个机器人型号、管理大量零部件和设计版本的团队,NX + Teamcenter可以把机械设计连接到整个产品生命周期管理流程中。
除了上述软件,实际研发中还会使用Creo、Autodesk Fusion等CAD工具,不同团队会根据产品类型、设计习惯以及已有的软件体系选择不同工具。
站立、行走、跳跃、抓取这些动作都会让机器人承受不同的载荷。尤其是腿部、关节和机械臂,在运动过程中还会受到惯性、冲击和振动的影响,不能只看机器人静止时的结构强度。
这类问题通常需要通过结构仿真和多体动力学仿真进行分析,在虚拟环境中复现不同工况,评估结构响应以及机构运动过程中的受力情况。
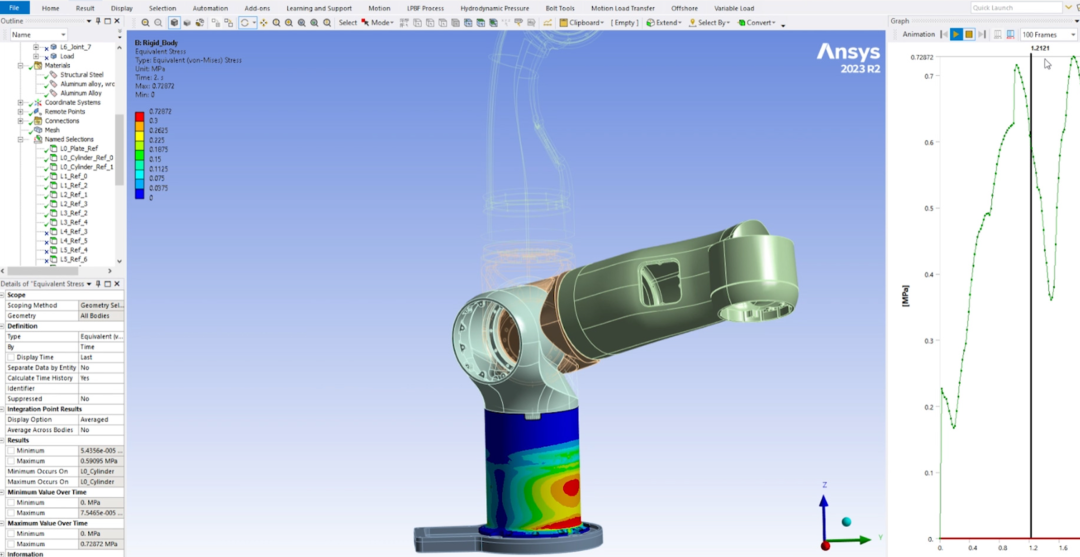
它主要解决强度、应力、变形、模态和疲劳等问题。工程师可以把机器人零件建立有限元模型,再加上载荷和约束,观察不同工况下哪里应力集中、哪里变形较大,以及结构是否满足设计要求。
比如人形机器人站立、行走时,腿部关节和机架会承受不断变化的载荷;机械臂抓取重物时,末端的重量也会传递到手臂和关节。
工程师可以把这些工况放进Ansys Mechanical中进行分析,评估结构的应力、变形和疲劳等响应,再根据分析结果调整尺寸、材料或结构形式。
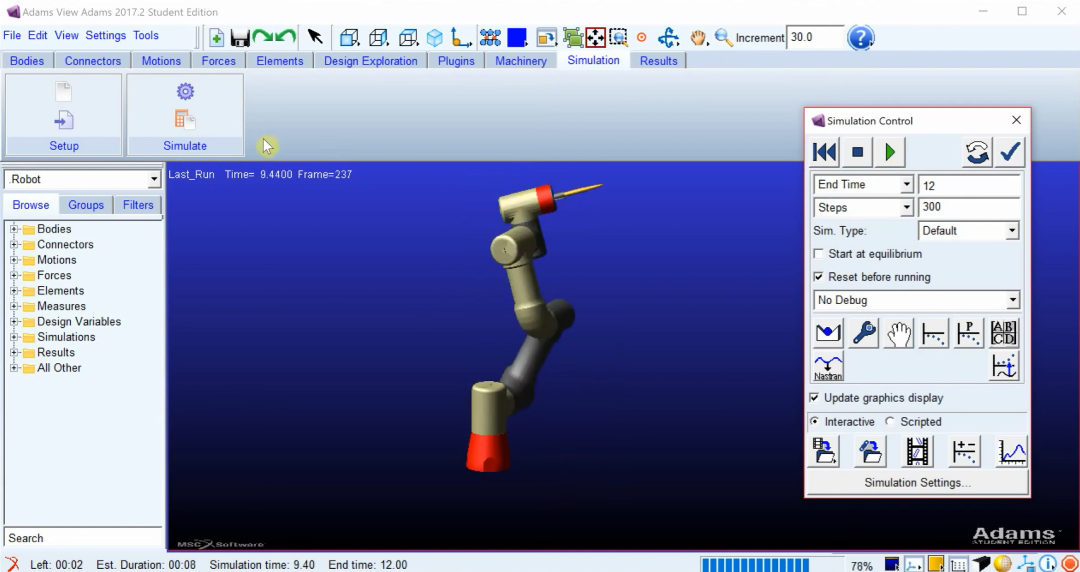
Adams 来自MSC Software,现属于Cadence旗下,是一款多体动力学软件。
它和结构仿真关注的问题不太一样。Ansys Mechanical更关心零件受到载荷后会不会变形、失效。Adams关注的是整套机构动起来以后,各个部件的运动状态、关节在运动过程中的受力和驱动力矩等问题。
比如让机械臂抬起一个物体,或者让机器人抬腿、迈步,工程师不仅要知道它能不能完成这个动作,还要知道每个关节在运动过程中需要输出多大的力矩,有没有明显的冲击。
通常做法是先在CAD里把机构建好,再导入Adams,定义质量、惯量和关节约束,让机构按设定的动作运动起来,仿真完成后,可以得到各个关节的位移、速度、加速度、受力和驱动力矩等结果。
这些数据会直接影响电机和减速器的选型。每个关节到底需要多大的驱动力矩、运动过程中会不会出现冲击,都可以先在虚拟模型里算一遍。
对做机械臂、腿部机构和并联平台的团队,这类动力学分析往往是后续电机和减速器选型的重要依据。
机器人关节要真正运动起来,还需要解决一个问题:这些关节靠什么动起来?
机械臂的肩、肘、腕关节,人形机器人的髋、膝、踝关节,都需要电机提供动力。
但机器人关节里的电机并不是简单地“买一个装上去”就结束了,电机的尺寸、扭矩、转速、效率和散热,都要和具体的关节需求匹配。
比如一个人形机器人的膝关节,需要在抬腿、下蹲甚至跳跃时提供不同的扭矩。电机太小,可能带不动;电机太大,又会增加关节重量和能耗。动力学分析得到关节的扭矩、转速和工况要求后,需要进一步确定电机、减速器以及整个执行器方案。
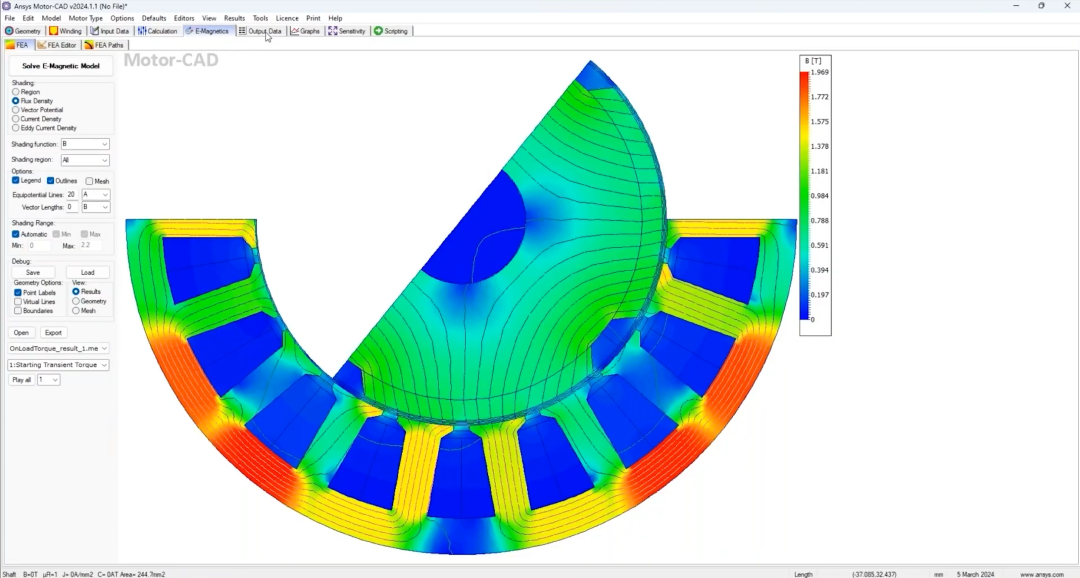
其中,Motor-CAD可用于电机本身的电磁、热和机械性能设计与优化。
 Ansys Motor-CAD
它可以对电机的电磁、热和机械性能进行分析。工程师可以根据机器人关节需要的扭矩、转速和尺寸,对电机方案进行设计和验证,同时分析电机在不同工况下的效率、温升等情况。
对于机器人来说,电机并不是一个独立的零件。它最终要装进一个有限的关节空间里,还要和减速器、编码器等部件组合起来工作。因此,电机的扭矩、尺寸、重量和散热能力都会直接影响机器人关节的设计。
动力学仿真得到的关节负载,也可以进一步作为电机选型和设计的输入。比如知道一个膝关节在行走过程中需要多大的峰值扭矩,就可以反过来判断电机需要达到什么样的性能。
机器人不仅需要机械结构和执行器,还需要控制板、电机驱动、电源管理、传感器接口以及通信等电子系统,这些硬件最终都离不开电路原理图和PCB设计。
比如设计一块机器人控制板,工程师需要把MCU、传感器接口、通信接口、电源以及其他电子元件连接起来,再确定元件在电路板上的位置和PCB走线。到了实际装配阶段,还要考虑这块电路板能否满足机器人内部的安装空间要求,连接器能不能和外部线束正常连接。
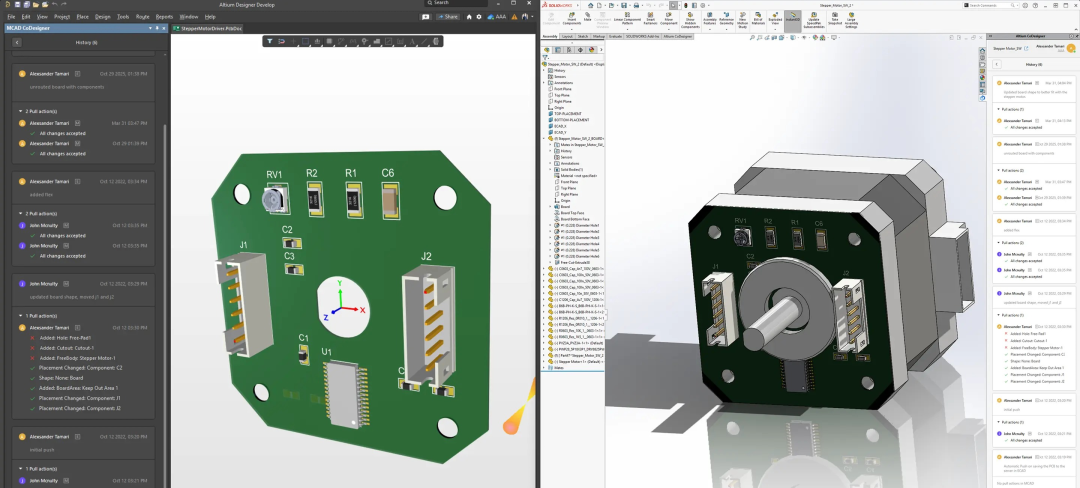
Altium Designer支持电子设计与机械设计之间的协同,可以把PCB的尺寸、安装孔、连接器位置等信息与机械结构配合起来,减少ECAD和MCAD之间反复核对尺寸的工作。
对于机器人来说,这一点很实用。控制板放在哪里、电源怎么布置、接口朝哪个方向,很多时候都不是单纯的电路问题,而是和机器人整体结构绑在一起的。
机器人有了机械本体、电机和传感器之后,还需要一个控制系统,把目标动作变成一个个关节的具体指令。
比如让机械臂把手伸到指定位置,并不是简单地告诉电机“转多少度”就结束了。控制系统需要不断读取关节位置、速度、力等状态,再计算下一步应该给电机多大的控制量,让机械臂尽可能按照预定轨迹运动。
人形机器人行走时也是如此,几十个关节需要持续协调,才能保持身体平衡。
控制算法的设计往往和机械设计同步进行,因为机械结构的变化会直接影响控制策略。
MATLAB 和Simulink来自MathWorks,在机器人研发中主要用于运动分析、控制算法开发和系统仿真。
MATLAB本身更像一个计算和分析环境,可以用来验证运动学公式、计算关节角度,绘制位置、速度和加速度曲线,也可以快速调整参数、比较不同算法的结果。机器人研发中很多数学计算和算法验证,都可以先在这里完成。
当需要进一步验证“机器人能不能按照要求动起来”时,就可以进入Simulink。比如让机械臂抓住一个鸡蛋,控制系统既要让机械臂准确移动到目标位置,又不能施加过大的力。类似这样的控制问题,都可以先在Simulink中建立模型、调整参数和验证算法。
如下图所示,德国航空航天中心(DLR)在开发人形机器人Agile Justin时,就采用了Simulink基于模型的设计方法,开发了控制、校准和路径规划算法。
在这个过程中,位置控制、速度控制、力矩控制、轨迹输入等都可以搭进同一个闭环系统,还可以加入延迟、限幅、干扰等实际因素,观察控制器输出和机器人运动之间的关系。验证通过后,还可以结合代码生成工具,将控制模型转换成可以部署到控制器上的代码。
Simscape Multibody
工程师可以将已经设计好的CAD模型导入进来,并按照真实的关节、连杆、执行器和机械约束建立运动关系。再接入Simulink中的控制系统,做闭环仿真,减少模型在不同工具之间反复转换的工作。
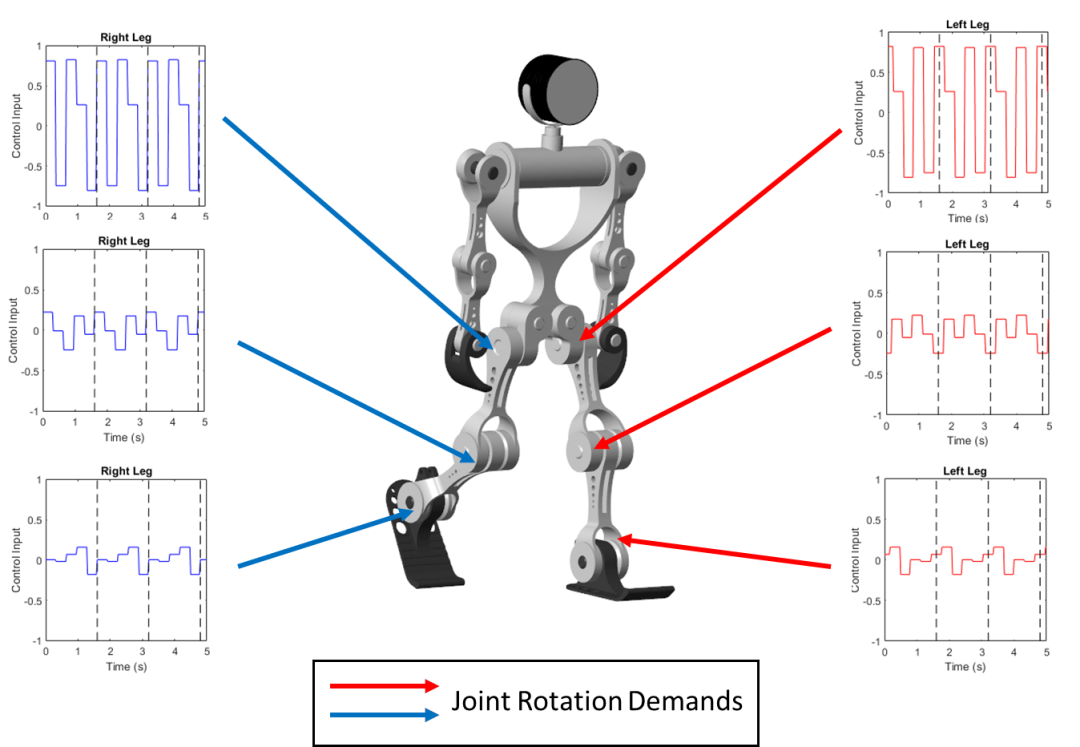
比如上面的双足机器人案例,Simscape Multibody负责模拟机器人本体、关节以及脚部与地面的接触,Simulink负责关节控制。工程师可以在电脑里先让机器人走起来,再观察控制参数变化后,机器人能不能保持平衡、正常迈步。
所以,Simscape Multibody的主要应用方向是将机械结构模型与控制系统结合起来,在虚拟环境中验证机构运动与控制策略之间的匹配关系。
机器人研发中,还需要通过虚拟仿真环境验证运动控制、感知和任务执行,并进一步开展机器人学习相关的训练。
走路、抓取、避障这些动作,都可以先放到仿真环境中进行测试和训练,再把验证过的控制策略和算法带到真实机器人上。
MuJoCo最初由Roboti LLC开发,后来被Google DeepMind收购,目前是一个开源物理仿真器。
它可以模拟机器人的刚体动力学、关节、碰撞、摩擦和接触,让工程师在电脑里观察机器人身体各部分如何运动,以及机器人与地面、物体发生接触时会产生什么变化。
比如教一个人形机器人走路,工程师可以先让机器人在MuJoCo里尝试不同的关节动作。如果机器人出现姿态不稳定或步态异常,就调整控制参数和运动策略,再进行仿真验证。反复验证不同方案,最终找到能够保持平衡并向前行走的运动策略。
因此常用于四足机器人、人形机器人等机器人的动力学仿真、运动控制和算法验证。
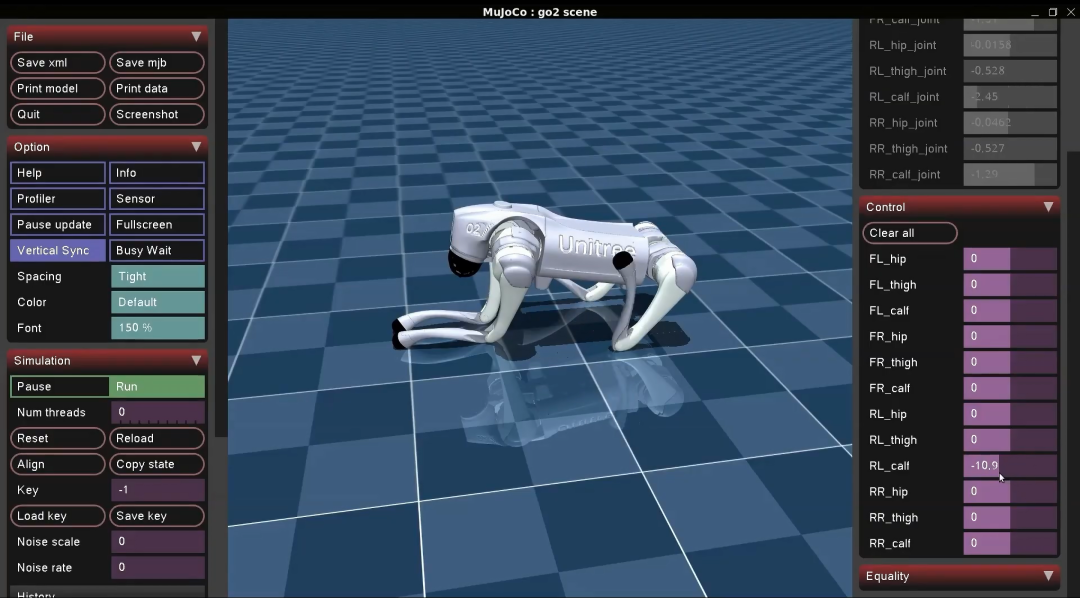
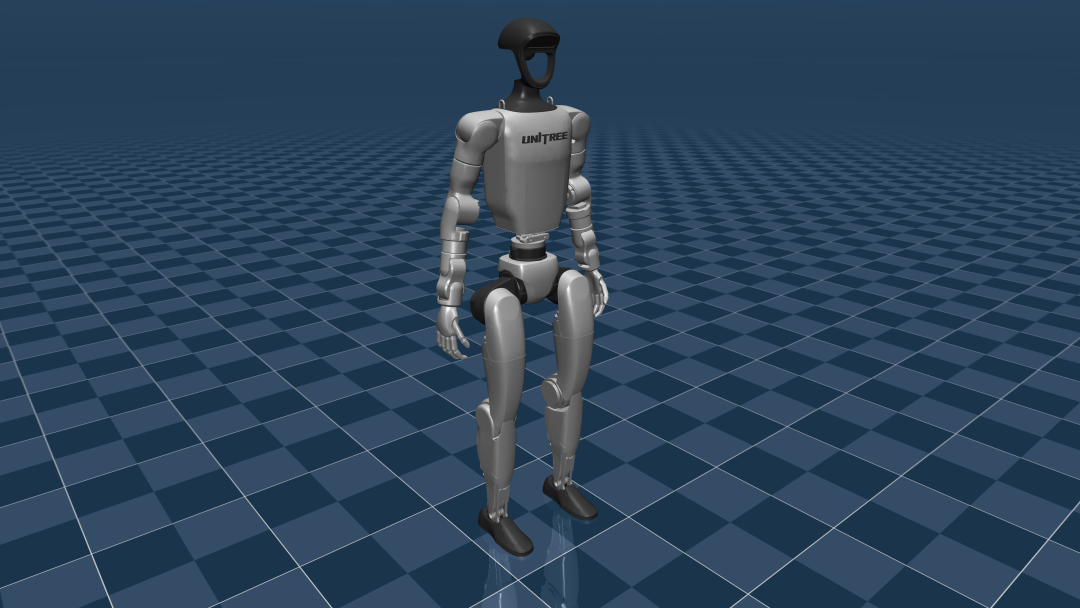
如上图所示,宇树科技的G1、H1等机器人模型已经收录在MuJoCo模型库中,感兴趣的话,也可以去下载来试试。
对于人形机器人来说,如果直接在真实世界里练习走路、避障、抓取物体,真机摔倒一次就可能带来关节、传感器等部件的损伤,测试成本很高。
如果还要测试不同的光照、障碍物和场景,更不可能每种情况都搭一个真实环境。
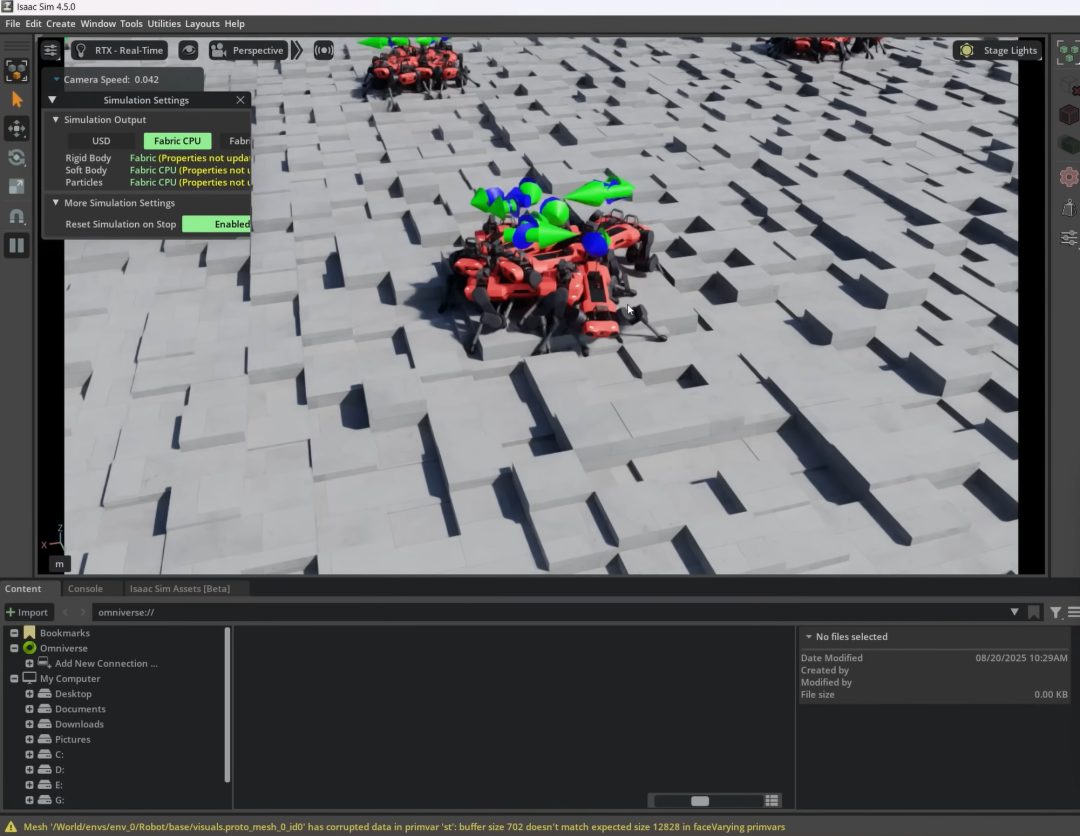
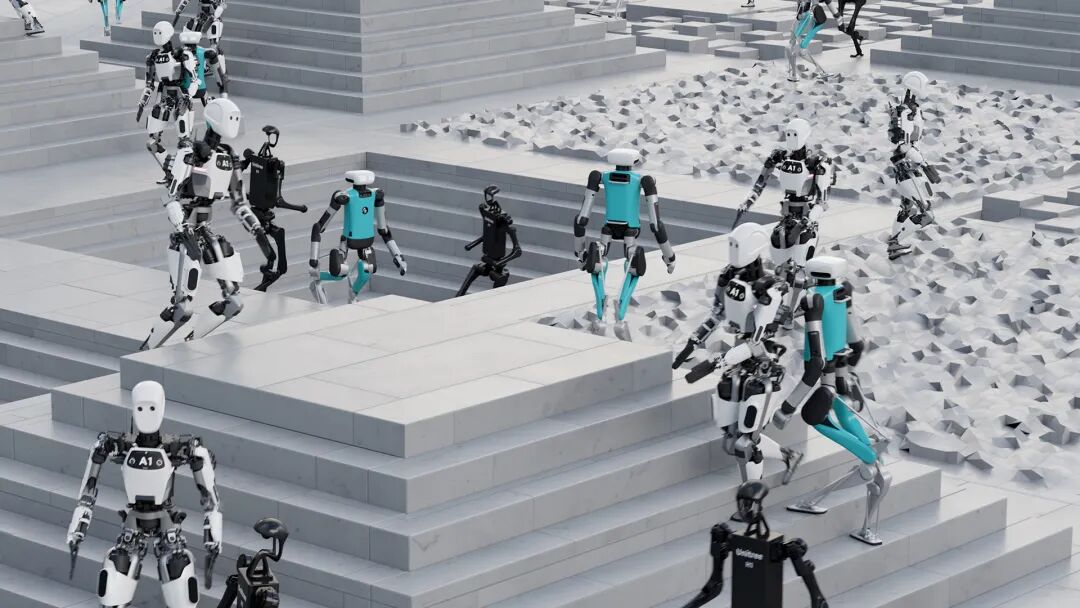
Isaac Sim可以把机器人放进虚拟场景中,再加入相机、激光雷达、IMU等传感器,同时模拟不同的光照、材质、障碍物等环境,让机器人在虚拟世界里完成感知、运动和控制方面的测试。
这样可以减少部分真机试错和实体环境搭建,尤其是在需要大量重复测试的场景下,能够节省测试时间,也减少真机硬件的损耗。
如果进一步要在这样的仿真环境中进行强化学习、模仿学习等机器人学习任务,NVIDIA还有Isaac Lab。它建立在Isaac Sim之上,把机器人学习所需要的环境、观测、动作、奖励和训练流程组织起来,并支持大量并行的虚拟环境同时运行。
这样一来,两者相互配合,Isaac Sim负责机器人和虚拟环境的仿真与测试,Isaac Lab则在这个基础上组织机器人学习和训练。
上面介绍的软件,主要集中在机器人本体、机电系统和仿真研发这一部分。
实际机器人研发还会继续延伸到运动规划、视觉感知、嵌入式开发以及AI训练等领域。
在项目里,它们往往会交叉进行,设计、仿真和控制也会随着产品迭代不断来回调整。
不同团队、不同机器人类型,所采用的软件组合也会有所不同。
你用过哪些软件呢?欢迎在留言区讨论交流。
—THE END—
软服之家是中国领先的企业软件行业数据研究机构,致力于构建覆盖全行业的软件产品与厂商数据库,系统性发布具有专业影响力的软件榜单和行业分析报告。自成立以来,软服之家围绕“企业软件选型”与“产业数字化”持续开展研究,其数据成果已成为企业选型、行业观察与投资判断的重要参考依据。
软服之家每年定期发布《软件厂商名录》《细分领域软件榜单》《软件采购指南》等系列数据成果,受到业内权威媒体、软件厂商、科研院校与政策研究机构的关注与引用。越来越多的企业在数字化建设过程中,将软服之家的榜单与数据作为软件采购、系统选型与供应商评估的重要判断标准。如果您的公司或产品暂未被收录,可前往软服之家(ruanfujia.com)提交相关资料。
1.本网站中的文章由用户上传发布,版权归原作者和著作权人所有。该文观点仅代表作者本人,软服之家系信息发布平台,软服之家仅提供信息存储空间服务。
2.本网站用户上传的资讯内容及文章,尽可能注明出处,但不排除来源不明的情况。如果您觉得侵犯了您的权益,
请通知我们更正或删除。若未声明,则视为默许。由此而导致的任何法律争议和后果,本站不承担任何责任。