MuJoCo 是一款免费且开源的物理引擎,由 Google DeepMind 负责维护与推进。它的设计目标是为机器人学、生物力学、图形与动画,以及其它需要快速且准确模拟的研究与开发领域提供底层仿真支持。与通用物理引擎不同,MuJoCo 从架构设计之初就面向基于模型的优化,尤其是涉及接触行为的优化问题,因此在速度、准确性和建模能力之间形成了较为独特的组合。
软件定位
MuJoCo 的定位并不止于“模拟器”。它更接近一个面向复杂动力系统的计算平台,重点服务于需要反复求解动力学、接触与约束的算法场景。其核心思路是在广义坐标下进行模拟,从而在结构上避免关节违规;同时,即便模型中存在接触,逆动力学问题也能保持良好定义。这一特性使其适合最优控制、物理一致状态估计、系统辨识和自动化机构设计等计算密集型技术的规模化应用。
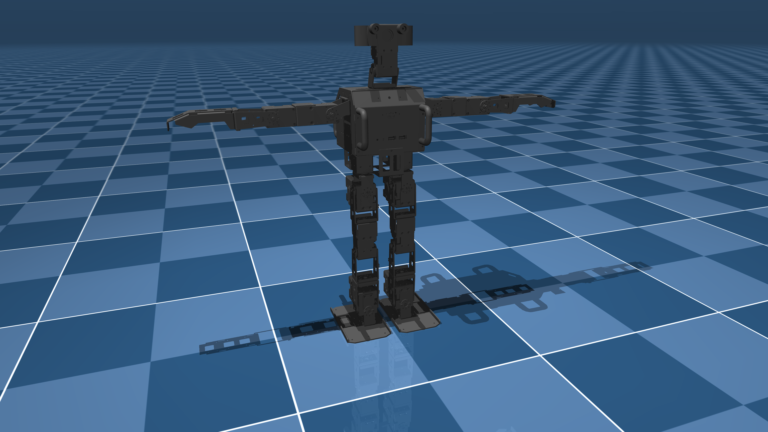
除研究导向的优化任务外,MuJoCo 也覆盖较为传统的用途,例如在部署到物理机器人之前对控制方案进行测试与验证、交互式科学可视化、虚拟环境构建,以及动画和游戏中的物理表现。
核心功能
接触与约束建模
- 采用广义坐标进行模拟,避免关节违规。
- 即使存在接触,逆动力学仍能得到良好定义。
- 通过凸优化统一约束的连续时间公式。
- 约束类型涵盖软接触、限制、干摩擦和等式约束。
- 支持金字塔形或椭圆形摩擦锥选择,以及密集或稀疏雅可比矩阵选择。
软体与粒子系统
- 支持粒子系统、布料、绳索和软物体的模拟。
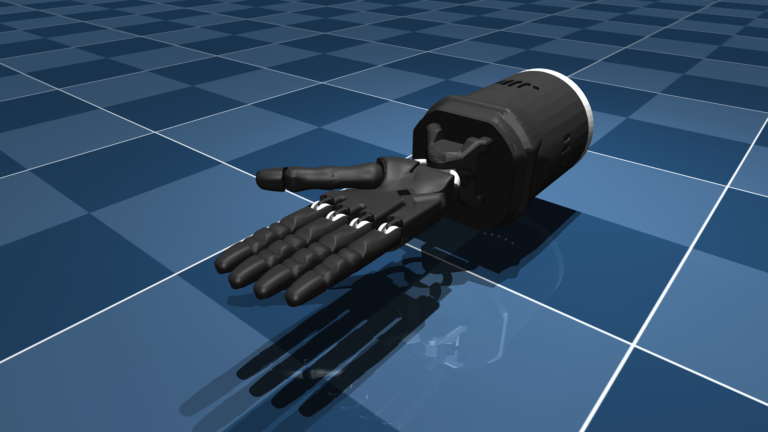
- 可对具有丰富接触行为的复杂动力系统进行建模。
执行器与驱动建模
- 执行器类型包括电机、汽缸、肌肉、肌腱和滑块曲柄。
- 便于在仿真中还原真实驱动机构的动力学特性。
求解器与数值方法
- 提供牛顿法、共轭梯度法或投影高斯-赛德尔求解器选择。
- 数值积分器可选欧拉法或龙格-库塔法。
- 支持多线程采样和有限差分近似,便于批量计算与优化。
建模与可视化
- 采用直观的 XML 模型格式 MJCF,并内置模型编译器。
- 提供跨平台 GUI,带 OpenGL 交互式 3D 可视化。
- 运行时模块以 ANSI C 编写,并针对性能进行了手动优化。
使用场景
| 场景方向 |
典型用途 |
| 机器人学 |
控制方案验证、接触动力学研究、机构设计与优化 |
| 生物力学 |
人体或生物运动模拟、肌肉与肌腱驱动建模 |
| 图形与动画 |
虚拟环境、动画与游戏中的物理表现 |
| 算法研究 |
最优控制、状态估计、系统辨识、自动化机构设计 |
| 科学可视化 |
交互式 3D 可视化与仿真结果观察 |
适用企业与团队
MuJoCo 适合以下类型的组织与团队使用:
- 机器人研发团队:需要在真实硬件部署前验证控制算法,或研究复杂接触行为。
- 高校与科研机构:从事机器人学、生物力学、控制理论、优化算法等方向的研究。
- 仿真与动画工作室:需要准确且高效的物理模拟能力来支撑虚拟环境或内容制作。
- 工业自动化与机构设计团队:涉及执行器建模、机构优化和系统辨识的工程场景。
- 具备 C 语言与数值计算基础的开发团队:能够基于其运行时模块进行二次开发或集成。
选型价值
在仿真工具选型中,MuJoCo 的价值主要体现在几个方面。其一,它面向基于模型的优化而设计,使最优控制、状态估计和系统辨识等计算密集型方法能够在具有丰富接触行为的复杂系统上规模化运行。其二,广义坐标建模与接触下逆动力学的良好定义,降低了建模与算法实现中的结构性障碍。其三,求解器、摩擦锥、雅可比矩阵和积分器均可配置,为不同精度与性能需求提供了调节空间。其四,MJCF 模型格式与内置编译器、跨平台 GUI 以及 OpenGL 可视化,降低了模型构建与调试的门槛。其五,作为免费开源软件,它便于研究复现、教学使用和长期技术积累。
对于需要频繁处理接触、约束和复杂动力系统的团队而言,MuJoCo 提供了一套兼顾速度、准确性与建模灵活性的仿真基础,可作为控制算法验证、机构优化和科学研究的候选工具之一。具体是否适用,仍应结合项目对模型规模、实时性要求和集成方式的实际需求进行评估。

 特点与优势