小服AI
版本与发布情况
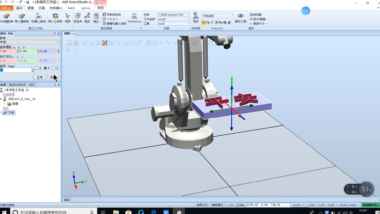
ABB 机器人仿真与离线编程软件 RobotStudio 推出 2026.3 系列,当前可下载版本为 2026.3.1,构建号 26.3.11844.1,构建日期为 2026 年 9 月 25 日。
新增功能
本次版本在路径规划方面补充两项能力:无碰撞路径(Collision Free Path)计算开始支持附件,可在路径求解时纳入工具或工件附带的几何;路径规划导出支持多台机器人,便于把多机器人工作单元的路径结果一次性输出。这两项变化主要影响包含附属几何或多机协同的仿真项目。
许可方式与运行时
自 2026.1 版本起,RobotStudio 采用基于用户的许可系统,需要 Robotics One 用户账号,节点锁定许可除外。已有订阅的用户可继续使用上一版本所用的激活密钥(在 2026 版本中称为 ticket)完成激活,新用户通过账号登录即可取得许可。软件自身也已迁移到 .NET 10 平台:早期版本使用 .NET Framework,未迁移的插件无法在 2026.3.1 中加载,只有 2026.1 及更高版本构建的 PowerPacs 才能加载,带后台代码的 Smart Components 是否兼容取决于所调用的编程接口。
改进与已知限制
本版本改进了控制器证书校验流程和许可错误提示,并包含若干缺陷修正。官方发布说明同时列出 I/O 工程、I/O 配置器、在线与离线模式、输送链跟踪、MultiMove、外部轴、RAPID、喷涂、图形几何与 ScreenMaker 等条目的已知限制,并给出 RobotWare 5.x 与 6 系列的版本兼容说明。
系统要求与文档
桌面环境需要 Windows 11 或更高版本;虚拟 OmniCore FlexPendant 需要系统已安装 Windows 应用安装程序并启用旁加载。用户文档改为通过帮助页面访问,RobotStudio 操作手册提供英语、德语、法语、意大利语、中文、日语、西班牙语等版本,RobotWare 手册随相应发行包安装。
对现有用户的影响
升级前应确认自研插件与所用 PowerPacs 已适配 .NET 10,核对 Robotics One 账号与激活密钥,并确认工作站系统与项目中 RobotWare 版本的匹配关系。使用无碰撞路径或多机器人路径导出的项目可直接应用本次新增能力;依赖旧插件的工作站建议先在现有版本完成插件迁移再升级。