小服AI
产品背景与定位
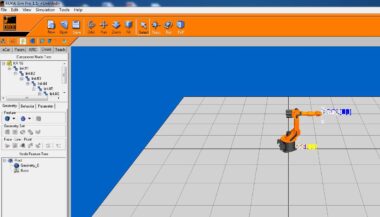
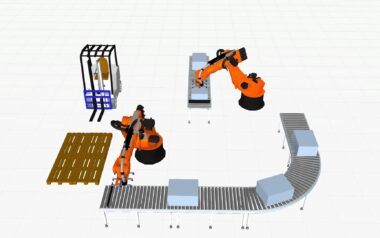
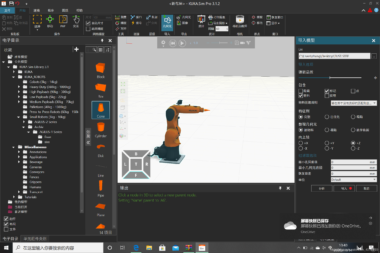
KUKA.Sim是KUKA推出的机器人仿真软件,帮助用户进行机器人单元的仿真、规划和优化。软件基于新64位平台提供高CAD性能,集成CAD读取器(无额外成本),支持数学曲面,为用户提供强大的机器人仿真和离线编程能力。
强大的CAD与可视化能力
KUKA.Sim集成CAD读取器,支持数学曲面,可直接导入CAD模型进行仿真。软件支持2D绘图功能(RealDWG)、3D-PDF导出用于Acrobat Reader、AVI导出高质量HD视频,以及动画文件导出用于移动查看器App或VR眼镜,改进的图形表示(渲染)提供更真实的仿真效果。
物理仿真与碰撞检测
KUKA.Sim支持NVIDIA PhysX物理引擎,可模拟线束包、输送机等物理效果。软件提供简单和高级碰撞检测功能,帮助用户在设计阶段识别机器人运动过程中的潜在碰撞,确保生产安全。扫描体积功能(机器人+末端执行器)帮助评估机器人工作空间。
轨迹生成与编程
KUKA.Sim支持在CAD零件上进行轨迹生成,帮助用户快速创建机器人运动路径。软件支持KRL(.src | .dat)程序导入导出,与KUKA机器人控制系统无缝衔接。KUKA.RCS模块支持KSS 8.5、8.6、8.7等版本,实现仿真与真实控制系统的集成。
扩展与集成
KUKA.Sim支持Python 2.7脚本,方便用户自定义扩展功能。软件支持eCatalog同步(库更新)、3D Connexion Space鼠标支持,提升操作效率。用户可在KUKA Marketplace订购KUKA.Sim或下载免费演示版,注册my.KUKA账号即可访问众多功能。
应用价值
KUKA.Sim广泛应用于汽车制造、一般工业、物流等行业的机器人应用开发,帮助工程师在虚拟环境中验证机器人方案、优化节拍、避免碰撞,减少现场调试时间,提升自动化项目交付效率,是KUKA机器人应用开发的重要工具。