小服AI
2026 年 1 月版本发布
OCTOPUZ(ESAB 伊萨 InduSuite 生态的智能离线机器人编程软件)于 2026 年 1 月发布最新产品更新,重点改进 CAD 建模与单元搭建工作流,帮助用户从设计更快进入编程阶段、减少设置时间。
主要新功能
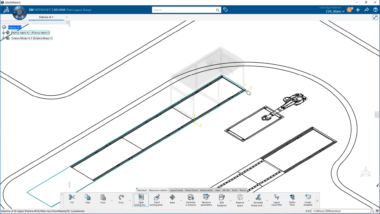
本次发布内容包括:改进 CAD 建模工具——可拆解装配体、合并实体并修改颜色,便于准备更干净的可用模型;新增参数化组件——快速创建围栏、工作台、基座等可配置组件,加速单元布局与原型搭建并保证项目间组件一致;支持单个 Joint/Linear 运动语句与路径、搜索一起变换;新增“Bodies”变换方法将路径从一个实体映射到所有相同实体;可一次为多条路径批量创建自动搜索;路径创建或修改时可实时预览搜索运动;改进 Solve Collisions 错误提示;路径曲线可视化(弧线显示);按点拆分大型路径;单元可导出为含物料清单的 2D PDF 图纸;支持自定义 3D 世界地面与网格尺寸。
产品背景
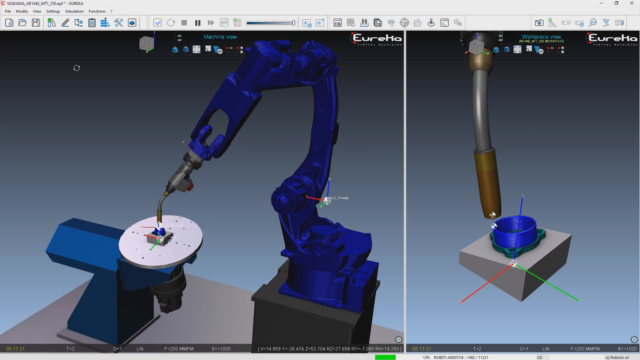
OCTOPUZ 支持多品牌机器人在同一虚拟环境离线编程并生成真实世界代码,可自动检测并避免机器人错误、优化节拍,适用于焊接、切割、搬运等复杂应用。软件持续按季度滚动发布新功能,本次为 2026 年首次发布。
总结与升级建议
OCTOPUZ 持续以季度滚动节奏迭代,本次更新聚焦 CAD 准备与单元搭建效率,其参数化组件与批量路径处理能力,有助于用户在大型多机器人产线项目中保持组件一致并缩短编程周期。对采用焊接、切割、搬运等离线编程场景的企业,可在既有 OCTOPUZ 许可上直接获取本次更新,并结合自身工艺在典型单元中先行验证新工作流。