版本概述
SprutCAM Tech 发布 SprutCAM X 与 SprutCAM X Robot 17.0.17 更新(2025 年 1 月),本次更新引入约 70 项变更,涵盖加工策略、后处理器、机器人仿真与用户体验等多个方面。
机器人编程
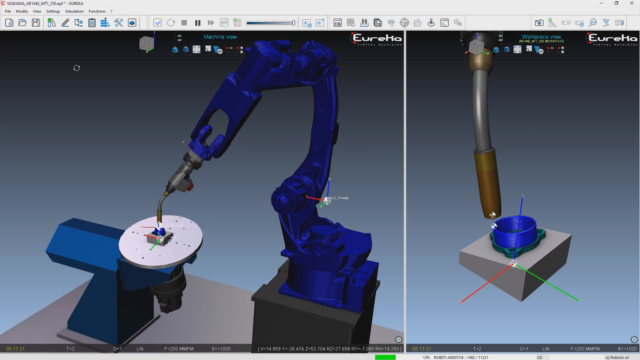
SprutCAM X Robot 面向机器人离线编程与仿真,支持多种工业机器人的运动学建模、碰撞检测与路径生成,可与 CNC 加工策略结合,实现铣削、钻孔等工艺的机器人化加工;新版本对机器人仿真精度与碰撞检查进行优化,提升离线编程的可靠性。
产品能力
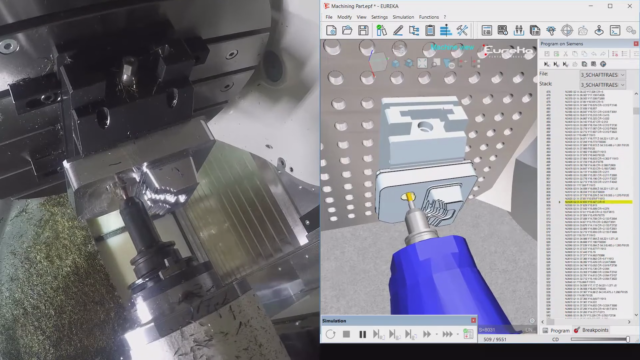
SprutCAM X 提供基于特征的加工编程、智能加工策略库、后处理器定制与仿真验证能力,覆盖车削、铣削、车铣复合、线切割等工艺;Robot 模块将数控编程能力扩展至机器人加工领域,并支持与机床联动的复杂场景。
版本信息
各版本发布说明随软件文档提供,用户在升级前可核对版本说明了解变更内容,并结合自身设备配置选择合适的维护更新。
典型工作流
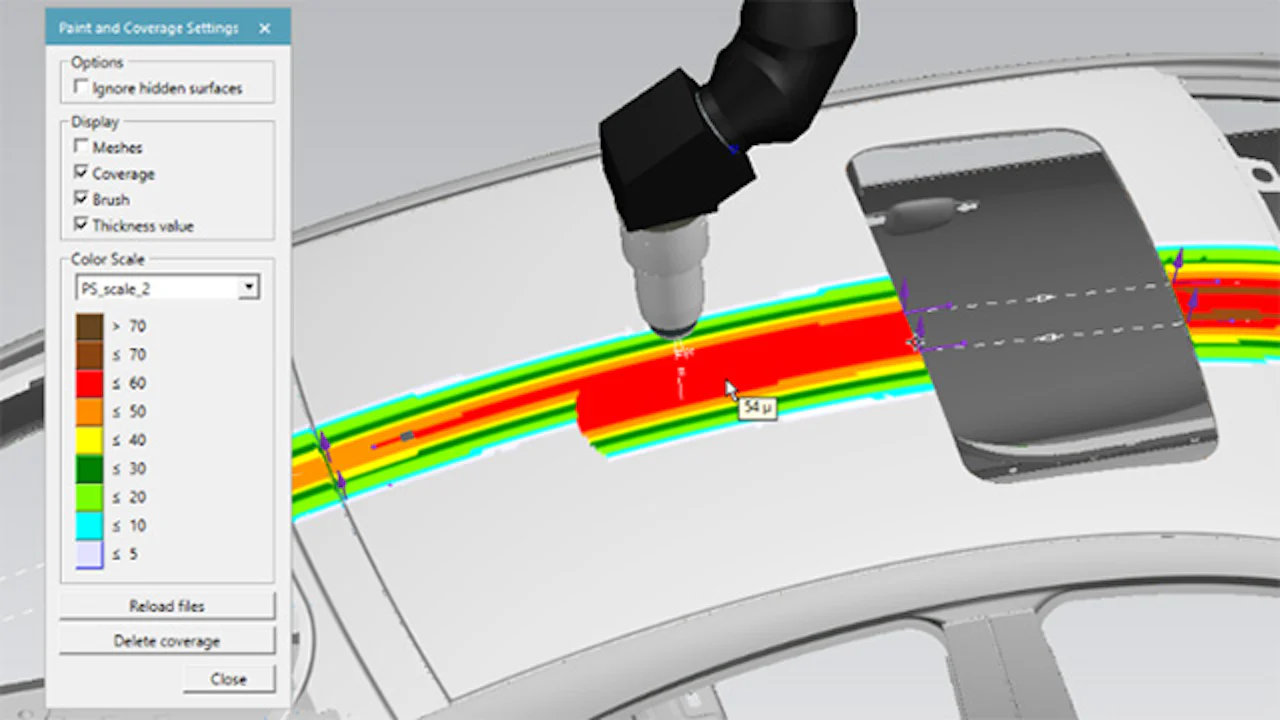
在机器人离线编程场景中,工程师先导入 CAD 模型与机器人单元布局,随后选择加工策略生成刀具路径,再通过仿真检查可达性与碰撞风险,最后将程序通过后处理器输出到机器人控制器。17.0.17 更新对上述环节中的路径生成稳定性与仿真交互进行了打磨,配合持续扩充的机器人组件库,覆盖焊接、去毛刺、打磨、涂装等机器人工艺,适用于航空、汽车、机械加工等行业。