软件定位
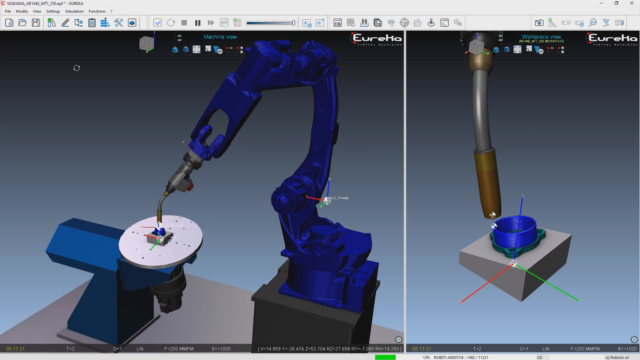
SprutCAM机器人超越了传统的机器人仿真软件。它是用于离线编程的单一单元,包括用于任何应用场景、模拟、优化和后处理的刀具路径计算。刀具路径以机器人本体6个或更多轴计算,无需从5轴到6轴的转换。全方面的机器人专用功能包可用于碰撞检测、奇异点避免和工作区域行程检测。
核心功能
优势SprutCAM机器人是一个CAD/CAM,集成了工业机器人的数控离线编程和机器人仿真。将您的工业机器人编程工作流程推向新的高度。避免机器人空闲期通过离线编程提高工作效率,可缩短机器人空闲时间并降低编程成本。节省时间它比示教编程快得多,因为不需要示教点。
附加轴很简单对于使用旋转工作台、直线导轨的机器人单元,编程很轻松。让电脑做枯燥的工作自动优化和搜索无碰撞运动。虚拟和现实逼真的加工仿真和验证,外加机器人本机NC代码的生成。工作流程在一个环境中进行刀具路径计算,优化,模拟和后处理。主要功能刀具路径计算提供了大量刀具路径策略,可直接用于零件和工件的3D模型。
粗加工刀具路径:平行,等高,高速,自适应,平面,旋转粗加工;孔加工等。精加工刀具路径:等高,平面,3D恒定步距,旋转精加工,5轴曲面精加工等。轮廓刀具路径:2D、3D和5D轮廓。
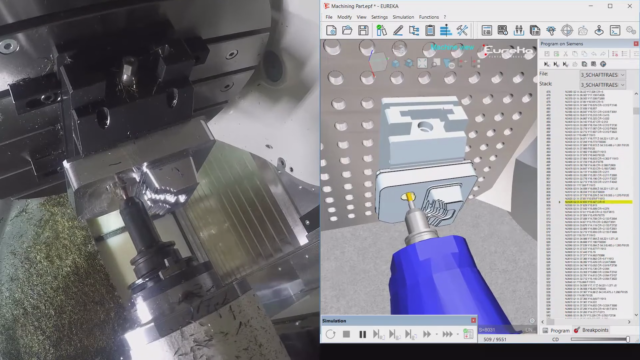
加工模拟SprutCAM为了保证生成的刀具路径无差错且高效,提供了用于加工仿真的高级模块,其特点包括:精确的、真实的机器人运动学模拟材料去除模拟机械碰撞检测零件过切检测机器人奇异点和不可达区域检测 独特的工作流程SprutCAM独特的机器人编程工作流程可加快工业机器人编程速度,并缩短学习时间。工作流程:
1.创建虚拟工作站:在电脑上配置好机器人、工具等
2.导入零件的三维模型
3.选取加工区域,生成运动轨迹
4.仿真检查,一键解决碰撞、奇异点、超行程、不可达
5.将机器人可直接读取和执行文件发送到机器人控制器
6.在实际工作站试运行,无问题后开始加工
7.完成产品 数据库SprutCAM机器人运动方案库包括来自所有主要制造商的各种机器人,例如Fanuc,KUKA,Staubli,YaskawaMotoman,东芝,三菱,Nachi,ABB等。
此外,标准模板允许快速创建自定义运动学机器人和机器人单元的方案。机器人位置SprutCAM的机器人编程是在考虑机器人在空间中的位置和固定的情况下进行的:正装、侧装、倒装、龙门架安装等,支持任何位置的安装。支持“手持工件加工”和“手持工具加工”配置。后处理生成的刀具位置数据由后处理器转换为本地机器人命令代码。
所有主要品牌的标准后处理器已经包括在内,内置的后处理器生成器可以创建新的或调整现有的后处理器。附加轴SprutCAM支持同时控制机器人本体、3个直线轴和3个旋转轴的联动,非联动的附加轴不限。机器人可以在导轨上同时移动并进行铣削,或者可以使用机器人和旋转台完成零件的连续旋转加工。
附加轴可以使用一组规则自动控制,也可以使用特殊的”机器人轴优化器”功能手动控制。
数据处理与集成
导入零件的三维模型3.完成产品 数据库SprutCAM机器人运动方案库包括来自所有主要制造商的各种机器人,例如Fanuc,KUKA,Staubli,YaskawaMotoman,东芝,三菱,Nachi,ABB等。