小服AI
什么是 OCTOPUZ
OCTOPUZ 是全球焊接与切割技术领导者 ESAB 旗下专注于工业机器人离线编程(OLRP,Offline Robot Programming)的软件产品,开发团队深耕机器人离线编程领域近二十年。软件支持在虚拟离线环境中对复杂的路径敏感型机器人应用进行编程,整个过程不中断制造流程,也无需现场编程专家。OCTOPUZ 可在同一平台上对多个机器人品牌、配置和应用进行联合编程,并输出可直接用于真实产线单元的运行代码,是 InduSuite 焊接与切割软件应用体系中的重要组成部分,帮助制造企业和系统集成商最大化工业机器人投资回报。
离线编程与多品牌支持
OCTOPUZ 的核心能力是离线机器人编程,通过将机器人功能在虚拟离线环境中编程,消除了将机器人退出生产线的需要,显著提升生产力和利润。软件采用目标明确且直观的 OLRP 体验,让非编程专家也能自信地完成复杂机器人应用编程。无论使用何种机器人品牌,编程过程完全一致,直到最终生成各品牌独特语言的机器人代码。软件支持同时编程多个机器人,适配独特配置中的众多不同品牌,并可协同控制一个或多个机器人及外部轴系统,包括外部旋转轴和移动地轨,实现复杂环境下的灵活加工与运动控制。
焊接规划与工艺应用
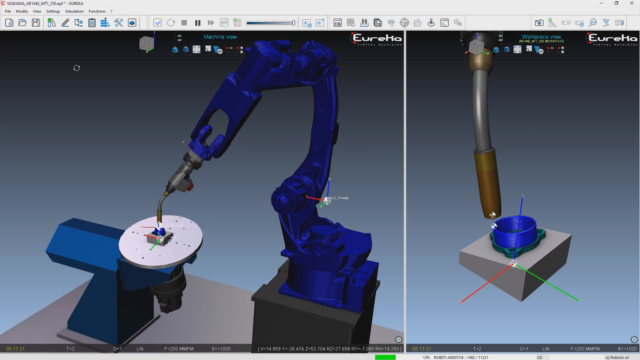
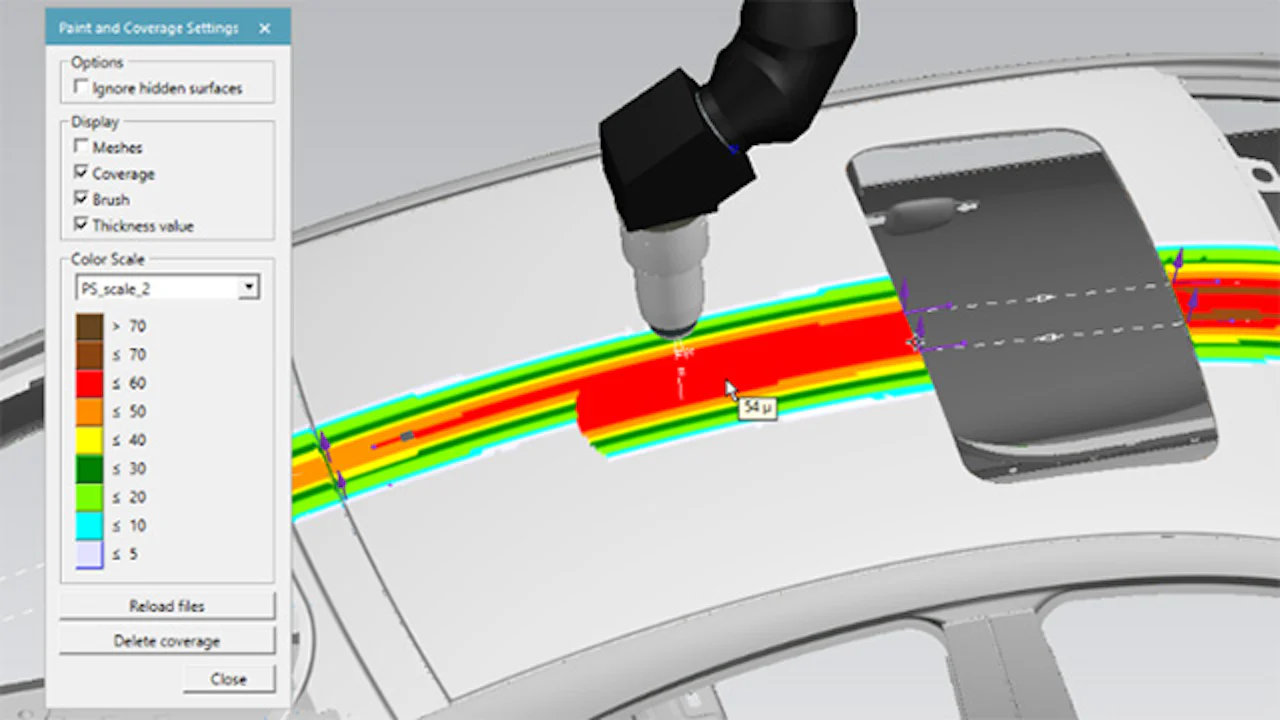
OCTOPUZ 拥有专门的焊接规划工作流,可精确处理焊接序列:无论焊接简单接头还是大型复杂焊接部件,直观的界面都能轻松查看和定义每个焊接路径。软件支持点焊、多层多道、摆动、焊缝跟踪等多种焊接策略,并支持创建焊丝、焊枪、激光点和激光相机搜索触感程序以校准焊缝精度。除焊接外,OCTOPUZ 还支持切割、机加工、增材制造(添加剂生产)及喷涂等多种工艺应用。三维图形识别功能可自动识别并生成需要切割或焊接的位置,针对多个孔位或焊接点在数秒内快速生成运动路径,大幅提升编程效率与生产效能。
AI 路径分析与自动纠错
OCTOPUZ 内置专为机器人运动路径设计的 AI 能力,可自动分析并检测运动路径中的碰撞、奇异点、关节极限及过行程等问题,并在合理范围内自动修正。面对某些需要通过机械臂姿态变化克服的关节极限问题,AI 能在确保无碰撞的前提下提供最佳解决方案。软件的模拟继承机制确保程序中途启动时不会丢失物件状态,避免因缺乏继承而出现轴极限受限或姿态剧变的问题,使模拟结果更贴近实际运行。软件可自动识别并解决机器人错误,包括奇异点、关节极限、可达性限制和碰撞,并在程序部署前完成优化。
仿真、优化与代码生成
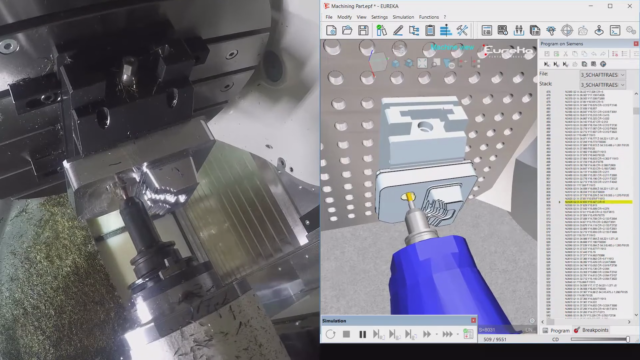
OCTOPUZ 提供从构建、规划、编程、仿真、优化到代码生成的完整六阶段工作流。构建阶段可基于校准的单元模板创建项目数字孪生,直接导入 CAD 部件并精确定位;仿真阶段支持从头到尾播放或跳转到程序任意位置,提供全屏演示模式并可截图录像,同时即时计算周期时间;优化阶段可自动纠错、避免碰撞并降低周期时间,查看包括语句数、总焊接时间在内的程序统计;代码生成阶段可快速生成机器人品牌独特语言的可用代码,并直接在软件内查看和更新,无需额外文本编辑器。软件还支持从焊接计划即时生成机器人程序,并可将完整规划的零件在不同工作单元间灵活转移,适配生产需求变化。OCTOPUZ 要求 Windows 11 系统,推荐 Intel Core i7 或 AMD Ryzen 9 处理器、16GB 以上内存及 NVIDIA GeForce GTX 20 系列以上显卡。