小服AI
什么是 Yaskawa MotoSim
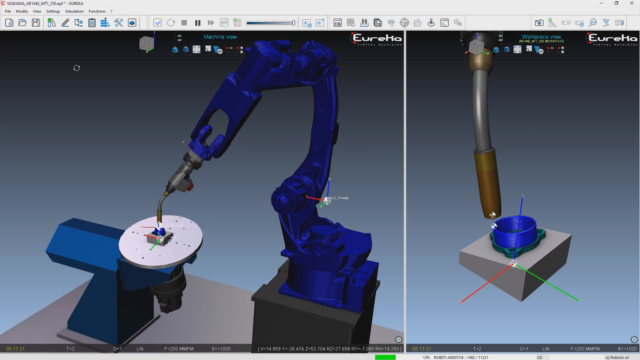
Yaskawa MotoSim 是安川电机(YASKAWA Electric Corporation)为其 Motoman 工业机器人系列推出的离线编程与仿真软件套件,包含 MotoSim EG 和 MotoSim EG-VRC 两个版本。其中 MotoSim EG-VRC(增强型图形虚拟机器人控制器)是当前主流版本,兼容 NX100、DX100、DX200、FS100、YRC1000 及 YRC1000micro 等控制器,采用业界领先的 3D HOOPS 图形引擎,支持导入 IGES、STEP、SolidWorks、Catia V5、Parasolid、STL、DXF 等常见 CAD 格式。软件在个人电脑环境中完整模拟机器人控制器软件,让工程师无需占用真实机器人即可构建和仿真机器人单元,用于离线编程、三维仿真与虚拟机器人控制,是安川数字化工厂工具链中的核心组件。
离线编程与虚拟机器人控制
MotoSim 的核心能力是离线编程,支持 INFORM 编程语言,可创建与真实控制器等效的系统配置,并通过虚拟示教器界面提供与真实机器人完全相同的操作体验。工程师可在动态三维环境中创建和调整机器人专用的目标位置、朝向、配置、运动路径和干涉区域,进行周期时间优化、可配置运动及 OLP 指令的创建与编辑,以及机器人校准。离线编写的程序无需编译即可直接传输到真实机器人控制器,且能在不中断生产的情况下优化现有机器人程序,显著缩短复杂应用的编程时间和停机时间。Visual Path 功能可可视化理论机器人运动并支持点的移动与添加,Handle Display 支持通过鼠标拖拽直接修改机器人位置或移动单个机器人轴。
三维仿真与工艺应用
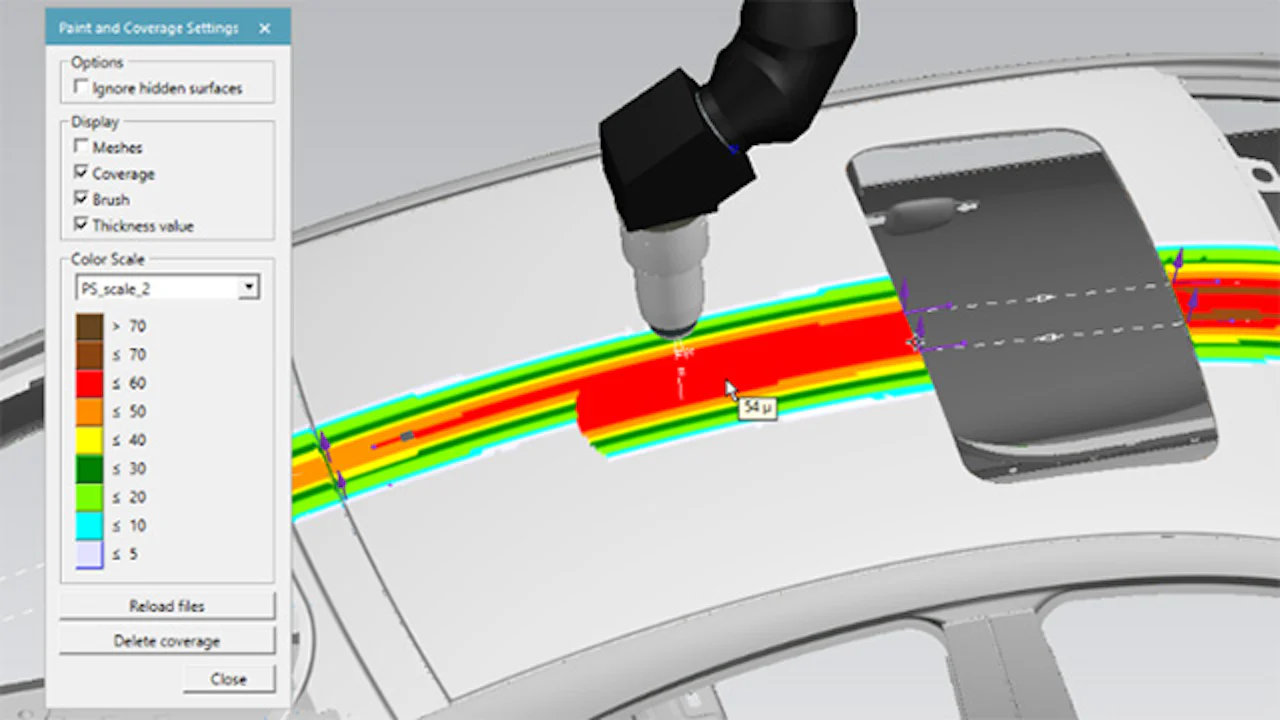
MotoSim 支持包括弧焊、点焊、切割、搬运、喷漆和密封在内的多种工艺应用,可进行碰撞检测、可达性分析和周期时间计算。在碰撞检测方面,软件支持多机器人工作单元规划,可检测潜在干涉风险并在仿真中以红色高亮提示,帮助用户在实际安装前完成调整。CAD/CAM 功能支持基于组件表面或边缘的自动路径生成,可设置用户自定义应用参数并生成完整的机器人程序,路径点可通过鼠标点击直接在 CAD 模型上示教,即使工件位置发生变化也能以最小工作量适配。仿真结果可导出为 3D PDF 或 AVI 文件,便于查看和分享单元布局或程序运行效果。
调试、监控与功能安全
软件内置完善的调试工具,支持创建断点和书签、通过调试监视器实时监控关键变量与输入输出信号。网络功能支持通过以太网连接真实控制器,实时可视化机器人运动并与集成文件管理器进行任务和参数的数据交换。功能安全单元(FSU)模块可可视化监控区域并检查功能安全设置与参数。远程监控功能可将真实机器人的运动实时反映到 MotoSim 环境中,JobPad 编辑器提供优化的文本编辑、语法检查和指令下拉菜单,wire search 搜索功能支持搜索程序的创建与预编程。
模型库与扩展生态
MotoSim 内置丰富的模型库,除机器人本体外还包含变位机、焊接设备、输送机等大量外围设备模型,并可通过 EG-VRC 模型库下载第三方模型。软件支持多机器人和多控制器联合仿真,可控制机器人及外部轴实现同步运动。任务传输模块支持不同机械手类型之间的任务转换,MotoSim Viewer 可将仿真导出为网页应用在浏览器中播放。可选组件包括 JobEditor 任务编辑器、Inovate CAD 数据转换工具和 MotoCalvEG 校准工具,后者可对机器人、工具和系统布局进行校准,将虚拟布局与真实环境精确对应。WinMOD MS200 插件还支持将 MotoSim 中的虚拟机器人集成到 WinMOD 自动化系统进行联合测试。软件要求 Windows 10/11 64 位系统、Intel Core i7 及以上处理器、4GB 以上内存和 NVIDIA 显卡。