小服AI
上一篇聊了托盘立体库的选型,这篇来看料箱库。
料箱库的设备名字五花八门:Miniload、多层穿梭车、四向车、CTU、STU、飞箱、攀爬机器人、AutoStore……到底怎么选?
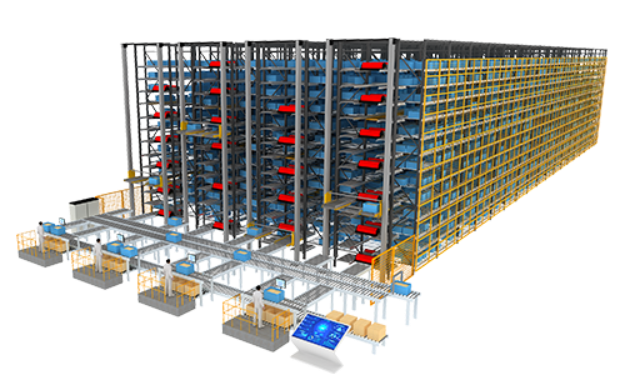
按核心存取设备的运动方式和换层逻辑,料箱立体库的主流方案分四条技术路线:
① 堆垛机
· 定义:在高层货架巷道内沿固定轨道运行的自动存取设备,通过水平行走、垂直升降和货叉伸缩完成料箱存取。
· 类型:Miniload、STU/飞箱。
· 核心差异:在巷道内沿固定轨道自主完成水平行走和垂直升降。
② 穿梭车
· 定义:小车在货架轨道水平运行,垂直换层依靠提升机,水平搬运和垂直运输分开实现。
· 类型:两向穿梭车、四向穿梭车。
· 核心差异:自身没有垂直运动能力,靠提升机换层。
③ 箱式仓储机器人(ACR)
· 定义:地面无轨、自主导航移动机器人,可自由行走,通过自主举升或攀爬货架完成料箱存取。
· 类型:CTU、攀爬机器人。
· 核心差异:地面无轨、自主导航,可驶出巷道自由运行,自己完成三维运动。
④ 立方网格料箱库
· 定义:料箱在立体网格中密集堆叠,不设传统巷道,机器人按网格坐标存取箱。
· 类型:顶部存取箱、底部存取箱。
· 核心差异:无巷道、超高密度,从料箱网格顶部或底部存取。
(一)堆垛机路线
1. Miniload(料箱堆垛机)
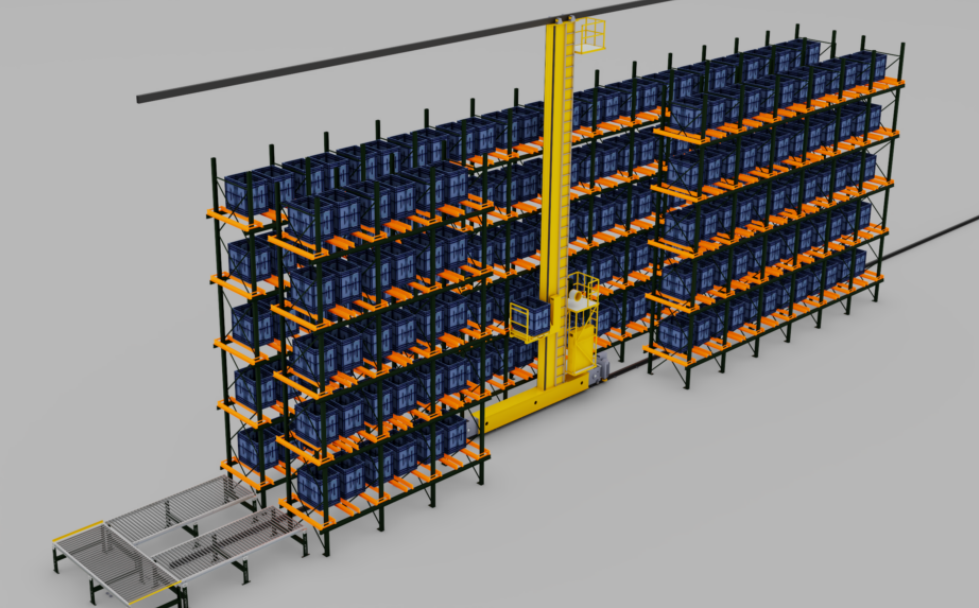
在高层货架巷道内,沿地面固定轨道运行,通过水平行走、垂直升降和货叉伸缩完成料箱存取。基本组成包括天地轨、横梁及行走机构、立柱、起升机构、载货台和货叉、供电装置(滑触线或拖链)、机载控制柜、认址定位组件、安全及通信装置。
一般搭配箱式输送机与拣选站台。堆垛机只负责巷道内货位与巷道口站台之间的存取作业。
Miniload是适配面最广、最成熟的料箱存取方案,追求长期稳定运行应优先评估。设备发展历史长,备件、维修、运维体系成熟。
劣势是刚性:一条巷道最多两台设备,各巷道作业量不均衡时无法跨巷道调配运力,设备利用率随不均衡程度下降;单台设备故障即导致整条巷道作业中断。单条巷道过长则平均存取时间拉长。扩容一般只能再建新巷道。
适用场景:流量稳定,高库,料箱载重大(超过50kg)、尺寸大的场景。
2. STU/飞箱
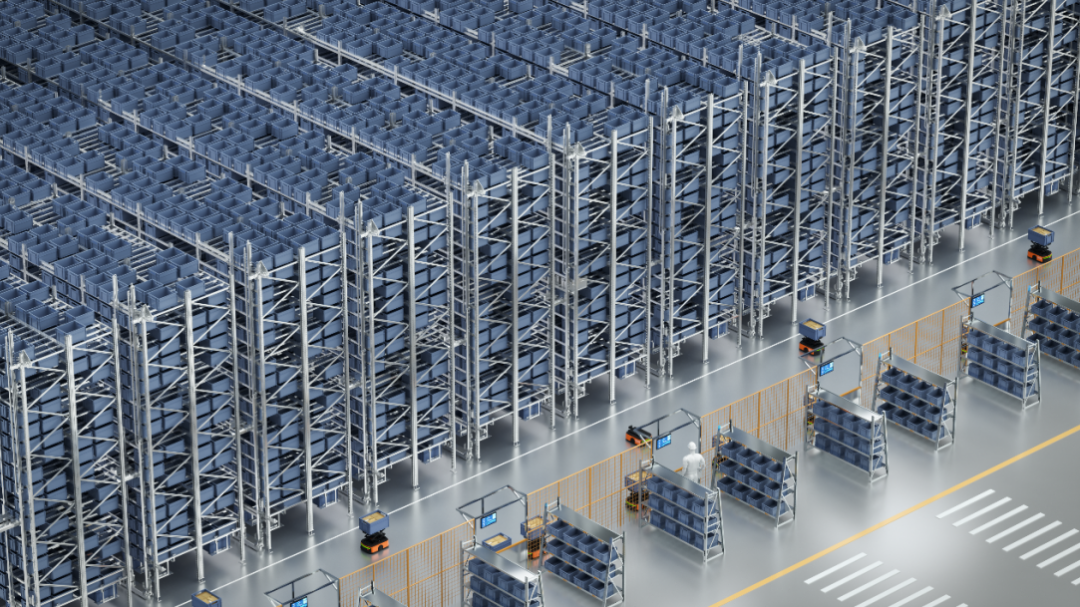
整机挂载于货架侧面轨道、沿货架轨道水平运行,通过水平行走、垂直升降和货叉伸缩完成料箱存取。STU本体组成包括上下行走轨道、行走模块、举升门架和驱动系统、货叉组件、供电滑触线、避障装置、认址定位组件和无线通信装置。
一般配合地面AGV实现货到人拣选。轻量化结构显著提升搬运效率与动态性能。
详见STU智能仓储解决方案全解析。
适用场景:库高≤20m、高节拍、高密度仓储场景。
(二)穿梭车路线
3. 两向多层穿梭车
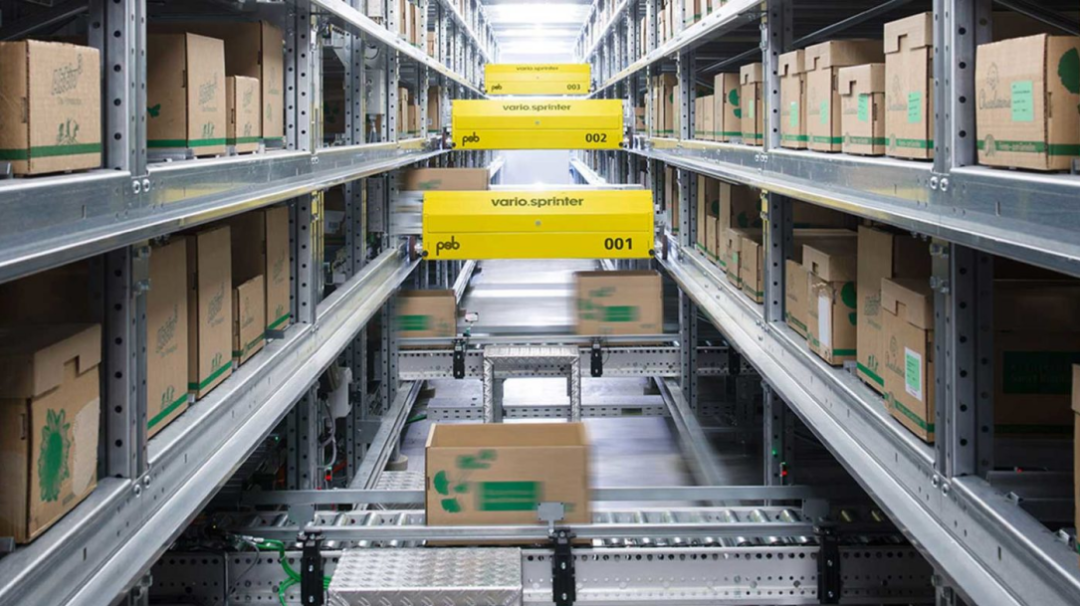
在高层货架的单层巷道内沿导轨双向运行、通过货叉伸缩完成料箱存取的设备。不具备垂直升降与跨巷道能力;换层作业由设在巷道端部的提升机完成。小车本体组成包括车体框架、行走机构、货叉组件、电池、认址定位组件、安全和通信装置。
系统层面,还需由货架及层间导轨、换层提升机、料箱提升机、输送线、充电装置配合。多层穿梭车只承担本层巷道内货位与巷道口输送机站台之间的水平搬运。
两向多层穿梭车分层独立作业,同一巷道内多台车辆并行,系统吞吐能力随层数和车辆数叠加;单台车辆故障不导致系统宕机,系统可用性高于单机方案。系统效率瓶颈在提升机。
适用场景:存储密度、吞吐量需求高。
4. 四向穿梭车
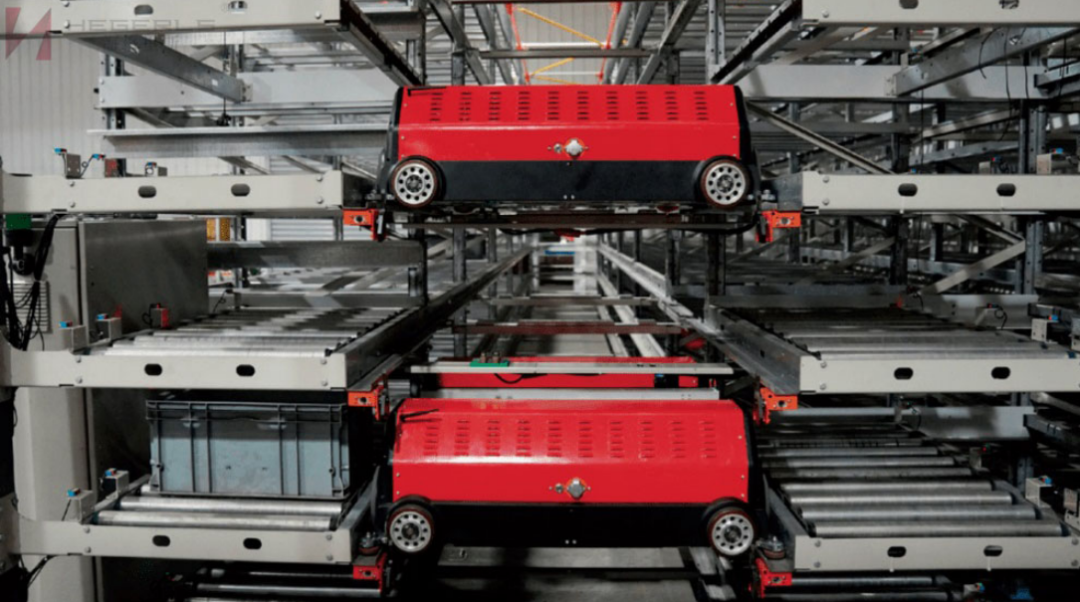
在货架平面内可沿前后、左右四个方向运行的料箱存取设备。可跨巷道运行;换层作业由提升机完成。小车本体包括车体框架、四向行走轮系、货叉组件、电池、认址定位组件、安全和通信装置。
系统层面,还需由货架及导轨、换层提升机、料箱提升机、输送线、充电装置配合。穿梭车只承担平层内货位与站台之间的搬运,垂直运输由提升机完成。
四向料箱穿梭车不再绑定固定巷道,全库可调度:单台车可覆盖本层任一货位,也能通过提升机跨层调度;单台车辆故障时可退出编队,由其余车辆接管任务。货位密度高,货架可做到20米以上。
适用场景:多SKU、拆零比例高、订单峰值波动大、吞吐量需求高、需要高密度存储的场景。
(三)箱式仓储机器人(ACR)路线
5. CTU料箱机器人
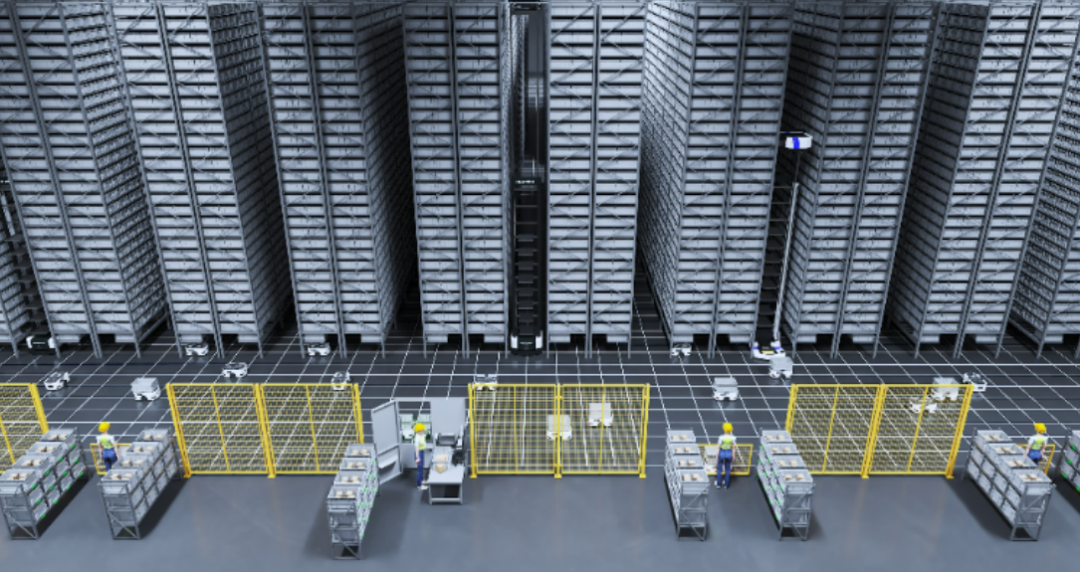
在地面无轨行驶、通过自主导航移动到货架通道,通过水平行走、垂直升降和货叉伸缩完成料箱存取。CTU由车体、驱动装置、货叉执行机构、安全防护装置、控制系统、电源装置、导航装置、通信装置、人机交互系统等组成。
系统层面由CTU、上位控制系统、充电系统、导航系统、通信系统,以及拣选工作站组成。CTU承担出入库站台至货架货位之间的料箱搬运与存取作业,可全库自由调度。
CTU调度柔性高,加车即扩容,部署快;单台故障不影响整体,系统可用性高。但单机效率低于固定式设备,靠多车并行提高整体吞吐;高密度布局下可能出现通道拥堵。
适用场景:库高≤12m、旧仓改造、线边仓、预算有限、库房结构不规则。
6. 攀爬机器人
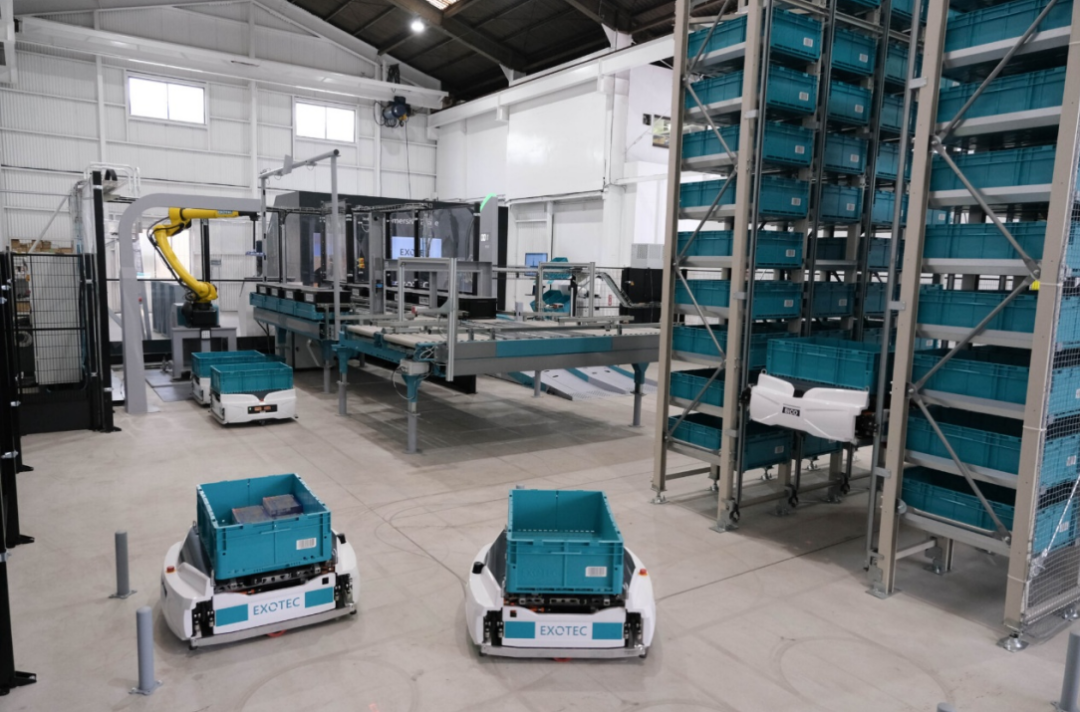
具备完整ACR能力(自主导航、自主避障)的移动机器人,额外搭载攀爬机构,可沿货架立柱自主垂直爬行至高位货位作业。攀爬机器人由移动底盘、攀爬机构、取箱装置、安全防护装置、控制系统、电池、导航装置、通信装置等组成。
系统层面,还需由适配爬升接口的料箱货架、充电装置、拣选工作站配合,构成货到人拣选系统。攀爬机器人承担出入库站台至货架货位之间的料箱搬运与存取作业,可全库自由调度。
兼顾高位存取与地面柔性,但商业化相对早期。
适用场景:库高≤15m、线边仓、多区域分散存储,既要高位密度又要移动柔性。
(四)立方网格料箱库(无巷道立方仓)
7. 顶部存取箱式(AutoStore类)
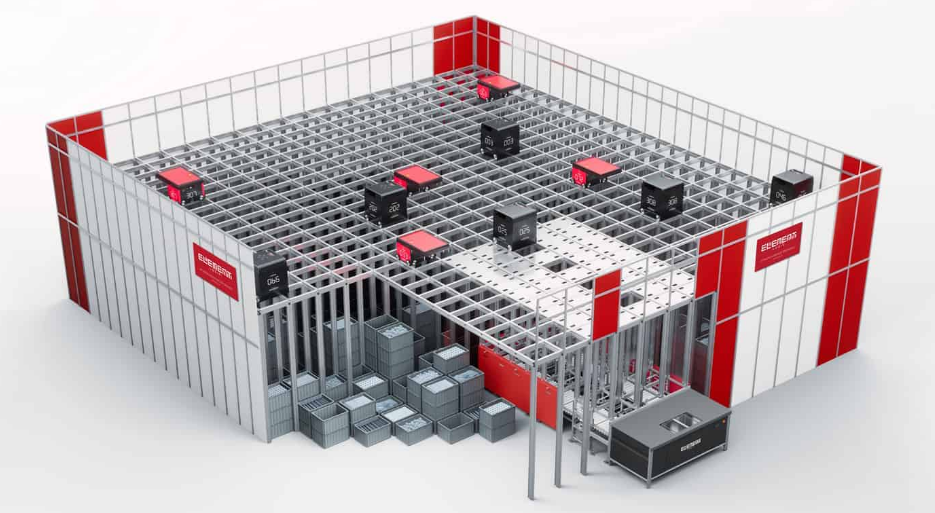
料箱在立体网格中密集堆叠,不设传统巷道,机器人在网格顶部行走,通过自带提升装置下放并夹取目标料箱,上方有挡路箱时需先倒箱。机器人本体由车体与中央腔体、两套行走轮组、提升装置、电池、定位与通信模块等组成。
系统层面,由网格、工作站配合,构成货到人拣选系统。
无巷道,存储密度在四条路线中最高,机器人互为备份,单台故障不影响系统运行;模块化扩展,加机器人即提效。但倒箱逻辑导致取箱需挪动上方挡路箱,单口节拍有限;国内落地案例少,供应商有限;对料箱标准化要求高。
适用场景:中低库房,箱型统一、SKU集中、超高密度的场景,能耗要求低的项目。
8. 底部存取箱式(PowerCube类)
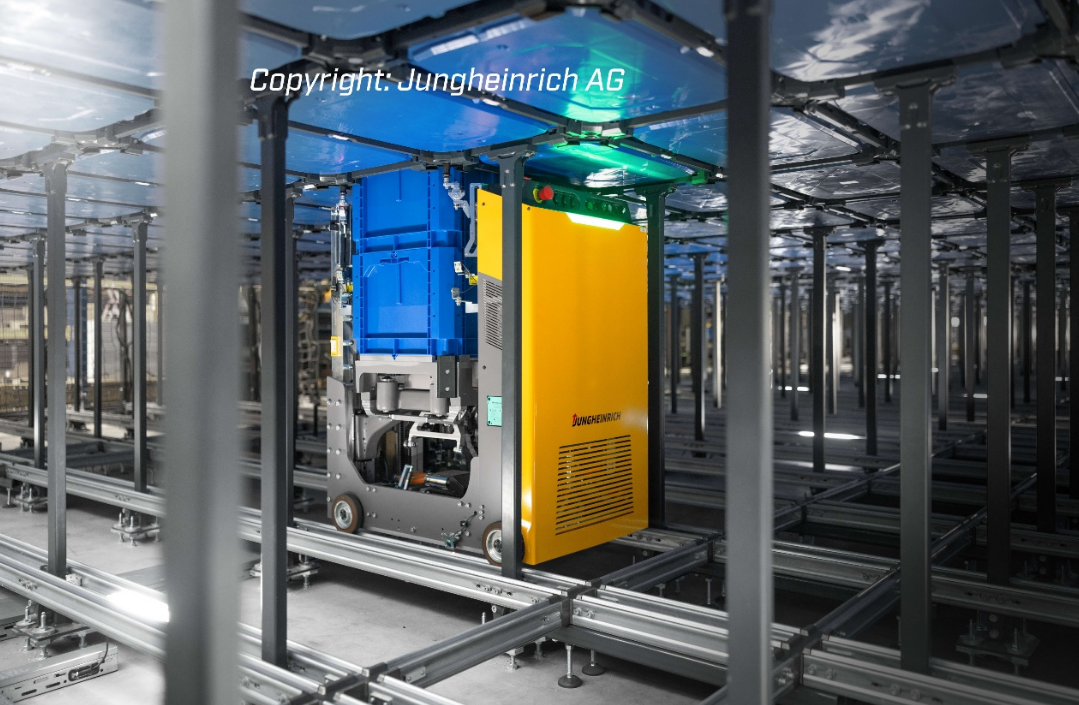
料箱在立体网格中密集堆叠,机器人运行在仓体下方,从料箱垛底部抽取目标箱。机器人由移动底盘、取箱机构、电池、定位与通信模块等组成。
系统层面,由模块化货架、料箱支撑与释放机构、底部轨道、工作站配合,构成货到人拣选系统。
同样无巷道、超高密度;底部取货可利用重力,能耗较低;机器人维护在地面层,检修方便。但国内目前无本土供应商。
适用场景:中低库房,箱型统一、SKU集中、超高密度的场景,能耗要求低的项目。
|
设备 |
常见高度 |
存储密度 |
吞吐效率 |
柔性扩容 |
|
Miniload |
5~25m |
中 |
高,单机稳定 |
低 |
|
STU/飞箱 |
5~12m |
高 |
高,动态性能好 |
低 |
|
两向穿梭车 |
8~15m |
高 |
高,瓶颈在提升机 |
中,按巷道加车 |
|
四向穿梭车 |
8~20m |
高 |
高,瓶颈在提升机 |
高,整体加车 |
|
CTU |
3~10m |
中 |
中,靠集群规模 |
高,布局灵活,整体加车 |
|
攀爬机器人 |
3~12m |
中高 |
中,靠集群规模 |
高,布局灵活,整体加车 |
|
无巷道立方仓 |
5~12m |
高 |
低,单口节拍受限 |
中,整体加车 |
1. 看库房高度
· 低于5m:优先ACR、飞箱
· 5~12m:优先ACR、STU/飞箱、穿梭车
· 12~20m:Miniload、穿梭车,STU
· 20m以上:主流Miniload,候选穿梭车
2. 看物料情况
· 少SKU、整箱出库多:优先Miniload、两向穿梭车、无巷道立方仓
· 多SKU、拆零比例高、订单分散:优先穿梭车、ACR
· 重货、多规格非标箱:Miniload
3. 看场地约束
· 老库房、楼库:ACR、STU
· 新建库房:堆垛机、穿梭车、STU
· 场地不规则:ACR
· 库区高低错层:ACR、STU
4. 看柔性需求
· 业务波动大、需弹性扩容:四向车、ACR
· 稳定大流量:Miniload、两向穿梭车
5. 先验证,再算账
先比较有效货位数和流量能力是否满足需求,再算成本。一次性投入包括设备、货架、料箱、软件和土建改造;运营与运维要看备件价格、故障率、备件到货周期、单台年维保成本和现场维护能力;还要评估停摆代价,单机巷道方案故障影响更大,集群方案通常只是效率下降。
前面四项理清后,设备候选范围通常能缩到两三种;第五项先验证能不能用、再把账算清,最终选型结论会更明确。