小服AI
什么是 MotoSim
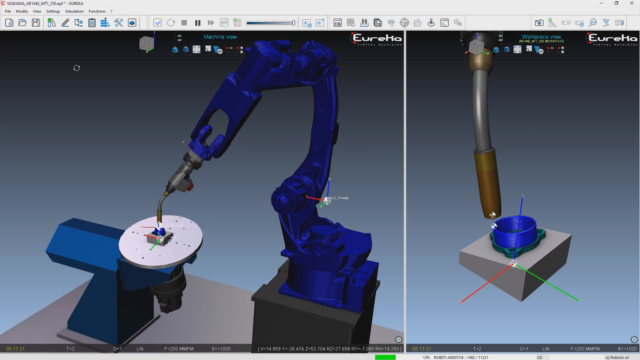
MotoSim 是安川电机(Yaskawa)推出的机器人离线编程与仿真软件,用于安川 Motoman 机器人的编程、仿真与验证。软件允许工程师在办公室完成大部分编程工作,而不是占用机器人进行示教,从而显著减少生产中断。通过创建焊接工作单元的完整三维复制品,工程师可以离线准备焊接路径、位置、工装和夹具,并在模型就绪后将程序发送到 YRC1000 控制器,只需在机器人处进行少量微调即可投入使用。
离线编程优势
在传统设置中,编程新焊缝意味着停止工作单元、将示教器切换到示教模式,并由熟练焊工手动引导机器人完成每个动作。这种方式对于中大批量生产尚可接受,但在频繁更换工件时成为真正的瓶颈。MotoSim 消除了这一瓶颈:焊接路径、位置、工装和夹具都可以在焊接单元的三维复制品中离线准备,工程师可以完全控制焊枪角度、关节限制、接近路径、速度和节拍时间。对于在支架件、箱型截面和短批量定制件之间切换的小型制造车间,仅此一项每周即可节省数小时。
对于高混合、低批量的焊接生产(这是大多数制造车间的现实情况),MotoSim 是在不增加机器人的情况下提高产能的最快方式之一。通过将编程工作从生产现场转移到办公桌,制造商可以保持焊接工作单元持续运转,让焊工专注于焊接本身,而不是花费大量时间进行示教编程。
仿真与验证
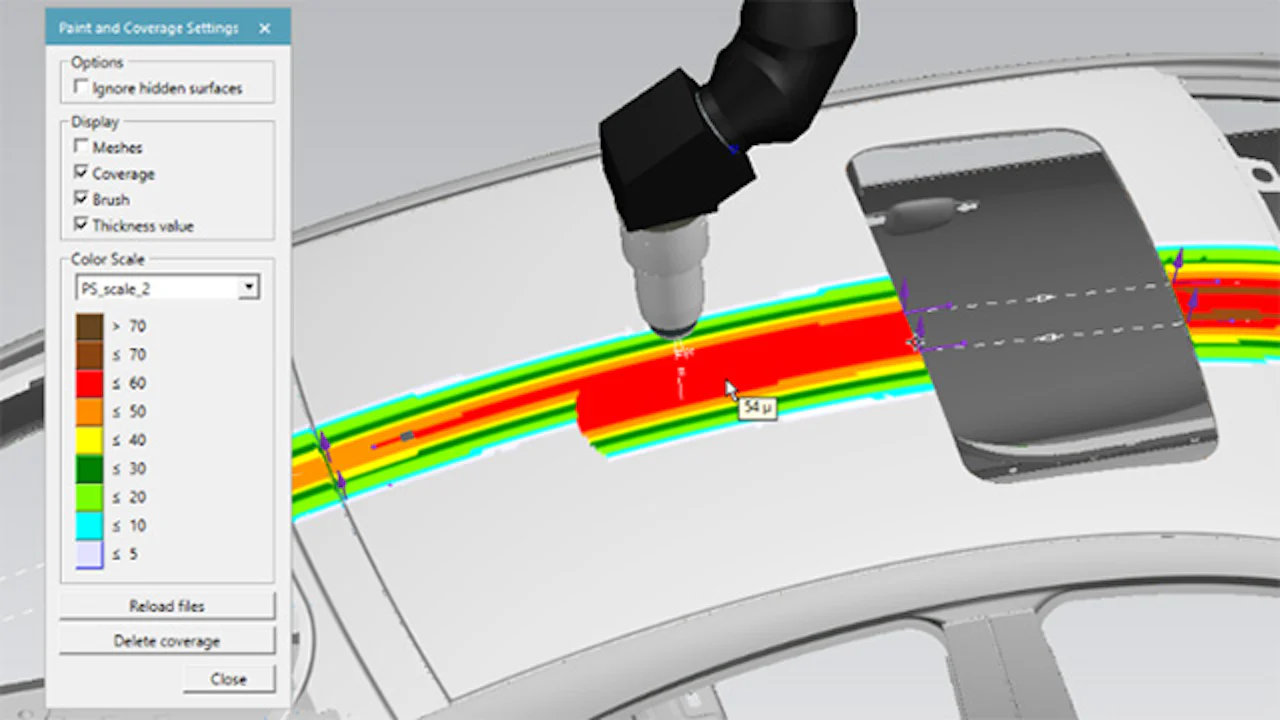
MotoSim 提供精确的仿真能力,帮助工程师在程序部署到真实机器人之前验证运动路径、可达性和节拍时间。软件支持对机器人工作单元进行完整的三维建模,包括机器人本体、外部轴、变位机、工装和工件,并能够检测潜在的碰撞和干涉问题。通过仿真验证,工程师可以在虚拟环境中发现并解决程序问题,避免在实际生产中因程序错误导致的设备损坏和停机。软件还支持对机器人运动进行可视化,帮助工程师直观地理解机器人的运动轨迹和姿态变化。
应用场景
MotoSim 广泛应用于机器人焊接领域,无论是紧凑型 ArcWorld RS Mini 还是带变位机的多工位工作单元,都能通过离线编程显著提升效率。软件同样适用于搬运、码垛、切割、打磨等其他机器人应用场景的编程与仿真。通过 MotoSim,制造商可以在设备安装前完成工作单元的布局验证和程序开发,缩短系统集成周期,降低调试成本。
应用价值
MotoSim 的核心价值在于让机器人持续工作、零件持续流动。通过将大部分编程工作转移到办公桌上完成,制造商可以避免因编程新焊接路径而造成的生产中断,保持焊接工作单元的高效运转。软件为商业软件,采用本地部署方式,适用于工业机械、通用设备、专业设备与工业零部件等行业。