小服AI
功能定位
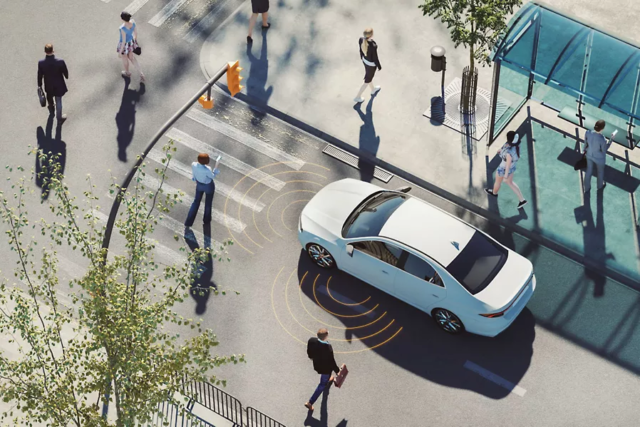
Ansys AVxcelerate Sensors 是面向自动驾驶汽车与高级驾驶辅助系统开发的传感器仿真软件,用于在环传感器感知条件下完成系统测试与验证。它基于物理模型实时生成摄像头、激光雷达、雷达和热成像传感器的合成数据,帮助工程团队在减少实车道路测试的同时,提高感知算法与目标识别能力的评估效率。软件采用开放架构,可与用户既有的工具链和驾驶模拟器对接,并支持软件在环、硬件在环与模型在环等多种验证方式。
核心传感器模型模块
摄像头传感器
摄像头模型以摄像头数据表中的标准化参数作为定义基础,可复现镜头系统、成像器与预处理器的完整链路。对于前视摄像头,仿真中还能把挡风玻璃的光学影响纳入计算。在可见光范围内,环境的光学与光谱属性、镜头系统的光学属性以及成像器的光电属性都会被同时考虑,并可通过插件管理动态自适应行为。模型输出原始图像,直接用于感知算法的模型在环、软件在环或硬件在环验证。
激光雷达传感器
物理级激光雷达模型能够准确再现红外发射器与接收器的工作行为,覆盖从波形等原始信号到点云的输出形态。软件支持对各种类型的激光雷达技术进行参数化配置,并借助光线追迹能力复现传感器响应,仿真结果可通过专用接口直接读取。
雷达传感器
雷达模型基于现代光线追迹 GPU 技术构建,能够以高于每秒 30 帧的速率实时完成全物理场的雷达场景仿真,并考虑介电表面的多次反射与透射。依托 GPU 的线性扩展能力,多通道与 MIMO 雷达同样可以被仿真。软件自带已定义介电属性的对象库,输出的雷达数据可用于激励雷达电子控制单元算法的数字信号处理环节,帮助改善边缘场景下的准确性与鲁棒性。
热成像摄像头与地面实况传感器
除上述三类传感器外,软件还提供热成像摄像头模型,用于补充夜间与低能见度条件下的感知验证。地面实况传感器模块则为算法评估提供可直接比对的参考数据,便于量化感知误差,支撑摄像头、激光雷达与雷达的联合标定与性能评价。
场景、环境与多传感器仿真
驾驶场景与协同仿真
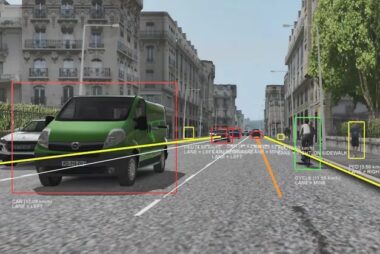
软件可以与用户选择的驾驶模拟器协同工作,通过车辆动力学与场景同步,验证感知、融合与控制算法。测试场景中可加入多辆汽车,形成跟车、横穿、路口等复杂工况;每辆车既可设为静态,也可沿预定义轨迹自动行驶,传感器仿真始终跟随自车运动,适用于边缘驾驶条件下的功能验证。
多传感器同步与扩展能力
同一场景内可并行配置多路传感器,构成多传感器仿真方案。配合多 GPU 与高性能计算扩展,软件能够支撑大规模场景变体的批量运行,用可控的数字边缘案例补充实际道路采集数据的不足。
在环验证与集成接口
硬件在环
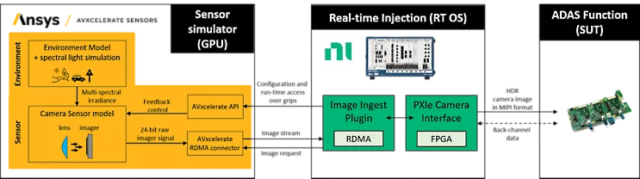
在硬件在环测试中,软件使用原始传感器输出直接驱动测试台上的真实智能传感器。针对摄像头,方案连接到图像注入设备,用虚拟成像器替代实际成像器,并由注入设备管理成像器与处理芯片之间的高速连接,从而在不依赖实车的情况下完成台架验证。
软件在环与模型在环
在软件在环与模型在环场景中,团队可在本地或云端执行大规模场景变体,通过在大量驾驶场景中调整参数来评估感知性能。开放式架构与接口让仿真能够嵌入既有研发流程,并保持对驾驶模拟器的中立性。
2026 R1 版本新增能力
光传播引擎
2026 R1 引入光传播引擎,对真实光传输过程建模,在强光与恶劣天气条件下提供物理精确的多光谱摄像头感知。它在保持实时逼真性能的同时,支持 800 万像素成像器、极端天气场景与面向硬件在环的图像注入,为高置信度的传感器验证提供支撑。
数字孪生资产准备
新版本把 NVIDIA Omniverse 集成到资产准备流程中,形成统一的数字孪生构建管线。工程师可以导入或生成三维世界,通过界面直接调用 Ansys 多光谱数据库中的材料,并原生生成可直接用于 AVxcelerate 仿真的资产,显著简化并加速数字孪生的创建。
雷达天线布局
传感器实验室中新增的可视化工具简化了复杂雷达传感器的配置过程,可高效完成发射天线与接收天线的定位与校验,降低多通道雷达布置的调试成本。
原生 NCAP 场景
结合原生 NCAP 场景,2026 R1 进一步提升了感知保真度,为注重安全性的高级驾驶辅助系统与自动驾驶验证提供更严格的工况覆盖。
适用业务环节
- 传感器选型与布置方案的虚拟评估,减少物理样件与道路测试投入。
- 感知、融合与控制算法的训练数据生成与回归验证。
- 边缘案例与极端天气条件下的功能安全验证。
- 硬件在环台架上的电子控制单元响应测试。