小服AI
在自动驾驶汽车(AV)开发中,验证系统安全性一直是一项复杂挑战。传统仿真工具往往局限于独立部件的测试,但随着运行设计域(ODD)的持续扩展,行业需要更全面、更逼真的验证手段。近日,Ansys(现属新思科技旗下)正式推出AVxcelerate Sensors仿真软件2026 R1版本,通过原生集成NVIDIA Omniverse库和NIM推理微服务,实现了从真实道路数据到数字孪生的闭环仿真流程。
打通真实世界与虚拟环境
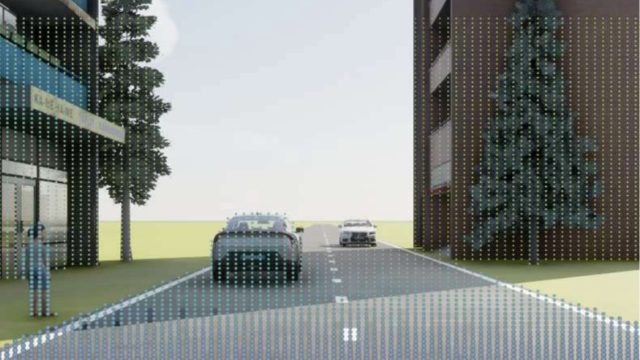
AVxcelerate Sensors 2026 R1的核心突破在于,它能够将真实世界中采集的驾驶场景数据,在Omniverse环境中进行数字化重建,并基于物理模型开展高保真度传感器仿真。这种“真实→虚拟→验证”的闭环,意味着工程师无需完全依赖昂贵的物理原型和道路测试,即可在虚拟空间中复现复杂环境,甚至覆盖难以在现实中重现的边缘案例。
据Ansys产品管理高级经理Emmanuel Follin介绍,通过将AVxcelerate Sensors与Omniverse结合,团队实际上实现了真实与虚拟世界之间的闭环——捕获真实数据、数字化重建、进行物理传感器仿真,再通过可扩展的环境变体完成验证,从而形成一条从道路到芯片的持续验证链。
关键功能:重塑数字世界准备方式
新版本在环境重建与场景编辑方面引入了多项改进,大幅简化了从现实到Omniverse的资产准备流程:
- 增强场景导入与编辑:工程师可将提取的真实场景导入Omniverse,随后优化几何结构、调整语义细节,并应用Ansys多物理场材料(涵盖光学、电磁和热学的多光谱)。这确保了资产能准确复现真实物理属性,并针对传感器仿真进行优化。
- GPU原生工作流:直观的图形处理单元(GPU)加速流程,使工程师能快速构建大规模3D地理空间环境。同时直接支持Cesium、TurboSquid等素材库,可即时访问预构建的、高质量且可直接用于仿真的USD资产。
- 场景可控随机化:借助Omnigraph和NVIDIA Omniverse的随机化工具(如Replication),用户无需手动重置资产位置即可生成多样化的场景数据集,提升验证覆盖度。
- 资产可扩展与重用:同一环境可复用于多个测试场景,支持高效生成可靠且多样化的验证数据集,显著减少手动准备工作量。
Ansys产品管理高级经理Lionel Bennes强调,上述改进将原本碎片化的仿真环境创建流程,转变为从道路到芯片的更连贯流程,从而加速更可靠的虚拟验证。
基于物理的合成传感器生成
传感器是自动驾驶系统的感知核心,而AVxcelerate Sensors一直专注于提供GPU原生、物理精确的传感器仿真。2026 R1版本在此基础上与Omniverse深度融合,进一步提升了仿真保真度:
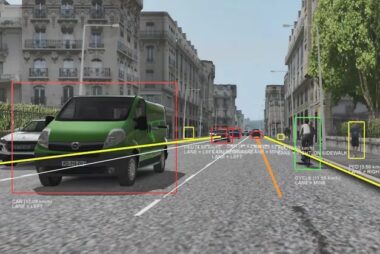
- 多光谱摄像头仿真:通过光传播引擎对真实光行为建模,精确模拟各种照明和天气条件下的眩光、反射和光散射,生成逼真的图像数据,用于复现真实场景中的挑战。
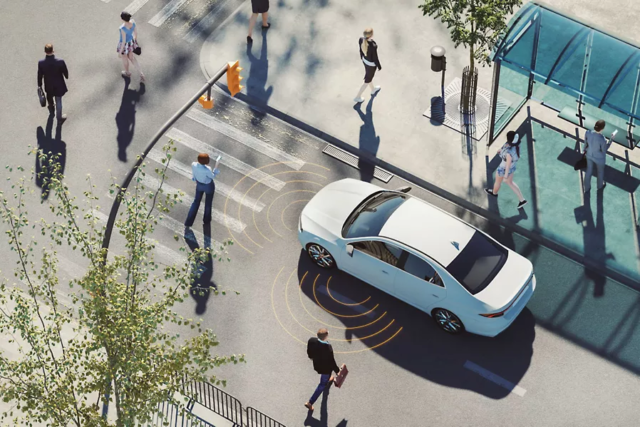
- 物理雷达建模:基于材料属性、表面角度和环境条件,准确复现雷达信号的传播与物体相互作用,实现高逼真度雷达仿真,帮助工程师捕获并优化雷达在罕见边缘场景中的表现。
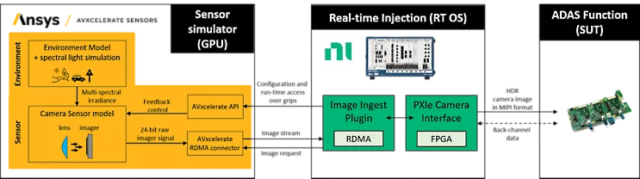
- 端到端传感器仿真流程:软件提供了一套可靠的方法,支持对摄像头、雷达及其他感知设备开展高精度仿真,确保生成的传感器数据与现实世界高度吻合,从而在设计早期预测和解决潜在问题。
Lionel Bennes表示,Omniverse集成建立在AVxcelerate Sensors已有的合成传感器生成能力之上,无需额外道路测试即可获得高保真感知输入。
加速自动驾驶开发进程
将AVxcelerate Sensors与Omniverse的工作流嵌入现有AV开发流程,有望显著改变自动驾驶系统的设计、测试与验证方式。工程师可以依赖一致的、高保真的仿真输入,信心十足地开展感知算法验证、优化传感器配置,并确保整体系统可靠性。
Emmanuel Follin总结道:这种以更高精度仿真真实环境和传感器行为的新能力,有助于全面评估边缘案例和复杂场景,使团队能在开发流程的早期阶段就优化自动驾驶系统,从而减少对物理原型和道路测试的依赖,缩短开发周期。