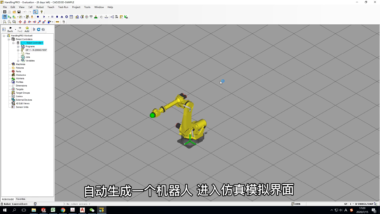
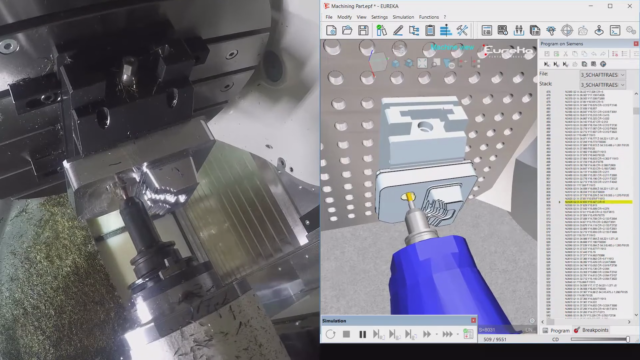
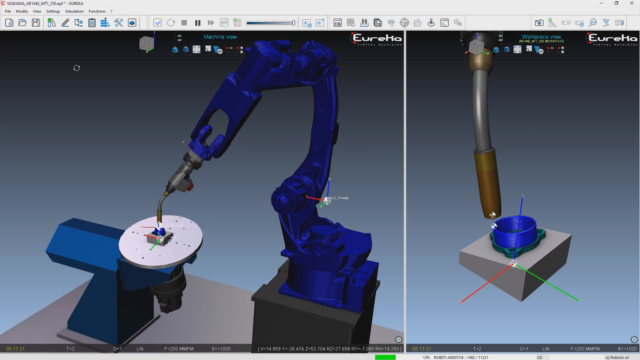
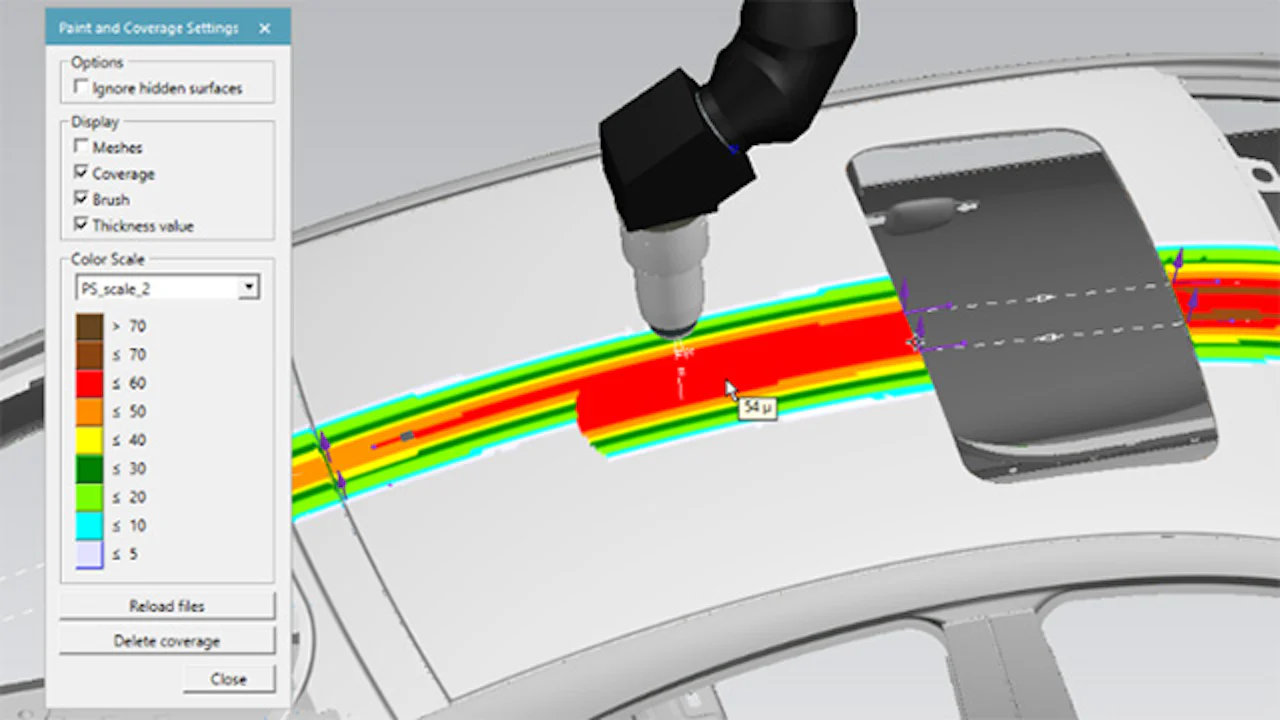
ROBOGUIDE 是 FANUC(发那科)的机器人离线编程与仿真软件,用于在 3D 环境中创建、编程并仿真机器人工作单元,无需物理样机即可完成可达性、周期时间与干涉验证。ROBOGUIDE V10 是这款软件的下一代版本,于 2025 年 6 月发布,围绕 64 位架构、沉浸式虚拟现实与现代化界面进行彻底重建与重新设计,为机器人工作单元规划、虚拟调试与离线编程提供完整能力。此后 ROBOGUIDE 进一步提供了与 NVIDIA Isaac Sim 的集成,把高精度机器人计算能力扩展到照片级的虚拟工厂环境。
64 位架构与图形增强
ROBOGUIDE V10 升级为 64 位应用程序,带来更高的性能、更大的内容容量与更强的处理能力,可从容应对复杂自动化系统的大规模仿真。图形层面强化了深度感知与光照表现,帮助工程师更准确地判断机器人可达范围与空间关系,提升布局与验证过程的直观性。
沉浸式虚拟现实(VR)
V10 引入沉浸式虚拟现实能力,用户可在完全沉浸的环境中体验整个工作单元,显著改善视线与空间感知。工程师与操作员可以通过 VR 回放与虚拟行走在单元内自由穿行,直观查看潜在风险点并定位干涉位置,也可用于利益相关者培训与方案评审,让设计沟通更高效。
现代化用户界面与机器人定义
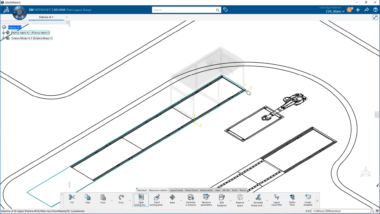
V10 采用现代化的 Ribbon 风格工具栏、浮动与停靠窗口以及改进的图形表现,导航更直观高效。新增的拖放式工具支持快速定位与定义机器人,配合增强的原生 CAD 导入能力,可更简单地把外围设备、加工机械与工件模型纳入布局,简化工作单元搭建流程。
机器人仿真与离线编程
在仿真与离线编程方面,ROBOGUIDE 支持 CATIA、Pro/E、Creo、SolidWorks、NX、STEP 等多种 CAD 格式,内置数百种工具与工件模型,并通过镜像真实机器人控制器行为,确保离线生成的程序可可靠地迁移到实际设备。结合数字孪生式的工作单元仿真,用户可在设备安装前完成周期时间与可达性分析,验证布局合理性,减少调试风险,适用于汽车、电子、消费品等行业的工作单元规划与虚拟调试场景。
与 NVIDIA Isaac Sim 的集成
ROBOGUIDE 与 NVIDIA Isaac Sim 的集成现已可用。该集成把 ROBOGUIDE 的高精度机器人路径与节拍计算同 NVIDIA Isaac Sim 的照片级物理仿真结合起来,构成忠实还原真实机器人行为的数字孪生,用于机器人与生产单元的设计、验证和优化,缩短现场验证与虚拟调试所需时间。集成保留 ROBOGUIDE 使用与实机相同控制算法的特点,已有 ROBOGUIDE 资产无需修改即可沿用,仿真得到的轨迹与节拍同实机保持高度一致;操作人员还可以通过示教操作盘直接操作虚拟环境中的机器人,完成程序示教与执行确认。
机器人资产与物理仿真
FANUC 机器人以 OpenUSD SimReady 资产形式在 Isaac Sim 中提供,覆盖从协作 CRX 系列、3 kg 小型机型到 2300 kg 超大机型的广泛产品线,便于快速搭建仿真环境。ROBOGUIDE 还可调用 NVIDIA PhysX 物理引擎,把随机堆叠零件的取件场景在虚拟空间中再现,配合三维视觉系统完成零件位置识别与抓取判定,使原本依赖实物试错的取件与上料系统设计可以在仿真阶段提前完成。
照片级虚拟工厂与 AI 数据
借助还原光照反射、阴影与材质纹理的照片级环境,用户可以验证单台机器人单元乃至整个工厂的布局与运行状态,提升评审与决策的直观性。虚拟环境还支持基于 FANUC 机器人采集与生成 AI 训练数据,为机器人学习、物理 AI 等应用提供数据来源,使仿真环境同时服务于工程验证与算法训练。