版本发布
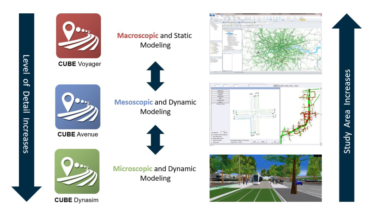
2025 年 5 月,Bentley Systems 发布交通建模软件 OpenPaths 2025(v25.00.00)。作为整合 CUBE、EMME、AGENT、DYNAMEQ、CityPhi 等业界领先组件的综合交通建模平台,OpenPaths 2025 在活动出行建模、交通分配、网络编辑与可视化等方面带来多项新功能与累积维护更新。
主要更新
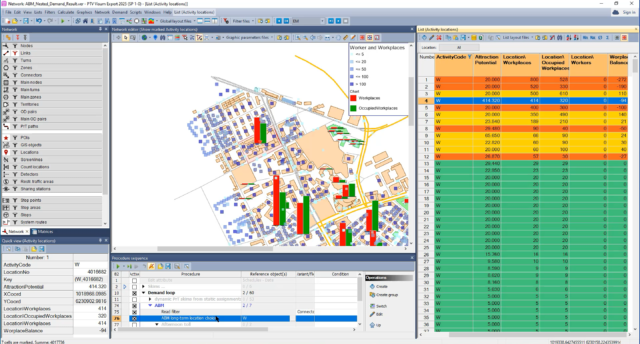
- AGENT 活动出行建模增强:新增 Car coordinator 模型步骤,用于在家庭行程中分配私家车使用,支持电动汽车与自动驾驶汽车场景下的车辆再定位与停放;新增 Schedule coordinator 模型步骤,通过重新调度出行时间满足时间空间约束,保障动态交通分配(DTA)所需的一致性。聚合模型步骤提速最高 4 倍,Location 选择建模与 API 效用追踪能力同步增强。
- CUBE 建模与编辑优化:新增转弯罚函数编辑器,可直接在地图视图、独立对话框或表格编辑器中创建和更新转弯罚函数数据;网络编辑工作流支持键盘快捷键,新增场景锁定功能,新增多场景对比表,支持图层符号图例集成并在 Voyager PRN 文件中高亮警告与错误信息。
- EMME 分配与流程增强:Flow 表达式中可通过 constants 关系访问场景编号与标题,支持一次性导出或导入某个 Flow 目录下的全部流量,Junction 通行能力分配工具获得改进,并支持更大规模应用(最高 20000 个小区)。
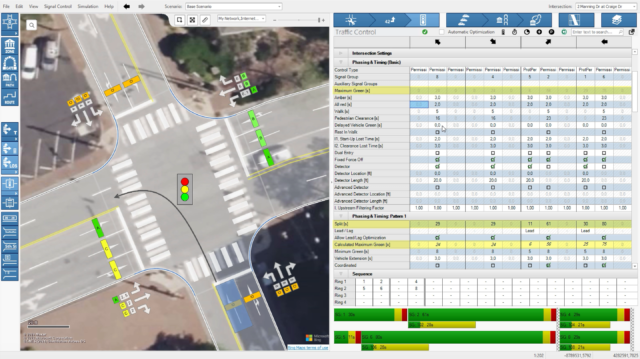
- DYNAMEQ 仿真与数据管理:提供仿真矩阵调整增强、交通控制模板更新,支持 DYNAMEQ 网络与 OpenPaths EMME 之间的导入导出,并在仿真回放窗口支持图层透明度设置。
- CityPhi 可视化改进:新增 Opacity 参数,可为多边形与建筑物图层添加透明度,便于查看底图信息;该功能同样适用于 EMME 和 CUBE 的 Scenes 与 DYNAMEQ 动画窗口。
版本与适用性
OpenPaths 提供 Advanced 与 Ultimate 两个版本,各版本可访问的应用与功能有所不同;OpenPaths 2025 为所有用户推荐更新,可通过 Bentley 官方软件下载渠道获取安装程序。