小服AI
发布概述
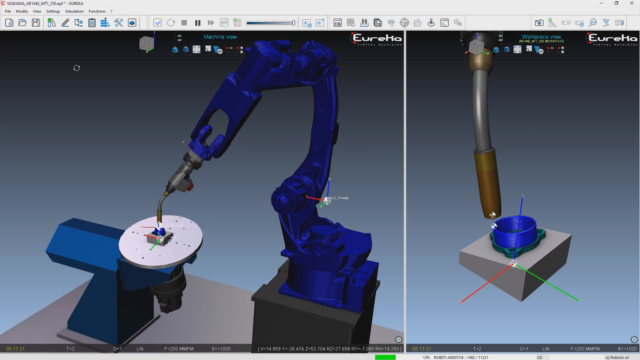
2026 年 4 月 21 日,海宝(Hypertherm Associates)宣布发布 Robotmaster 2026 年 4 月版本(V11.0)。Robotmaster 是一款用于机器人等离子切割、焊接和轮廓加工的离线编程(OLP)软件,本次发布带来全面的性能与平台升级,引入了标准化的机器人等离子切割单元部署方式,并提高了机器人运动的可预测性,帮助客户以更少的延误从 CAD 顺利过渡到实际生产。检查点版本为 Robotmaster 2024(2024-01-24),V11.0 为晚于检查点的新版本。
最高两倍的性能提升
随着机器人程序复杂度提升以及刀具路径日益密集,计算和文件处理所需的等待时间往往拖慢迭代和验证过程。Robotmaster V11.0 针对这些挑战实现了最高达两倍的性能提升,在处理大型 CAD 模型和大量复杂刀具路径时提升尤为显著,加快了迭代速度,从而提升验证效率和整体工作流程效率。
标准化机器人等离子切割单元部署
Robotmaster 与多家主流机器人本体制造商合作,共同开发了标准化的部署方法:通过统一输出方式、参数设置和文档规范,系统集成商可以简化调试和验收测试流程,并在不同项目和安装之间提高重复性与一致性,从而减少定制工作、缩短部署时间,帮助客户更快、更一致地将机器人等离子切割单元投入生产。
更可预测的机器人运动
在复杂零件加工中,刀具姿态的细微差异可能导致离线编程程序在导入实际机器人时需要额外调整,尤其在涉及外部轴的情况下更为明显。V11.0 通过改进运动规划与输出逻辑,实现从离线编程到生产更可预测的运动表现,减少现场调整。
版本背景
Robotmaster 2025(2025 年 3 月 31 日发布)引入了多机器人同时编程能力,支持对多机器人手臂的编程像单臂系统一样快速简单。V11.0 在 2025 基础上聚焦性能与平台现代化,面向越来越复杂的 CAD 模型与高密度刀具路径场景。
如需了解 Robotmaster V11.0 的功能变化、授权方式或针对具体切割/焊接应用的编程服务,可在软服之家咨询。