产品简介
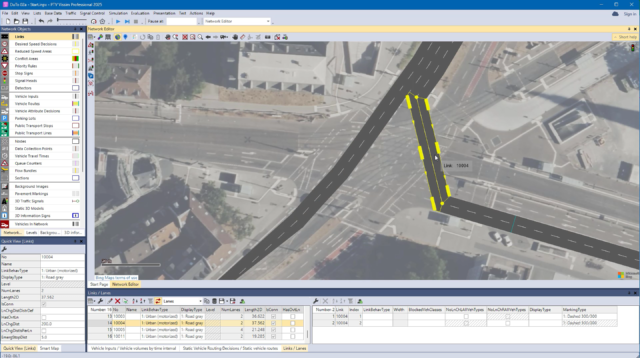
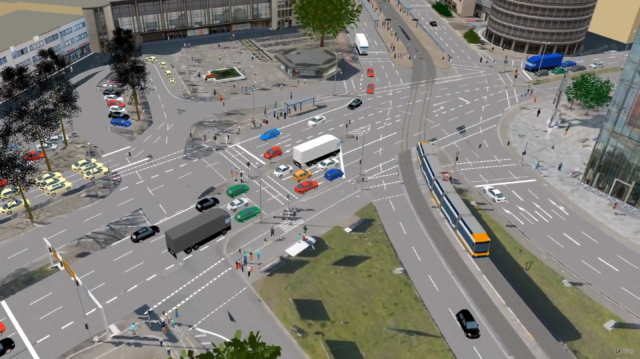
PTV Vissim 是 PTV Group 推出的多模式交通微观仿真软件,用于城市与城际路网的交通流建模、评估与优化。它以驾驶行为模型和跟驰模型为核心,可在二维或三维环境下对机动车、公共交通、行人与自行车进行统一仿真,被广泛用于交叉口方案比选、路网通行能力分析与交通影响评价。
微观与中观仿真
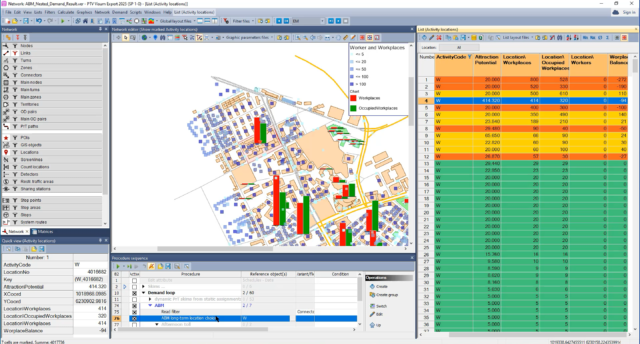
Vissim 提供高精度的微观仿真能力,可对车道、信号相位、让行规则和驾驶人行为逐车建模;同时支持中观仿真(mesoscopic simulation),适用于更大范围路网的高效评估。混合仿真模式可将微观与中观模型组合,在关键区域保持微观精度、在远端路网使用中观效率,兼顾精度与算力。
交通信号与控制
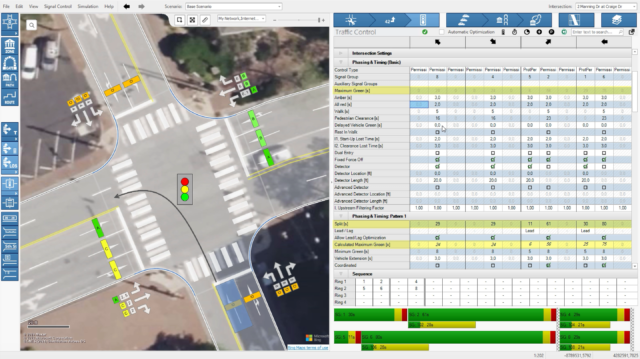
Vissim 内置信号控制建模能力,可配置固定配时、感应控制与自适应控制逻辑,并支持与外部信号控制器集成。2026 版本将集成范围扩展至 SCATS、SCOOT 等自适应控制系统,并支持嵌入式 EOS 控制器,使仿真更真实地还原路口协调控制与信号优先逻辑。
公共交通与行人仿真
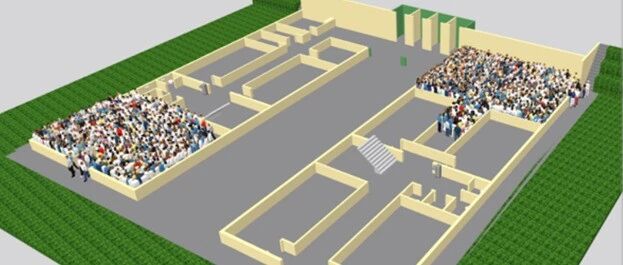
Vissim 支持公交线路、站点停靠、时刻表与公交优先建模,可评估快速公交(BRT)、有轨电车等系统的运行效率;行人仿真模块可对行人流、换乘与站厅疏散进行建模,适用于枢纽与大型公共空间的人流评估。
自动驾驶与网联车辆
Vissim 面向自动驾驶与高级驾驶辅助系统(ADAS)提供专门测试能力,可建模自动驾驶车辆的行为参数、车队管理与通信逻辑,并通过协同仿真(Co-Simulation)接口与外部驾驶策略或感知模型联动,用于封闭场地与虚拟道路测试。
2026 版本新增能力
PTV Vissim 2026 进一步强化大规模网络与智能交通应用:混合微观-中观仿真支持更大规模路网的建模与高效运算;信号控制集成新增 SCATS、SCOOT 及嵌入式 EOS 控制器支持;新增 PTV Hub 云端协同工作流,支持团队在统一平台共享项目与结果;与 PTV Optima 联动可对实时交通场景进行在线测试验证,帮助交管部门在真实环境前先行验证方案。