小服AI
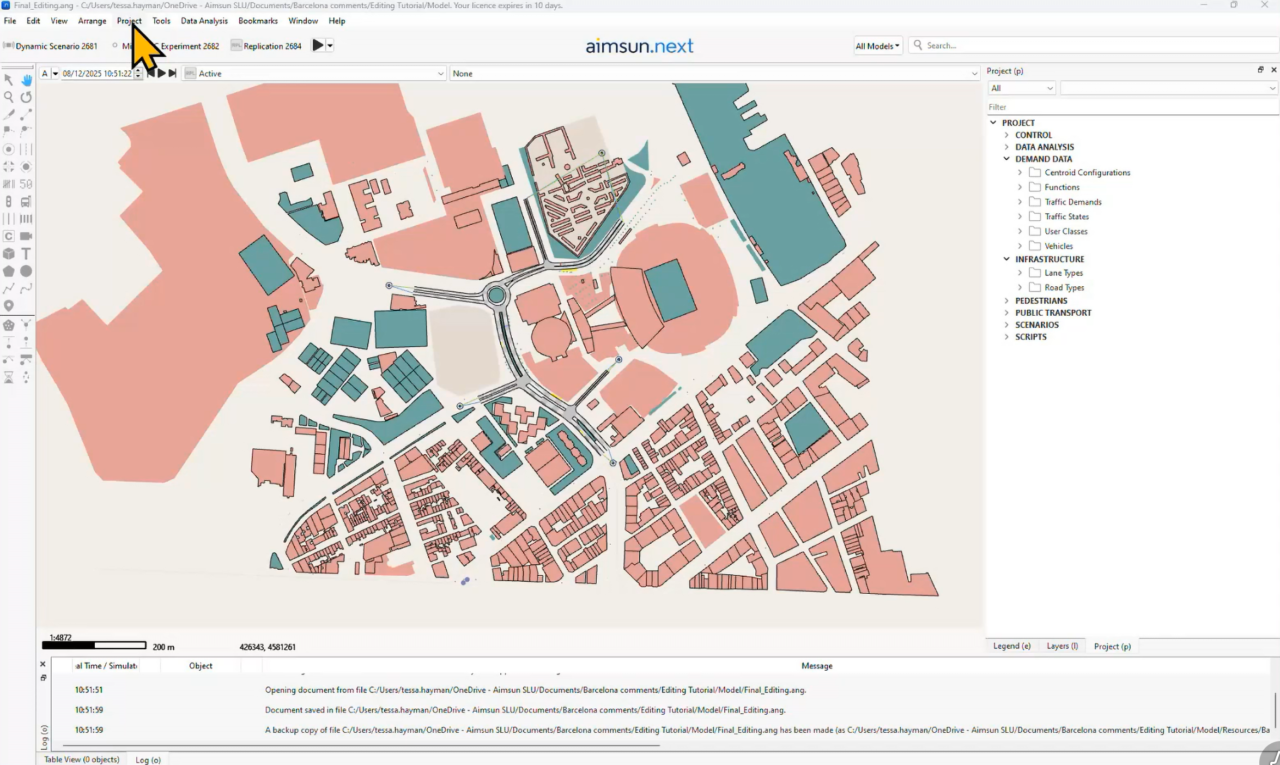
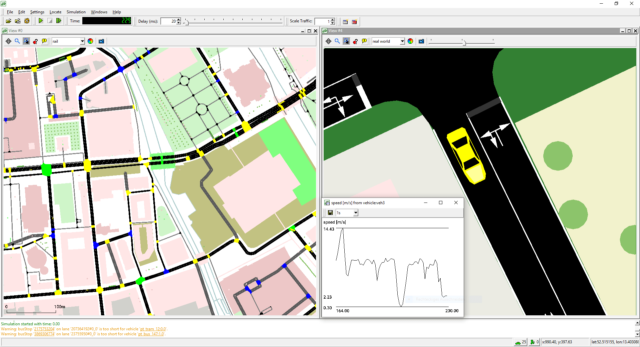
Aimsun 正式推出 Aimsun Next 26,本次更新围绕工作流程简化、团队协作与仿真洞察深度展开,为交通规划与管理人员带来更高效、更灵活的建模体验。新版本在许可证使用方式上做出重要调整,同时在地理协作、仿真行为、交通管理与静态建模等多个维度进行了增强。
一个许可证,两个会话
Aimsun Next 26 允许用户使用单一许可证同时运行两个 Aimsun Next 会话。这一变化为需要并行处理多个场景或对比方案的用户提供了更高的灵活性与价值,减少了因许可证限制而中断工作的困扰。
协作与用户体验
地理评论:地图上的团队协作
新版本支持在项目中直接添加与地理位置关联的评论,并通过云端与团队成员即时共享上下文信息。讨论内容与特定位置绑定,有助于团队在空间维度上保持步调一致,减少沟通偏差。
更智能的检查与修复编辑器
检查与修复消息现在存储于云端,用户再次打开项目时无需重新扫描网络即可查看诊断结果。当再次运行检查与修复时,已解决的问题会自动标记为已修复,便于实时跟踪改进进度。用户还可以隐藏无关信息、将消息标记为已忽略,并在消息中直接添加评论,从而简化协作流程并保持工作空间专注。
重新设计的欢迎窗口
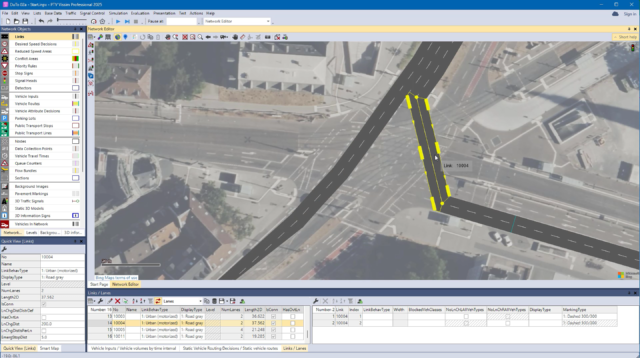
全新的开始屏幕提供了更直观的入口,方便用户快速访问最近项目、创建新项目以及发现 Aimsun 学习资源与最新资讯。
仿真增强
基于条目的统计数据
新增基于入口的指标,能够捕获所有进入路段的车辆,而不仅仅是在统计间隔内驶出的车辆,从而提供更全面的网络性能视图。
更真实的微观与中观行为
新的合并模型带来更平滑、更精确的合并动态;增强型合作模式在协助并道车辆时引入变道行为;中观出口匝道逻辑得到改进,车辆可以更真实地分布在可用匝道上,提升复杂网络中的中观保真度。
简化的动态成本函数
动态仿真配置更加简单直观。用户无需再区分初始成本函数与动态成本函数,也无需区分车辆类型。单一的动态成本函数能够根据可用数据智能调整,无论是初始行驶时间还是模拟行驶时间,也无论是否针对特定车辆类型。
稳定随机种子
添加或删除质心或交通线路不再改变模拟结果,确保了场景的稳定性与可重复性,为方案对比与结果验证提供了更可靠的基础。
更智能的混合宏观-中观建模
新参数“使用输入路径分配计划中的行驶时间(适用于所有车辆)”允许用户灵活选择宏观层面的车辆成本来源——来自场景预定义的路径分配计划,或来自实验的默认路线选择计算。在使用 DUE 的混合宏观-中观实验中,宏观旅行时间现在源自前一次迭代中的同一切片,与早期版本相比,收敛性更稳定、更一致。
改进城市路段的服务水平评价
城市区域编辑器中新增了参数,服务水平计算得到升级。用户可以输入更丰富的信息,从而获得更准确、更贴合实际的服务水平计算结果。
将浏览矩阵作为默认输出
动态模拟过程中可自动生成撇脂矩阵,并在需要时检索使用,简化了数据输出流程。
交通管理升级
- 更智能的激活触发器:策略可以根据一天中的不同时间进行调整,并包含最短激活时间,实现更符合实际的操作逻辑。
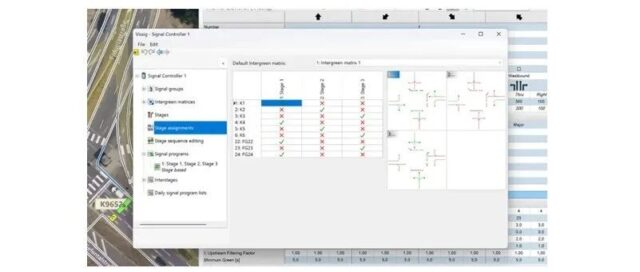
- 新的“定期认购”行动:使用新的周期性呼叫操作模拟检测器呼叫模式,适用于测试信号定时或智能交通系统策略。
- 交通管理中的质心分组:将交通管理策略应用于质心群,使网络干预更可控、更清晰。
静态建模改进
- 相对间隙矩阵:新的静态分配和静态 OD 调整输出矩阵可帮助用户一目了然地监控收敛性与性能。
- 更快、更高效的运输分配:限制多路由选项的数量,在保持结果质量的同时减少计算时间。
- 真实数据集:新的静态分配百分比:通过增加转弯、轨迹和子路径的数据字段,更好地了解真实交通模式。
控制器集成
Aimsun Next 26 新增对两种控制器系统的兼容性:Swarco ITC-3 与 SEPAC M60。此外,Yutraffic 控制器现在带有 SRM 消息传递和超时配置,OCIT R09 电报具有列车长度参数。
工作流程与生产力
- 路径分配变得更简单:即使在计算之前也可以添加路径分配项,非常适合提前规划场景。
- 更直观的四步模型连接:新的筛选和排序工具使管理盒子之间的数据流变得更加容易。
- 新增属性选项:允许“无”:在定义对象属性或自定义数据类型时拥有更大的灵活性。
平台与脚本
Aimsun Next 26 支持 Python 3.12,紧跟 Python 生态系统的最新发展,便于进行脚本编写、API 工作流程与集成。
Aimsun Next 26 的更新覆盖了从日常操作到深度分析的多个环节,旨在帮助交通规划与管理人员更高效地理解网络表现、预测未来演变并做出有依据的决策。