小服AI
版本发布
VTD(VIRES Virtual Test Drive)发布 2025.1 版本。该版本将最低操作系统要求提升至 Ubuntu 22.04 与 RockyLinux 9.5,其中 Ubuntu 22.04 为认证版本,Ubuntu 24.04 与 RockyLinux 9.5 为支持版本。新版本主要围绕传感器仿真、道路信号语义与交通行为改进展开。
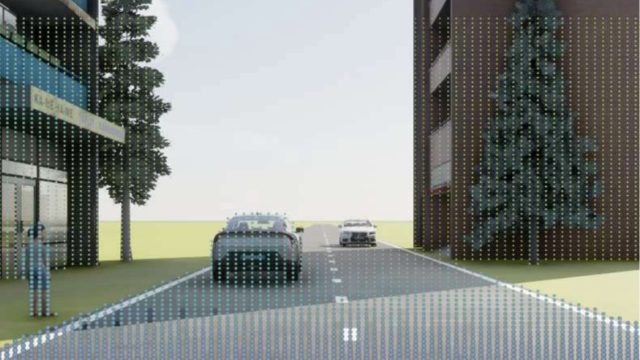
全新 PerceptionSensor
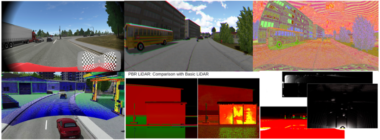
2025.1 引入全新的 PerceptionSensor,采用 Unreal Engine 5 驱动的渲染能力,将 UE5 渲染带入 VTD。该传感器此前集成于 VTDx,现作为 VTD 与 VTDx 两个产品的共同组成部分,需要单独下载软件包并启用对应许可功能,硬件上要求末代 NVIDIA GPU 及 16GB 显存。
OpenDRIVE Signal Semantics 支持
OdrManager 新增对 OpenDRIVE 1.8 Signal Semantics 的支持,该特性影响 VTD 几乎所有组件。全套 VTD 工具链(从环境搭建到仿真执行)均支持该语义,除德国外的大部分道路瓦片已更新以利用 Signal Semantics 特性。
停车库交通行为改进
针对停车库场景增强交通参与者驾驶行为,支持利用 OpenDRIVE 1.8 的 Signal Semantics;OdrManager 对多层道路布局(如停车库)的遍历性能亦有改进。
世界时间推进与车辆动力学
新增世界时间推进选项,可将仿真世界时间与仿真时间同步,用于增强动态场景的真实感,默认关闭以保持向后兼容。车辆动力学对交通车辆、简单动力学主车与拖车的朝向计算进行了改进,使非平面道路下的朝向更准确,并考虑车轮下方的车道高度与 CRG 高度,拖车俯仰基于牵引车牵引点高度,摩托车过弯时产生倾侧。
其它改进与打包说明
ImageGenerator 修复网络环同步、OptiX 光线计算偏置与车灯光晕问题,并新增 swapInterval 与立体渲染设置;VTD 安装目录自动安装到 VTD.2025.1 子文件夹;Vissim 同步确保 VTD 车辆在 Vissim 工具中可见。打包层面,Ubuntu(22.04 与 24.04)与 RockyLinux 9.5 软件包已分离,RockyLinux/RedHat 安装需使用带 RL.9.5 标签的软件包。