导语
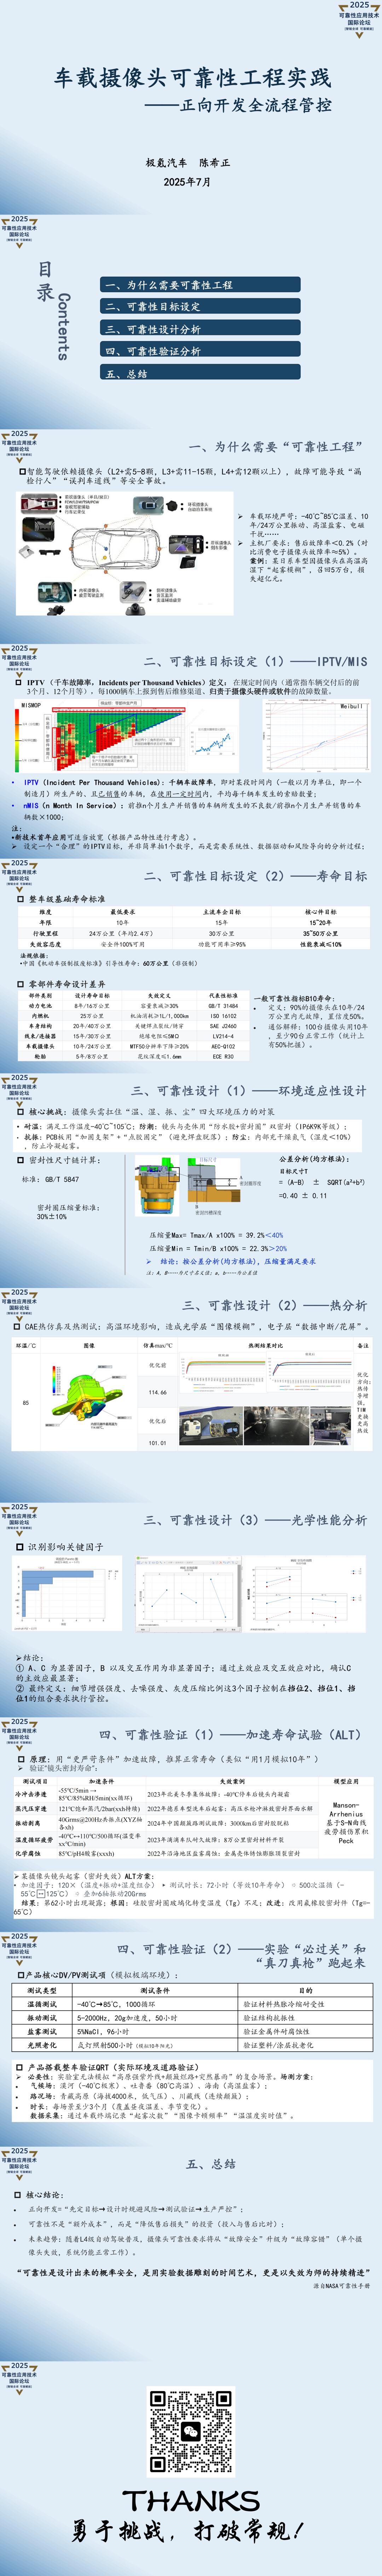
智能驾驶时代,摄像头是车辆的 “眼睛”。L2 + 级自动驾驶需搭载 5-8 颗摄像头,L3 + 增至 11-15 颗,L4 + 更是需要 12 颗以上。这双 “眼睛” 一旦失效,可能引发漏检行人、误判车道线等致命安全事故。
车载摄像头的工作环境远比消费电子严苛:-40℃~85℃的极端温差、10 年 / 24 万公里的持续振动、高湿盐雾侵蚀、复杂电磁干扰…… 正因如此,主机厂对其售后故障率要求低于 0.2%,而普通消费电子摄像头故障率约 5%。此前某日系车型就因摄像头高温高湿下起雾模糊,召回 5 万台,损失超亿元。
本文结合极氪汽车工程实践,拆解车载摄像头可靠性正向开发全流程,从目标设定、设计分析到验证测试,层层把控安全底线。
主题
车载摄像头可靠性正向开发工程实践
嘉宾介绍
陈希正;从事汽车研发工作10年,可靠性质量管理8年,熟悉汽车可靠性正向开发流程,负责过GEELY集团多个车型可靠性管理及开发工作,是GEELY整车可靠性开发管理办法及可靠性工程相关标准主要建立者。熟悉数据分析、DFMEA、DOE、8D、6o及稳健性测试等工具方法应用和研究。
一
可靠性目标:数据驱动,精准锚定
可靠性不是模糊标准,而是可量化、可落地的指标,核心围绕IPTV/MIS与寿命两大维度设定。
1. IPTV/MIS:严控千车故障率
IPTV(千车故障率):车辆交付后规定周期内(3 个月、12 个月),每 1000 辆车上报的摄像头软硬件故障数量,直接反映售后质量水平。
nMIS(n 个月在役故障率):前推 n 个月产销车辆的不良数占比 ×1000,动态追踪批量产品可靠性。
注:新技术首年应用可结合产品特性适当放宽目标,设定过程需系统性、数据驱动、风险导向,而非随意定数。
2. 寿命目标:对标整车,定义失效边界
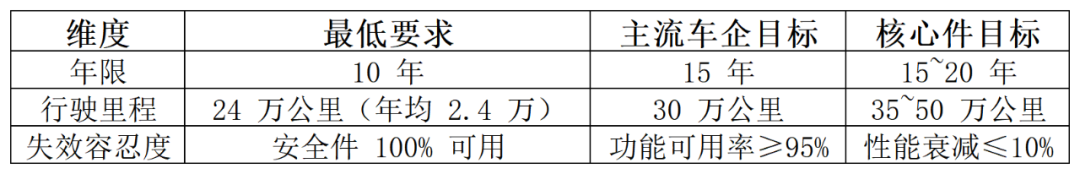
(1)整车级基础寿命标准
(2)车载摄像头专属寿命指标
设计寿命:10 年 / 24 万公里
失效定义:MTF50 分辨率下降≥20%
核心标准:AEC-Q102
B10 寿命:90% 的摄像头在 10 年 / 24 万公里内无故障,置信度 50%(100 台摄像头用 10 年,至少 90 台正常工作)。
二
可靠性设计:前置规避,攻克四大核心挑战
设计是可靠性的源头,需针对性解决温、湿、振、尘四大环境压力,同时兼顾热、光学性能,从源头规避故障风险。
1. 环境适应性设计:筑牢硬件防护
·耐温:工作温度覆盖 – 40℃~105℃,适配车载极端温差。
·防潮防尘:镜头与壳体采用防水胶 + 密封圈双密封,达 IP6K9K 防护等级;内部充干燥氮气(湿度<10%),杜绝冷凝起雾。
·抗振:PCB 板搭配加固支架 + 点胶固定,避免颠簸路况下焊盘脱落。
·密封精度管控:通过均方根法做密封性尺寸链计算,密封圈压缩量严格控制在30%±10%,满足 GB/T 5847 标准,确保密封可靠。
2. 热分析:破解高温失效难题
高温易导致摄像头光学层图像模糊、电子层数据中断 / 花屏。通过CAE 热仿真 + 热测试双手段优化:
优化前 85℃环境下,摄像头核心温度达 114.66℃;
优化后强化热传导、更换高效 TIM 材料,核心温度降至 101.01℃,有效规避高温故障。
3. 光学性能分析:锁定关键影响因子
通过实验识别光学性能核心影响因素,经帕累托图、主效应分析得出:
·显著因子:细节增强强度(A)、灰度压缩比例(C),其中 C 主效应最突出;
·非显著因子:去噪强度(B)及因子交互作用;
·最优参数组合:细节增强强度挡位 2、去噪强度挡位 1、灰度压缩比例挡位 1,精准管控光学性能稳定性。
三
可靠性验证:加速 + 实车,双重严苛校验
设计完成后,需通过加速寿命试验(ALT)+ 实验室必测项 + 整车实车验证,模拟 10 年用车场景,暴露潜在故障。
1. 加速寿命试验(ALT):72 小时等效 10 年
核心原理:用更严苛条件加速故障,快速推算正常寿命,针对性验证镜头密封、结构强度等关键环节。
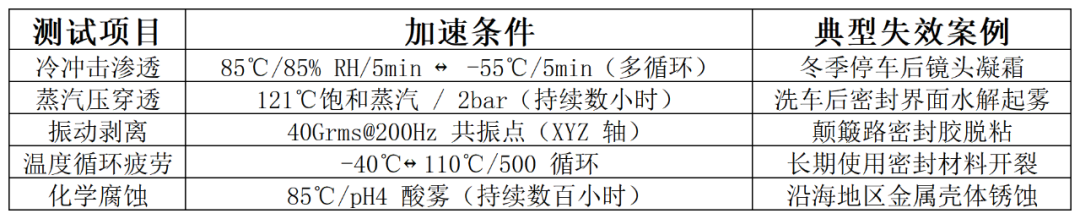
典型案例:某摄像头起雾 ALT 方案
·加速因子:120×(温 + 振 + 湿组合);
·测试时长:72 小时(等效 10 年),含 500 次温循 + 6 轴振动;
·结果:62 小时出现凝露,根因为硅胶密封圈玻璃化转变温度不足;
·改进:更换氟橡胶密封件(Tg=65℃),彻底解决问题。
2. 实验室必过关:模拟极端环境
产品 DV/PV 测试覆盖全维度极端工况,是量产前的 “硬门槛”:
·温循测试:-40℃~85℃,1000 循环,验证材料热胀冷缩耐受性;
·振动测试:5-2000Hz,20g 加速度,50 小时,验证结构抗振性;
·盐雾测试:5% NaCl,96 小时,验证金属件耐腐蚀性;
·光照老化:氙灯照射 500 小时,模拟 10 年阳光,验证塑料 / 涂层抗老化性。
3. 整车实车验证(QRT):复刻真实复合场景
实验室无法模拟高原强紫外线、颠簸烂路、突发暴雨等复合工况,必须开展全场景实车路试:
·气候场:漠河(-40℃极寒)、吐鲁番(80℃高温)、海南(高湿盐雾);
·路况场:青藏高原(4000 米低气压)、川藏线(连续颠簸);
·时长:每场景至少 3 个月,覆盖昼夜温差与季节变化;
·数据采集:实时记录起雾次数、图像卡顿频率、温湿度数据,反向优化产品设计。
四
总结:可靠性是安全底线,更是长期价值
车载摄像头可靠性正向开发,核心逻辑是先定目标→设计规避风险→测试验证→生产严控,全流程闭环管控。
可靠性不是额外成本,而是降低售后损失、保障用户安全的核心投资。随着 L4 级自动驾驶普及,摄像头可靠性将从 “故障安全” 升级为 “故障容错”—— 单个摄像头失效,系统仍能正常工作,为智能驾驶筑牢终极安全防线。
正如 NASA 可靠性手册所言:可靠性是设计出来的概率安全,是用实验数据雕刻的时间艺术,更是以失效为师的持续精进。
讲稿分享