在工业自动化浪潮中,工业机器人作为核心装备,其精度直接决定了生产的质量和效率。ADAMS软件在幕后默默发力,成为工业机器人精度提升的“幕后英雄”。
工业机器人的精度受到多种因素的影响,包括机械结构、传动系统、控制系统等。ADAMS软件能够对这些因素进行全面、精确的仿真分析。在机械结构方面,工业机器人的各个关节和连杆的尺寸、形状和材料都会影响其运动精度。通过ADAMS软件构建机器人的三维模型,并设置相应的材料属性和连接关系,工程师可以模拟机器人在不同工作任务下的运动过程,分析机械结构的变形和误差。例如,在一次汽车焊接机器人的研发中,通过ADAMS软件仿真发现,机器人的大臂在承受较大载荷时会发生微小变形,导致焊接点位置偏差。工程师根据仿真结果对大臂结构进行优化设计,增加了加强筋,有效减少了变形,提高了焊接精度。
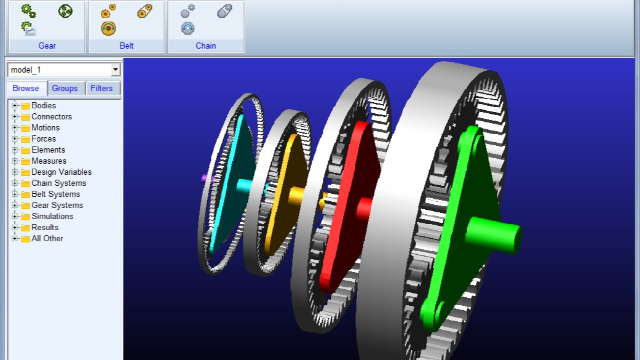
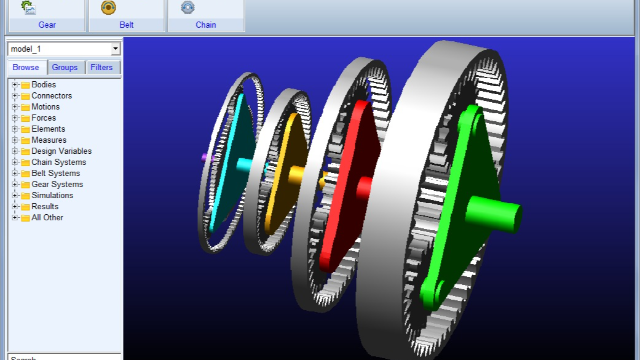
传动系统是工业机器人实现精确运动的关键环节。ADAMS软件可以模拟传动系统中的齿轮、皮带、链条等部件的运动和受力情况,分析传动误差的产生机理。在一次电子装配机器人的传动系统设计中,通过ADAMS软件仿真发现,齿轮的齿形误差和啮合间隙会导致机器人末端执行器的位置误差。工程师对齿轮的加工精度和啮合参数进行优化,降低了传动误差,提高了机器人的定位精度。
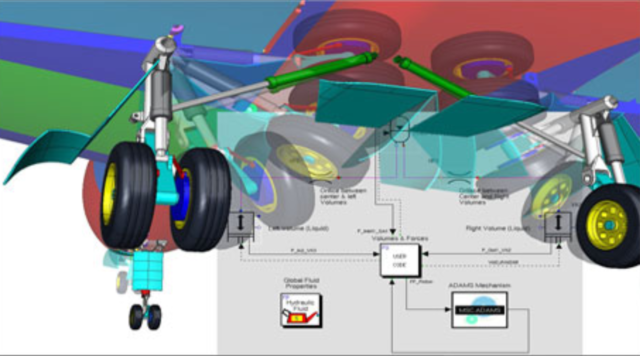
控制系统与机械结构的协同工作也对工业机器人的精度有着重要影响。ADAMS软件可以与控制系统仿真软件进行集成,实现机械 – 控制系统的联合仿真。通过联合仿真,工程师可以优化控制算法,提高机器人对指令的响应速度和准确性。在一次物流搬运机器人的研发中,通过ADAMS软件与控制系统仿真软件的联合仿真,发现原有的控制算法在机器人快速启停时会产生较大的超调量,导致搬运物品的位置偏差。工程师对控制算法进行改进,采用先进的PID控制策略,有效减少了超调量,提高了机器人的搬运精度。
ADAMS软件通过对工业机器人机械结构、传动系统和控制系统的全面仿真分析,为机器人精度的提升提供了有力的技术支持,助力工业自动化向更高水平发展。