产品定位
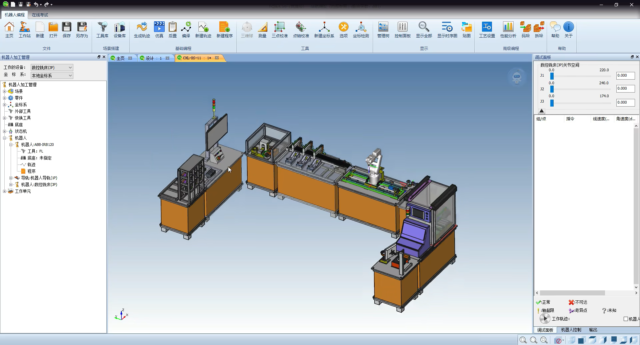
PQArt(原 RobotArt)是北京华航唯实机器人科技股份有限公司自主研发的工业机器人离线编程软件,始于 2013 年。软件掌握 3D 平台、几何拓扑、特征驱动、自适应求解算法、开放后置、碰撞检测与代码仿真等核心技术,功能覆盖机器人集成应用的完整生命周期,包括方案设计、设备选型、集成调试及产品改型,广泛应用于工业机器人教学、竞赛与生产场景。
轨迹生成与编辑
提供九大类生成轨迹方式、上百个轨迹参数以及数十个参数化轨迹修改方式,覆盖不同工艺与工件条件下的轨迹创建需求,通过参数化修改快速调整轨迹形态。
可达空间
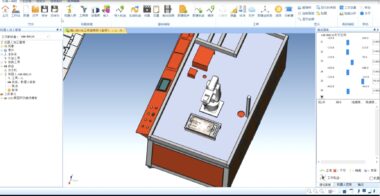
软件既可计算机器人法兰位置的可达空间,也可计算机器人末端执行器的可达空间,帮助工程师在方案设计阶段评估机器人布局与工作范围,使工作站设计和轨迹规划更加真实高效。
外部工具
针对手持零件、工具固定的外部工具工作方式,PQArt 提供外部工具、变位工具、连续 TCP、工件坐标系等配合使用方案,简化复杂工况下手持零件场景的编程工作。
碰撞检测
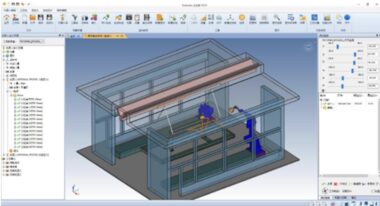
仿真时开启碰撞检测功能,可模拟检测机器人在运动过程中与周边零部件、设施的碰撞情况,并通过高亮显示和输出碰撞信息加以提示,有效避免现场干涉风险。
轨迹优化处理
将轨迹中的奇异点、轴限位、不可达、碰撞等信息直观反映在界面上,支持通过鼠标拖动自动避让,快速获得理想轨迹,提高编程与调试效率。
外部轴
通过外部轴联动的插值功能,用户可优化外部轴位置以实现沿整个刀具路径的平滑运动,无需手动修改每个机器人之间的目标位置控制点。
虚拟仿真与代码生成
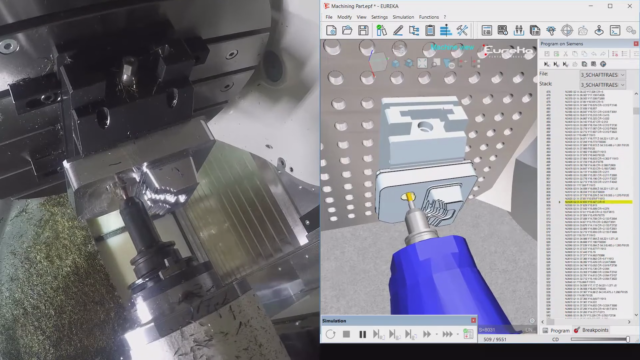
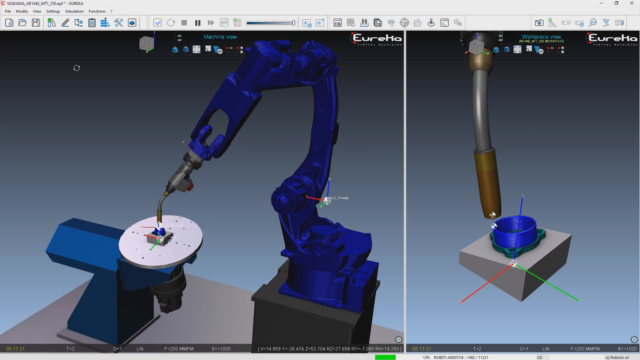
软件集 3D 模型导入、轨迹生成、模拟仿真、轨迹调整与代码生成于一体,基于自适应求解算法与开放后置技术,为多种品牌工业机器人生成可执行代码,实现一站式的机器人离线编程流程,帮助用户在虚拟环境中完成方案验证与程序调试。