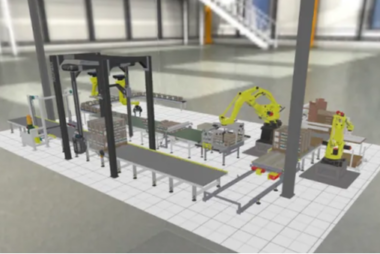
Visual Components 5.1 是 3D 制造仿真与机器人离线编程平台 Visual Components 5.x 系列的最新版本,面向汽车、电子、物流、医疗等行业中融合传统自动化与移动机器人的生产场景,针对移动资源导航、物理引擎与控制器验证三方面进行升级。本次升级的功能包含在全部 Visual Components 产品中,部分控制器连接能力仅在 Premium 与 Premium OLP 版本提供。
移动资源导航
Visual Components 5.1 重建了寻路、局部转向和动态避障能力,采用与大型游戏环境相同的技术。AGV、AMR、叉车和人员等移动资源在密集布局中移动更自然,能够响应其周围环境并可靠地彼此避让,无需再依赖自定义导航脚本来保证合理性。密集的多资源仿真在长时间运行中保持稳定,既适用于包含数十台 AMR 的仓库,也适用于混合交通的工厂车间。母公司 KUKA 已使用该技术在工厂布局中模拟数百台 AMR,仿真运行速度约为之前的 10 倍,且机器人运动平滑无碰撞。
物理引擎升级
5.1 将物理引擎升级到 PhysX 5.5,产品移动、交互、堆叠、碰撞与流动表现得更加准确,尤其在大型布局中效果明显,且无需重新设计现有布局即可受益。对于内部物流仿真,更准确的物理意味着传送带流量和物料搬运场景能够更好地反映实际工厂现场的真实表现,提升仿真结果的可信度。
控制器连接与验证
5.1 扩展了 PLC 与机器人两方面控制器连接。用户可以将真实或仿真的 Allen-Bradley PLC 直接连接到 Visual Components 仿真,由 PLC 逻辑实时驱动虚拟系统中的顺序、时序和信号交互,从而在物理设备存在之前测试和调试 PLC 程序,把验证工作提前并降低现场启动风险;该能力包含在 Premium 与 Premium OLP 5.1 中。机器人方面新增 Nachi 与 Epson 品牌连接插件,可读写 I/O 信号、验证真实控制器行为,并将这些机器人作为完整生产布局的一部分进行虚拟调试,而不是孤立测试单个机器人单元;该能力同样由 Premium 与 Premium OLP 5.1 提供。