发布概述
2026 年 5 月,Visual Components 发布了 5.1 版本(”Orchestrate the floor with ease”)。该版本面向大型工厂与仓储场景,围绕移动资源导航、物理仿真真实性与控制器级验证三个方向进行升级,使 AGV、AMR、叉车与人流混合的密集仿真更稳定可信。5.1 版本可由现有 5.0 产品密钥直接激活(需有效维护协议),升级门槛低。
更智能的大规模移动:重建路径规划与动态避障
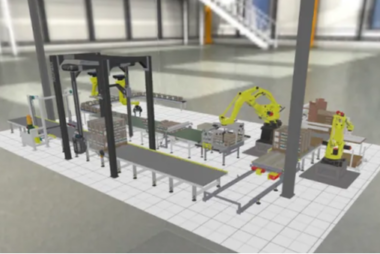
5.1 采用大型游戏环境同源技术重建了路径规划(pathfinding)、局部转向(local steering)与动态避障(dynamic obstacle avoidance)能力。移动资源(AGV、AMR、叉车、人员)在繁忙车间中移动更自然,能响应周围环境并可靠避让,密集多资源仿真可长时间稳定运行,无需脚本变通。母公司 KUKA 已使用该技术模拟工厂布局中的数百台 AMR,仿真速度约为此前的 10 倍且机器人移动无碰撞,为即将到来的视觉/激光雷达自主决策移动机器人(vision-and-lidar AMR)铺平道路。该能力包含在所有 Visual Components 产品中。
更可靠的物理引擎:升级至 PhysX 5.5
5.1 将物理引擎升级到 PhysX 5.5,产品移动、交互、堆叠、碰撞与物料流动的模拟更准确,尤其在大规模布局与内部物流(intralogistics)场景中,输送线流量与物料搬运行为更贴近真实车间。现有布局无需重新设计即可受益。该能力同样包含在所有 Visual Components 产品中。
更深的控制器级验证:PLC 与机器人连接扩展
5.1 在控制器连接层面新增两类支持:其一为 Allen-Bradley PLC 连接,可将真实或仿真 PLC 直接接入 Visual Components 仿真,由 PLC 逻辑实时驱动系统时序与信号交互,实现物理设备存在前的 PLC 程序调试验证;其二为 Nachi 与 Epson 机器人连接插件,将长期缺乏厂商级仿真工具的机器人品牌纳入同一虚拟调试工作流,支持 I/O 信号读写与真实控制器行为验证。上述连接能力包含在 Premium 与 Premium OLP 5.1 版本中。
版本背景
Visual Components 5.1 的上一个主版本为 5.0(2026 年 3 月发布)。5.1 延续了平台向大规模、真实感、控制器级验证演进的方向,主要面向汽车、电子、物流、医疗等将传统自动化与移动机器人相结合的制造场景,帮助用户在采购硬件前通过仿真确定 AGV/AMR 数量、验证人机协同安全。
如需了解 Visual Components 5.1 的授权方式、部署要求与采购方案,可咨询软服之家获取报价与实施服务。