在数字化转型深入推进的今天,制造业、能源、交通等领域对设备状态监测、载荷识别、耐久性分析的精准度和效率提出了更高要求。传统物理传感方式受限于测量环境、成本等因素,难以实现“测量不可测量”的目标,而数物融合技术的兴起为这一难题提供了全新解决方案。Simcenter 3D Smart Virtual Sensing(SVS智能虚拟传感)依托AI技术赋能,打破仿真与实测的壁垒,实现了数据与物理世界的深度融合,成为推动工业智能化升级的核心技术之一。本文将围绕SVS智能虚拟传感的技术原理、核心流程、功能优势及行业应用,探讨AI如何增强数物融合,释放工业数字孪生的全生命周期价值。
一、SVS智能虚拟传感核心内涵:AI驱动的数物融合新范式
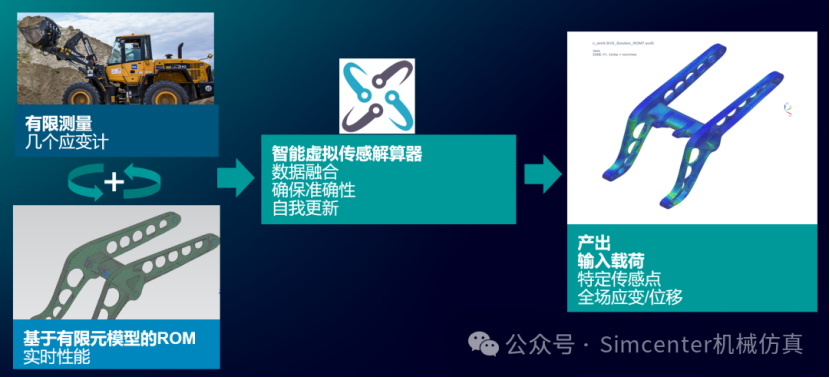
SVS智能虚拟传感是西门子Simcenter 3D平台推出的核心技术,其核心逻辑是结合模拟仿真与实验测试数据,通过AI算法与降阶模型(ROM)的协同,实现对设备“不可测量”数据的精准估算,构建“仿真-实测-融合-优化”的闭环体系。与传统物理传感相比,SVS以“虚拟传感”补充甚至替代部分物理传感器,依托AI技术突破了物理测量的局限,实现了数物融合的智能化升级。
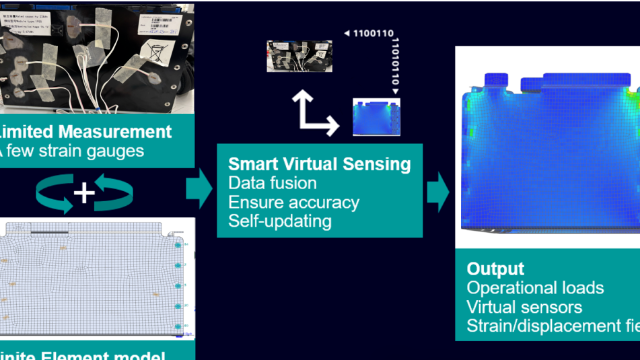
传统数物融合面临两大核心痛点:一是数据准备难度大,缺乏历史数据、样本生成消耗大量企业算力;二是精度难以保障,样本不充分或降阶算法不合理,导致模型结果与实际场景偏差较大。而SVS智能虚拟传感通过AI技术的嵌入,有效解决了这两大痛点——无需大量训练数据,基于物理线性化模型即可实现精准估算;结合卡尔曼滤波(KLM)等AI算法进行数据融合,自动补偿模型不准确和测量噪声,实现自我更新,确保数物融合的准确性和稳健性。
从技术定位来看,SVS智能虚拟传感并非替代物理传感,而是通过“物理传感+虚拟传感”的协同模式,实现优势互补:物理传感提供基础实测数据,虚拟传感依托AI算法和仿真模型,填补物理测量的空白,实现全场数据的精准获取,真正实现“测量不可测量的东西”。
二、SVS智能虚拟传感核心技术:AI赋能的全流程突破
SVS智能虚拟传感的数物融合能力,核心依托AI算法与降阶模型、数据与测试的深度结合,形成了从模型构建到结果输出的全流程技术体系,每一个环节都体现了AI对于数物融合的增强作用。
(一)降阶模型(ROM):AI驱动的高效仿真基础
降阶模型是SVS实现实时估算的核心基础,其核心目标是将大型有限元模型(FE模型)进行简化,在保证精度的前提下,大幅提升计算效率,为实时数物融合提供可能。传统降阶方法往往存在精度与效率的矛盾,而AI技术的融入的实现了两者的平衡。
SVS采用Craig-Bampton模态模型降阶法,基于Simcenter Nastran SOL 103求解器,可以将超过100万个自由度的大型FE模型,简化为不足100个自由度的降阶模型,计算速度大幅提升,可满足实时估算需求。AI算法在此过程中负责优化降阶参数,根据特征模态数量和未知载荷总数,自动调整降阶策略,确保简化后的模型既能保证精度,又能适配实时计算场景。同时,SVS支持对轻度非线性模型进行线性化处理,扩大了降阶模型的适用范围,进一步增强了数物融合的灵活性。
(二)数据融合框架:AI算法保障数物协同精度
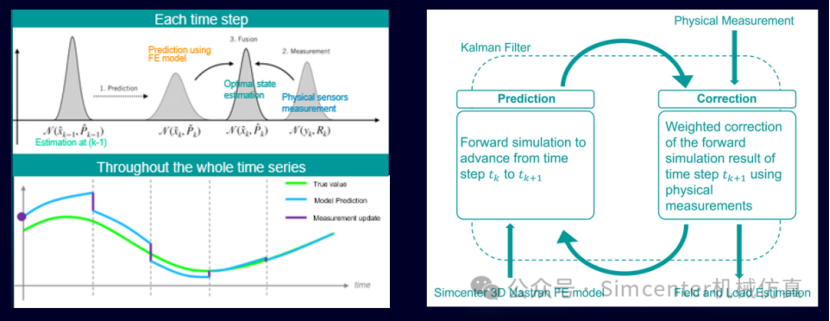
数物融合的核心难点的是如何实现仿真数据与实测数据的精准融合,消除模型误差和测量噪声。SVS采用卡尔曼滤波(KLM)这一最优线性估计算法,构建了完善的数据融合框架,实现了仿真预测与物理测量的交互式优化。
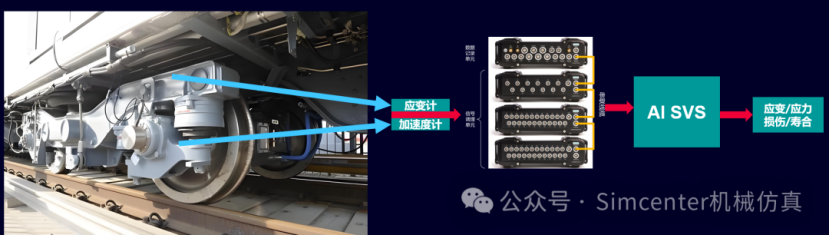
该框架的核心逻辑的是:通过Simcenter 3D Nastran FE模型进行正向仿真,获得模型预测结果;同时通过物理传感器(应变计、加速度计等)获取实测数据;AI驱动的卡尔曼滤波算法对两者进行加权校正,一方面用实测数据修正仿真模型的偏差,另一方面用仿真模型弥补实测数据的不足,实现“预测-校正”的闭环。这种AI驱动的数据融合方式,不仅能够自动补偿模型不准确和测量噪声,还能实现自我更新,自动适应系统中的参数变化,确保数物融合的长期稳定性和精度。
(三)最优传感器布局:AI优化的数物融合切入点
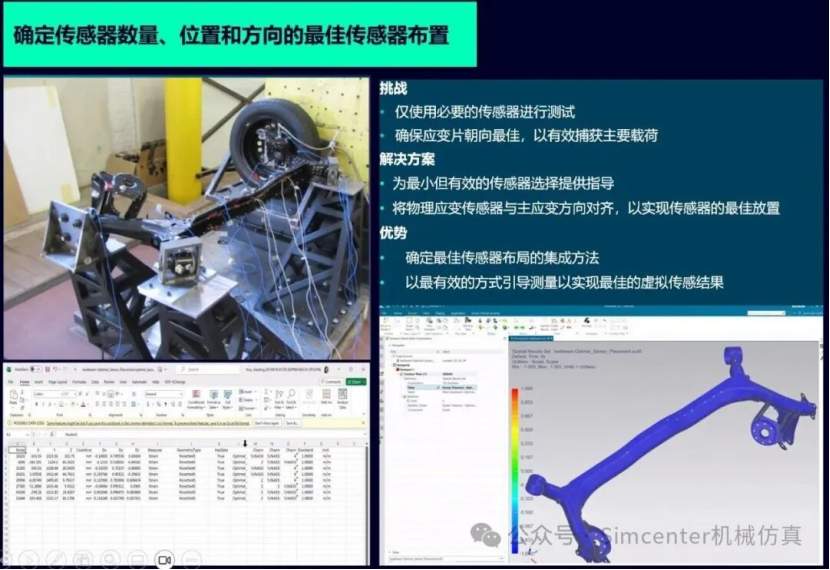
物理传感器的布局合理性,直接影响数物融合的精度和效率。传统传感器布局依赖人工经验,往往存在布局冗余或不足的问题,导致实测数据质量不佳,影响融合效果。SVS依托AI算法,实现了传感器布局的智能化优化,为数物融合提供了高质量的实测数据基础。
AI算法通过分析降阶模型的模态结果和目标载荷,自动筛选出对载荷估计响应最强的区域,结合传感器类型、距离和方向等因素,构建初始传感器池;随后通过移除对可观测性贡献最小的传感器,获得最优布局,并量化传感器数量对载荷估计不确定性的影响。优化后的传感器布局既能保证实测数据的有效性,又能减少物理传感器的使用数量,降低成本,同时为AI驱动的数物融合提供了精准的切入点。
三、SVS智能虚拟传感核心流程:AI贯穿的数物融合闭环
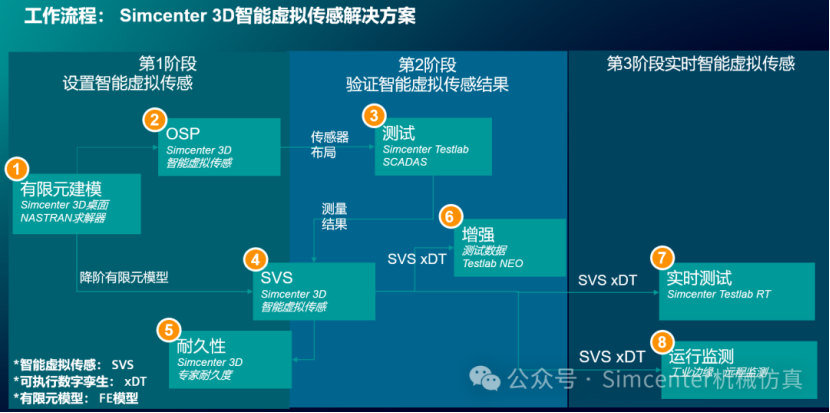
SVS智能虚拟传感的数物融合过程,分为三个核心阶段,AI技术贯穿始终,实现了从模型构建到实时应用的全流程闭环,确保每一个环节都能实现仿真与实测的深度融合。
(一)第一阶段:设置智能虚拟传感——数物融合的基础构建
该阶段的核心目标是构建数物融合的基础模型,为后续融合分析提供支撑,主要包括两个核心步骤:一是有限元建模,二是降阶模型构建与传感器布局优化。
在有限元建模环节,依托Simcenter 3D桌面与Nastran求解器,构建单个部件或组件的线性FE模型,支持螺栓、粘合、焊缝等连接,通过模型相关性校准,确保模型与实际物理对象的一致性;若为非线性模型,则通过AI算法进行线性化处理,适配SVS的应用要求。在降阶模型构建与传感器布局优化环节,AI算法自动完成模型降阶参数优化和传感器布局筛选,输出降阶模型和最优传感器布局方案,为后续实测数据采集和融合分析奠定基础。
(二)第二阶段:验证智能虚拟传感结果——数物融合的精度校准该
阶段是数物融合的关键校准环节,核心是通过实测数据与仿真数据的融合,验证虚拟传感模型的精度,确保其能够准确反映物理对象的实际状态。
首先,依托Simcenter Testlab、SCADAS等工具,根据最优传感器布局,采集物理传感器的实测数据(如应变、加速度等);随后,将实测数据与降阶模型输入AI驱动的数据融合框架,通过卡尔曼滤波算法进行加权校正,优化虚拟传感模型参数;最后,输出虚拟传感器结果(如虚拟应变传感器、虚拟损伤传感器数据),并与实测数据进行对比验证,确保模型精度满足应用需求。若精度不达标,通过调整模型参数或传感器布局,形成闭环优化。
(三)第三阶段:实时智能虚拟传感——数物融合的落地应用
该阶段是数物融合的落地环节,核心是将优化后的虚拟传感模型部署到实际场景,实现实时监测、载荷识别、耐久性分析等应用,释放数物融合的价值。
通过将虚拟传感模型导出为可执行数字孪生(xDT),可部署到工业边缘、云端等平台,实现实时测试和运行监测;AI算法实时接收物理传感器的实测数据,结合虚拟传感模型,实时估算设备的全场应变、位移、载荷等数据,为强度和耐久性分析提供支撑。同时,SVS支持离线测试数据增强,通过AI算法将虚拟通道数据融入传统测试结果,丰富数据分析维度,进一步提升数物融合的应用价值。
四、SVS智能虚拟传感的核心优势:AI增强数物融合的价值体现
较于传统物理传感和数物融合方式,SVS智能虚拟传感依托AI技术,在精度、效率、成本、灵活性等方面具有显著优势,真正实现了数物融合的智能化升级,其核心优势主要体现在四个方面。
(一)精度更可靠:AI驱动的自我更新与误差补偿
SVS通过AI卡尔曼滤波算法实现数据融合,能够自动补偿模型不准确和测量噪声,实现自我更新,适应系统参数的动态变化,确保虚拟传感结果的精度和稳健性。与传统FE计算相比,SVS无需依赖稳定的应变矩阵,通过AI算法优化载荷估算逻辑,避免了简单反向计算的不稳健问题;同时,SVS基于物理线性化模型,无需大量训练数据,即可实现精准外推,获得全场数据,解决了传统AI ROM外推精度无法保证、全场数据难以恢复的痛点。
(二)效率更高效:实时计算与流程集成
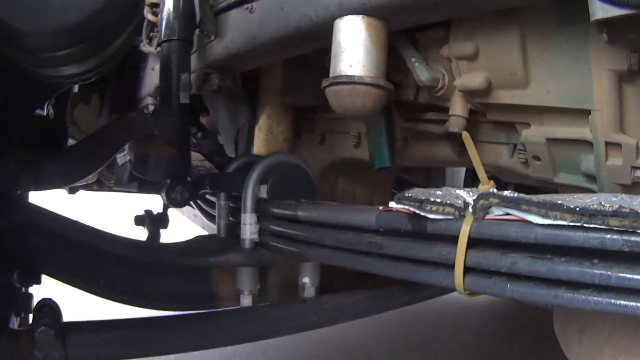
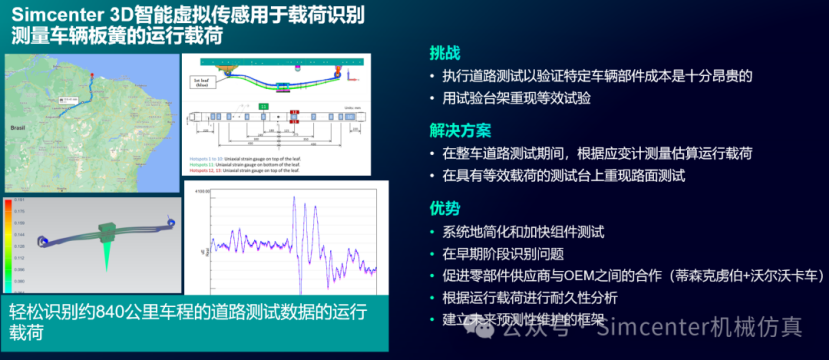
AI驱动的降阶模型大幅提升了计算效率,将大型FE模型简化后,计算速度满足实时估算需求,可实现设备状态的实时监测和载荷的实时识别。同时,SVS实现了与Simcenter 3D、Testlab、Nastran等工具的无缝集成,形成了从建模、测试、融合到分析的全流程自动化体系,减少了人工干预,缩短了数据处理和分析时间,提升了数物融合的整体效率。例如,在车辆板簧运行载荷识别中,SVS可轻松处理约840公里车程的道路测试数据,快速完成载荷估算,大幅简化测试流程。
(三)成本更可控:减少物理传感器依赖
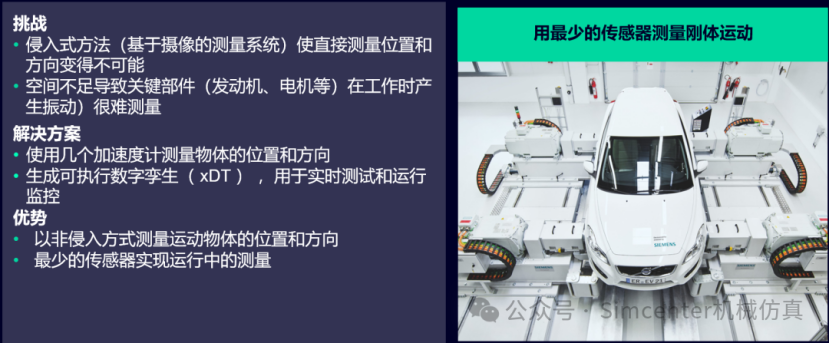
传统物理传感方式需要大量传感器,且部分传感器安装困难,增加了设备成本,还可能影响设备的动态特性。SVS通过AI优化传感器布局,减少了物理传感器的使用数量,同时通过虚拟传感填补物理测量的空白,无需在难以测量的区域安装传感器,大幅降低了传感器采购、安装和维护成本。例如,在发动机运动测量中,SVS仅需少量加速度计和陀螺仪,即可实现发动机位移的精准测量,替代了成本高昂、精度不足的光学摄像头测量方式。
(四)应用更灵活:适配多场景数物融合需求
SVS支持在线测试和离线测试两种模式,可适配不同场景的数物融合需求:在线模式可部署到工业边缘、云端,实现设备实时监测和预测性维护;离线模式可用于测试数据增强和模型验证,提升数据分析精度。同时,SVS可应用于结构健康监测、载荷识别、刚体运动测量等多种场景,适配汽车、航空航天、能源、农业机械等多个行业,具有极强的灵活性和通用性。
五、SVS智能虚拟传感的行业应用:AI数物融合的实践落地
依托AI增强的数物融合能力,SVS智能虚拟传感已在多个行业实现应用,解决了传统测量方式难以解决的痛点,释放了数字孪生的价值,以下是几个典型应用场景。
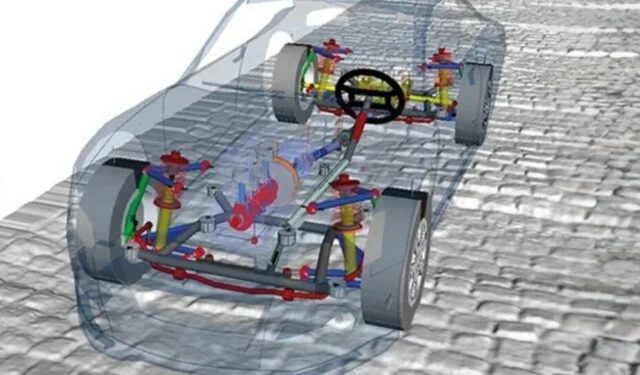
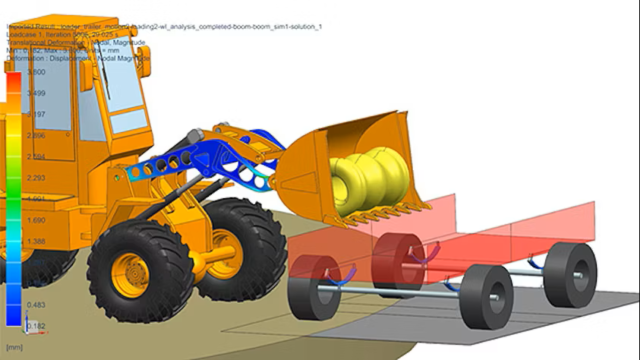
(一)汽车与航空航天领域:载荷识别与耐久性分析在汽车领域,SVS智能虚拟传感可用于卡车驾驶室、转向拉杆、后桥、悬架转向节等部件的载荷识别和耐久性分析。例如,在车辆板簧运行载荷识别中,通过在整车道路测试期间,根据应变计测量数据,结合AI驱动的虚拟传感模型,可精准估算运行载荷,并在试验台架上重现路面测试,大幅降低道路测试成本,提前识别部件潜在问题,促进零部件供应商与OEM之间的合作。在航空航天领域,SVS可用于飞机着陆尾钩等关键部件的状态监测,实现“不可测量”区域的应变和位移估算,保障飞行安全。
(二)能源与农业机械领域:结构健康监测与运行监控
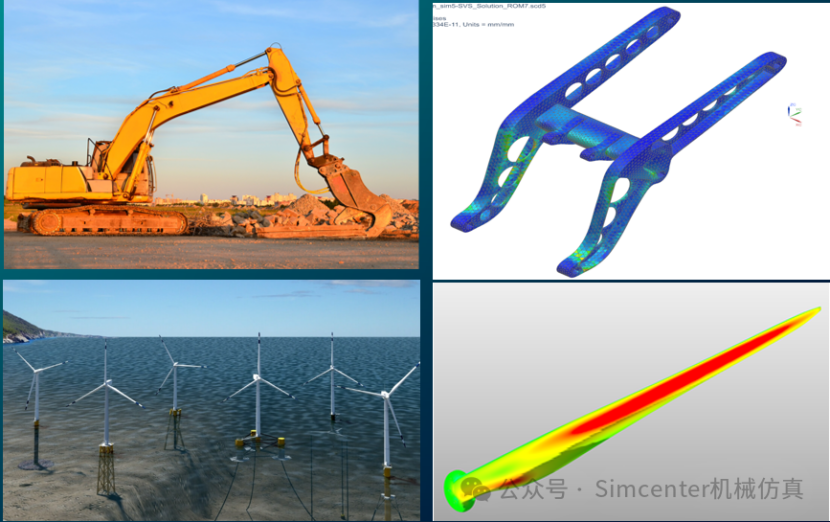
在能源领域,SVS可用于风机塔座、地基等设备的结构健康监测,通过少量物理传感器,结合虚拟传感模型,实时监测设备的应变、位移和损伤状态,为预测性维护提供支撑;在矿井领域,可实现井下无人设备的远程监测,通过离线模式优化仿真精度,在线模式实时监控设备可靠性。在农业机械领域,SVS可用于播种机、挖掘机、扫雪机等设备的载荷识别,解决土壤复杂导致系统载荷难以预测的问题,优化设备设计和运行效率。
(三)刚体运动测量领域:非侵入式精准监测
在刚体运动测量场景中,SVS可解决关键部件空间不足、侵入式测量难以实现的痛点。例如,在发动机运动测量中,通过少量加速度计和陀螺仪,结合AI虚拟传感模型,可精准估算发动机的位置、方向、速度和位移,形成运动包络,避免了光学摄像头测量受底座晃动影响的问题;在车辆车轮位置测量中,通过转向节上的6DOF传感器,可推导车轮位置及前束、外倾角,无需拆卸车辆进行昂贵的K&C测试,大幅节省时间和成本。
六、SVS与AI ROM的对比:数物融合的不同技术路径
在工业数物融合领域,SVS智能虚拟传感与AI ROM(机器学习降阶模型)是两种重要的技术路径,两者均依托AI技术实现仿真与实测的融合,但在技术原理、应用场景上存在显著差异,具体对比如下:
从核心逻辑来看,SVS无需训练数据,基于物理线性化模型即可实现精准估算,能够自动考虑不确定性,满足可观测性标准,可准确外推并轻松获得全场数据;而AI ROM依赖机器学习算法,需要大量训练数据,训练过程中需手动考虑不确定性,虽然可使用非线性模型进行训练,但无法保证外推精度,全场数据不易恢复。
从应用场景来看,SVS更适用于需要实时估算、精准外推、全场数据获取的场景,尤其适合物理传感器难以部署、测量环境复杂的场景;AI ROM更适用于非线性模型场景,当设备具有较强非线性特性,且具备充足训练数据时,可发挥其非线性建模优势。两者并非替代关系,可根据具体应用场景协同使用,进一步提升数物融合的效果。
七、总结与展望:AI赋能数物融合的未来方向
SVS智能虚拟传感作为AI增强数物融合的典型代表,通过AI算法与降阶模型、数据融合框架的深度结合,打破了传统物理传感的局限,实现了“测量不可测量”的目标,为工业智能化升级提供了全新的技术路径。其核心价值在于,以AI驱动仿真与实测的深度融合,在保证精度的前提下,提升效率、降低成本,实现设备全生命周期的精准监测和优化。
从未来发展来看,随着AI技术的不断迭代,SVS智能虚拟传感将向三个方向演进:一是进一步提升非线性场景的适配能力,通过AI算法优化线性化处理逻辑,扩大应用范围;二是深化与数字孪生的融合,实现虚拟传感模型与物理设备的实时联动,提升数物融合的智能化水平;三是拓展预测性维护能力,结合AI损伤识别算法,实现设备剩余使用寿命的精准预测,推动工业维护模式从“被动维修”向“主动预测”转型。
在数字化转型的浪潮中,数物融合是工业智能化的核心趋势,而AI技术是推动数物融合的关键引擎。SVS智能虚拟传感的实践表明,通过AI赋能,可有效打破仿真与实测的壁垒,释放数字孪生的全生命周期价值,为制造业、能源、交通等领域的高质量发展提供有力支撑。未来,随着技术的不断完善和应用场景的持续拓展,SVS智能虚拟传感将成为数物融合的核心支撑技术,推动工业智能化进入全新阶段。