ContextCapture 是什么
ContextCapture 是 Bentley 公司推出的一款专业实景建模软件,能够从普通照片或无人机倾斜摄影影像中自动生成高精度的三维模型。与传统的激光扫描相比,ContextCapture 大幅降低了三维建模的成本和门槛,用户只需要一组带有重叠区域的照片,软件即可通过摄影测量算法自动解算出三维空间信息,生成带纹理的真实感三维模型。
ContextCapture 分为 Center(专业版)和 Master(基础版)两个版本。Center 版支持集群运算和海量数据的高效处理,适合大规模城市级建模项目;Master 版适合中小型项目和个人用户,涵盖了从影像导入到模型导出的核心功能。
核心工作流程概览
使用 ContextCapture 进行实景建模,通常遵循以下标准流程:工程创建 → 影像导入 → 空中三角测量(空三)→ 像控点处理 → 三维重建 → 产品导出。每一步都有其关键配置和优化要点,下面逐一展开说明。
第一步:创建工程和目录规划
在启动 ContextCapture Master 主模块后,点击”新工程”创建项目。工程命名的推荐方式是采用英文加日期后缀,便于后期追溯和协作。
在工程启动前,建议先规划好本地目录结构。一套被广泛采用的目录组织方式包括:
- Photo 文件夹:存放无人机或相机拍摄的原始影像数据。
- CP 文件夹:存放像控点坐标文件、控制点分布图和近景参考照片。
- job 文件夹:Engine 任务序列的指定路径,用于存放计算过程中的缓存和日志。
- Project 文件夹:存放工程文件(.ccm 格式)。
- KML 文件夹:存放模型导出范围定义文件。
良好的目录规范不仅让项目管理更加清晰,也能有效避免因路径混乱导致的数据丢失或计算异常。
第二步:导入影像并设置传感器参数
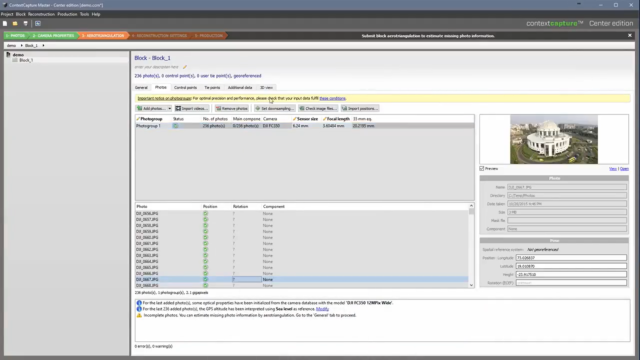
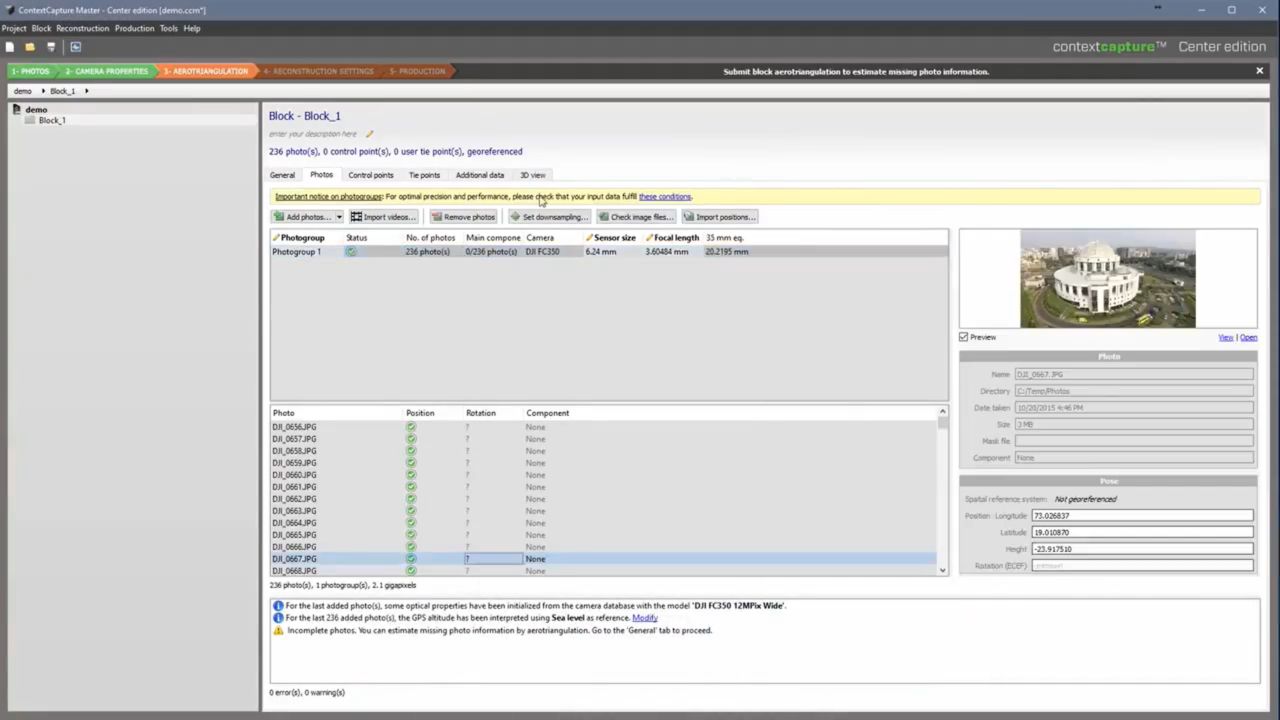
将影像数据放入 Photo 文件夹后,在 ContextCapture Master 中通过”添加影像”或”添加整个目录”两种方式导入。软件会自动读取照片的 EXIF 信息,包括焦距、传感器尺寸等元数据。对于无人机航拍数据,通常还会附带 GPS 坐标信息,这些信息将在空三解算中起到重要辅助作用。
需要注意的是,如果影像来自不同相机或不同焦距的镜头,应在导入后按相机分组设置传感器参数。传感器尺寸和焦距的准确性直接影响空三解算的精度。如果 EXIF 信息缺失或不准确,可以在软件中手动指定相机参数,或通过外部工具补充元数据后再导入。
第三步:空中三角测量与优化
空中三角测量(Aerotriangulation,简称”空三”)是 ContextCapture 建模流程中最为关键的环节。其核心原理是通过大量影像间的同名点匹配,解算出每张照片的精确外方位元素(位置和姿态),同时生成稀疏点云。
在提交空三任务时,可以根据项目需求调整定位模式、几何精度和计算策略。对于大多数项目,默认的定位/地理参考模式即可满足需求。如果项目中包含高精度 GPS 数据,可以开启精确的地理参考选项以获得更精准的空间定位。空三完成后,务必检查质量报告:重点关注连接点 RMS 误差、每张影像的重投影误差以及像控点的残差分布。如果误差超出项目精度要求,需要排查影像重叠度不足、影像模糊或传感器参数错误等问题,然后调整参数重新提交空三。
第四步:像控点的添加与刺点
像控点是连接模型局部坐标系与实际地理坐标系的桥梁。控制点一般至少需要三到四个,应均匀分布在目标区域内,避免共线或共面的分布方式。选择控制点位置时,优先选取固定地物的角点,如建筑物直角墙角,这类点位在影像上辨识度高且几何稳定性好。
刺点操作通常在 ContextCapture 的 Survey 模块中完成。将 Block 右上角的 Type 设置为 Control Point,选定与模型一致的坐标系,然后在 X、Y、Z 框中填入从外业测量获得的真实坐标。在软件自带的 Viewer 中,逐一在每张可观测到该控制点的影像上精确定位,将测量标记的中心对准控制点实际位置。每张影像上的刺点偏差应控制在亚像素级别。完成所有控制点的刺点后,需要再次提交空三优化,让软件在新的约束条件下重新平差计算,提升整体模型精度。
第五步:三维重建与产品导出
空三优化通过后,即可进入三维重建阶段。ContextCapture 支持多种输出格式,常见的有:
- 三维网格(3D Mesh):适用于可视化展示、VR/AR 应用。
- 三维点云:适用于工程测量和GIS分析。
- 正射影像(Orthophoto):适用于测绘和地籍管理。
- 数字表面模型(DSM):适用于地形分析和城市规划。
在提交重建任务前,需要设置重建区域(Region of Interest),可通过 KML 文件导入或直接在 Viewer 中绘制范围。选择合适的分辨率和输出格式后,提交给 ContextCapture Engine 进行分布式或本地计算。重建时间与影像数量、输出分辨率以及计算机性能正相关,大型项目建议使用集群计算来加速处理。
环境要求与安装建议
ContextCapture Center 对运行环境有一定要求。操作系统方面,支持的平台为 Windows 10/11 64 位版本。硬件方面,建议配备多核 CPU(8 核以上)、32GB 及以上内存、NVIDIA 显卡(支持 CUDA 加速可显著提升重建速度),以及足够的磁盘空间用于存放原始影像和中间计算数据。
获取正版软件应通过 Bentley 官方用户门户或授权经销商渠道。学术用户可通过所在高校的校园授权平台获取教育版。安装前建议关闭杀毒软件和防火墙,确保系统已安装最新的 Visual C++ 运行库和 .NET Framework。在激活环节,按照许可文件或账户授权的指引完成即可,注意区分 Center 和 Master 版本的许可证互不通用。
ContextCapture 作为实景建模领域的主流工具,其核心价值在于将复杂的摄影测量技术封装为可操作的工作流程,让测绘工程师、规划设计师乃至科研工作者都能高效地完成从照片到三维模型的转化。掌握工程目录规范、空三优化调试、像控点精确刺点这三个关键环节,是提升建模效率和成果质量的核心能力。对于软件选型和方案咨询,欢迎通过软服之家平台获取专业建议。