小服AI
在机械系统设计与分析领域,多体动力学仿真凭借对复杂系统运动规律与动力特性的精准解析能力,已成为驱动设计优化、提升产品综合性能的核心技术工具。该技术的核心模块体系以运动学与动力学理论为底层支撑,针对机械系统在不同工况下的分析需求构建而成。为进一步明晰其应用价值,下文将聚焦机构运动仿真、静动载荷提取、K&C 操稳平顺仿真三大核心模块,展开深度解析。
多体动力学
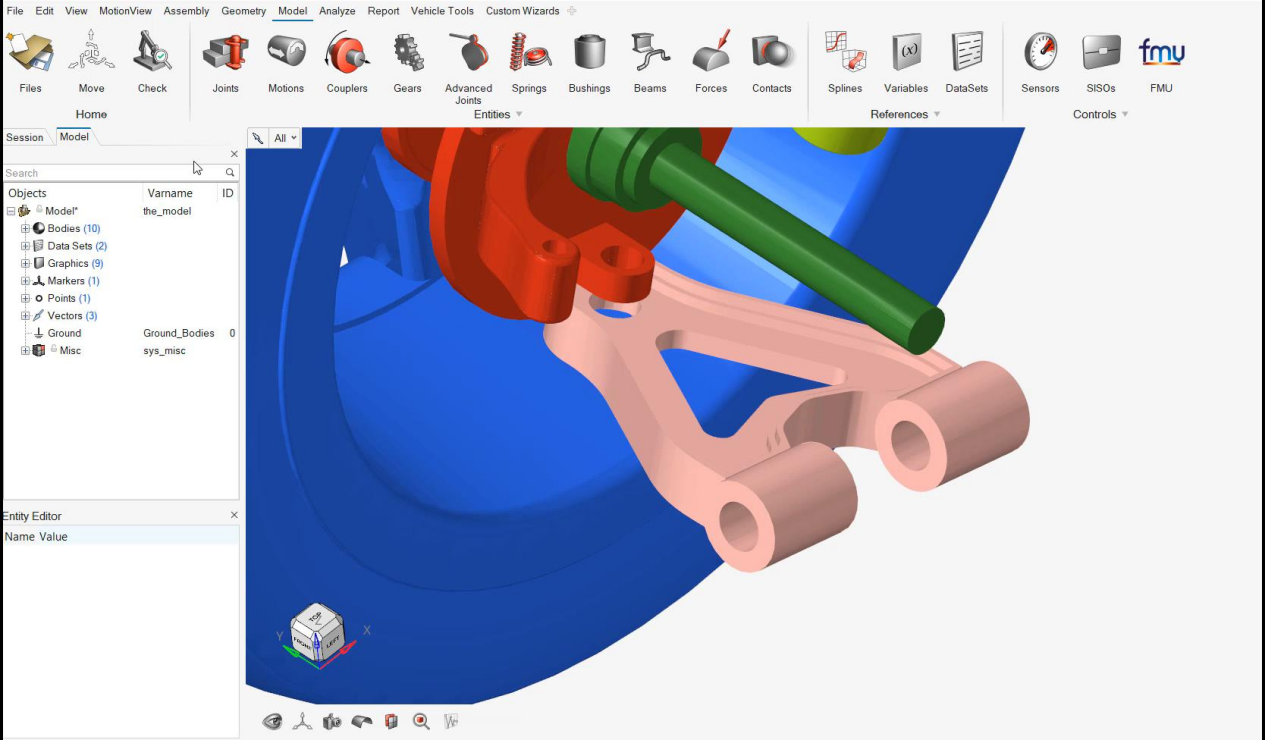
一、机构运动仿真模块
机构运动仿真模块以运动学理论为基石,聚焦模拟构件真实运动过程 。在复杂机械系统里,从汽车悬架的多连杆机构,到挖掘机的动臂、斗杆组合,该模块能精准预测运动轨迹。通过定义运动副(如转动副、移动副、球面副等),搭建多刚体或刚柔耦合系统模型,工程师可直观洞察构件在不同工况下的位移、速度、加速度变化 。
例如,在智能机器人机械臂设计中,机构运动仿真能模拟关节转动、臂杆伸缩的协同运动,评估运动轨迹是否存在干涉,优化运动控制算法,确保机械臂精准执行抓取、搬运等动作,为产品性能验证与方案迭代提供基础数据 。
多体动力学
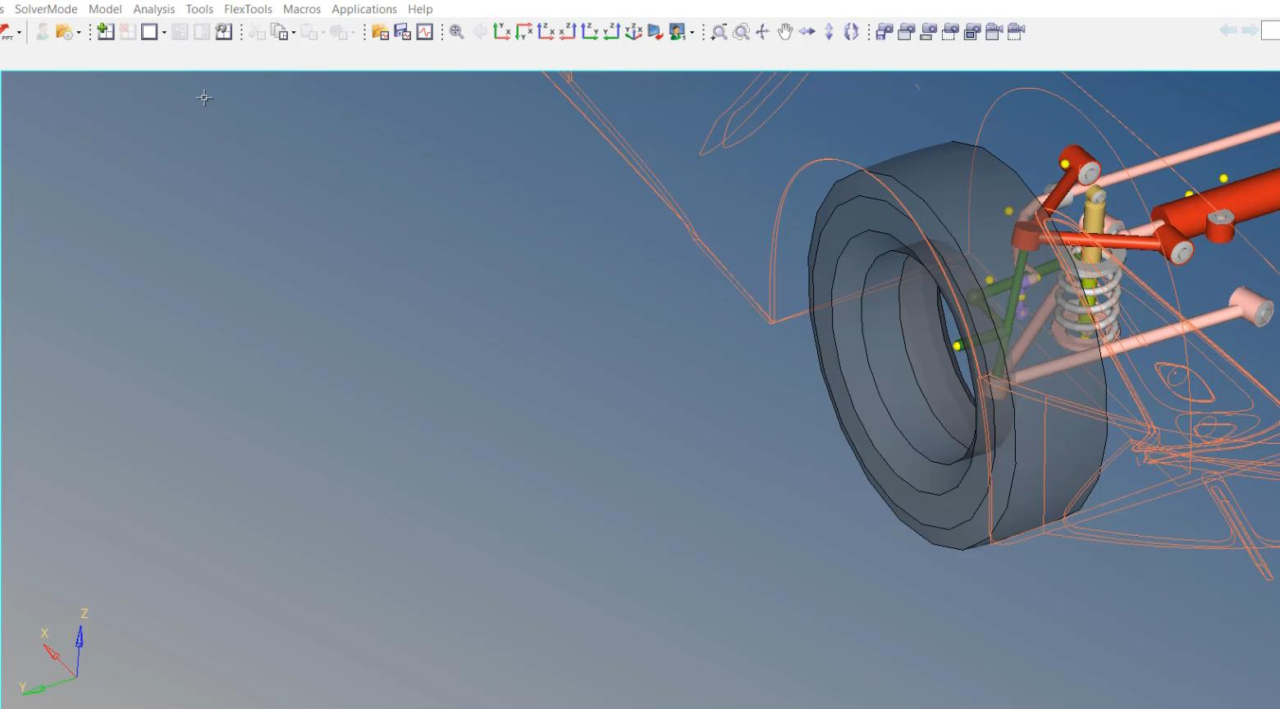
二、静动载荷提取模块
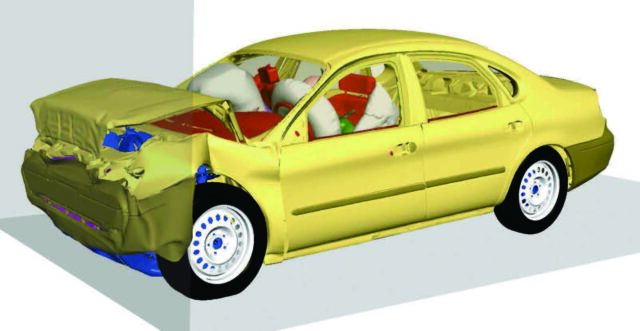
静动载荷提取模块承担着为结构强度与疲劳分析提供关键输入的重任 。它细分为静态载荷提取和动态载荷提取两部分。静态载荷提取针对系统在稳态工况下的受力,如工程机械支腿对地面的支撑力、车辆悬架在静态满载时的弹簧力;动态载荷提取则聚焦运动过程中随时间变化的力,像汽车行驶时路面不平激起的悬架动态力、挖掘机作业时动臂因挖掘动作产生的交变载荷 。
这些提取的静动态载荷,是后续结构件刚强度分析(判断是否发生塑性变形、断裂)和疲劳分析(预测疲劳寿命、识别易失效部位 )的核心依据。以商用车辆为例,通过该模块获取车架、悬架关键部件的载荷谱,工程师可优化结构设计,避免因载荷分布不合理导致的早期失效,提升整车可靠性 。
多体动力学
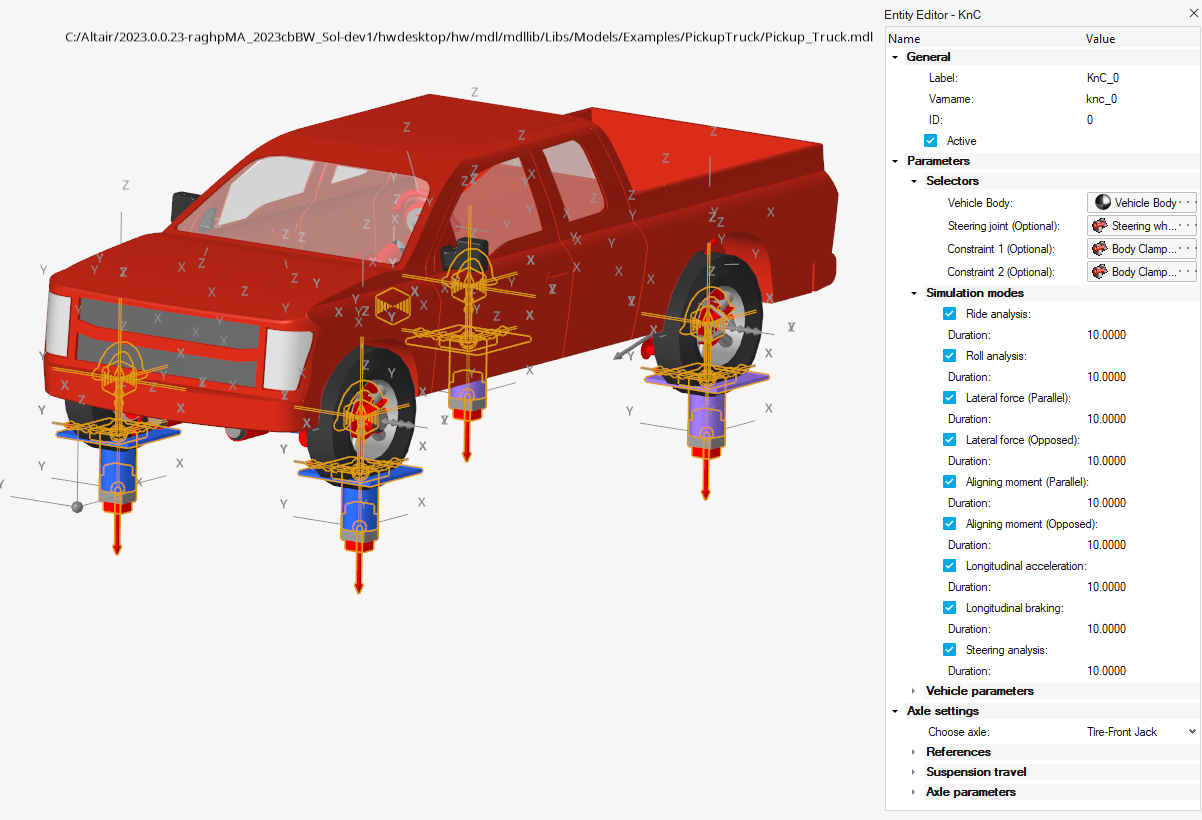
三、K&C 操稳平顺仿真模块
K&C(Kinematics & Compliance,运动学与柔顺性 )操稳平顺仿真模块,在汽车等交通工具研发中尤为关键。它整合多体动力学模型,分析车辆在操稳(操纵稳定性 )和平顺性方面的性能。
在操稳仿真中,模拟车辆转向时的响应,如转向盘转角与车辆横摆角速度、侧向加速度的关系,评估不足转向、过度转向特性,优化悬架定位参数(主销后倾、主销内倾、车轮外倾等 ),提升车辆行驶稳定性;平顺性仿真则聚焦路面激励下,悬架、座椅对振动的衰减效果,分析车身垂直加速度、俯仰角变化,优化悬架刚度、阻尼匹配,改善驾乘舒适性 。
对于新能源汽车,该模块还需结合电池包、电机等新部件的振动特性,评估整车 NVH(噪声、振动与声振粗糙度 )性能,助力打造更优质的驾乘体验 。
机构运动仿真、静动载荷提取、K&C 操稳平顺仿真三大核心模块,以 “运动过程模拟 – 关键载荷获取 – 性能优化验证” 为逻辑链路,构建起多体动力学仿真的技术核心体系。该体系深度赋能航空航天、船舶、兵器、汽车、机器人等多领域工程实践,助力工程师打通产品从设计方案到性能验证的全流程高效迭代通道,充分释放多体动力学仿真在复杂机械系统研发中的工程应用价值。