DELMIA基本操作流程
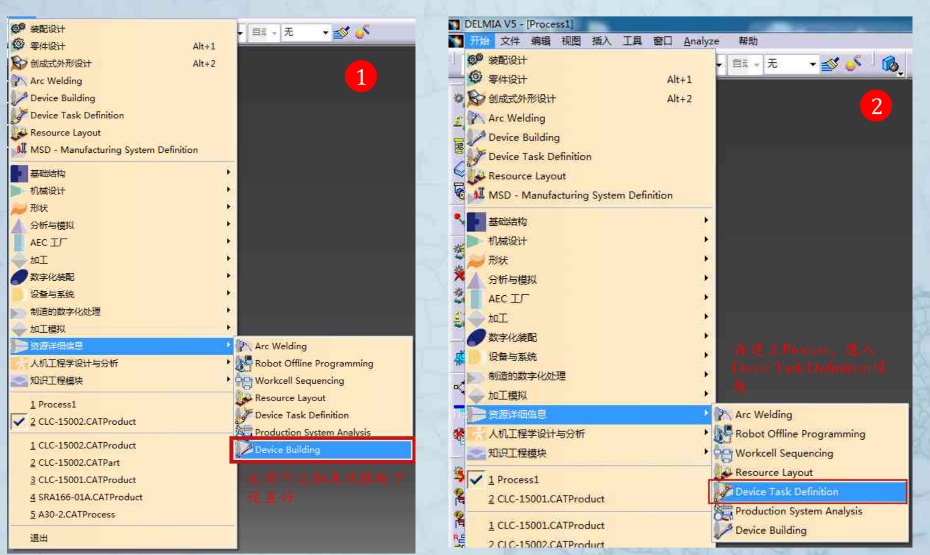
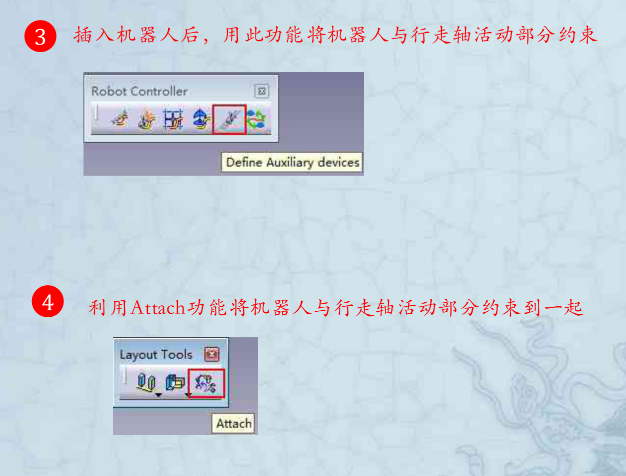
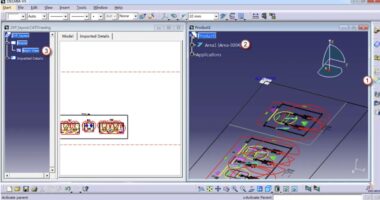
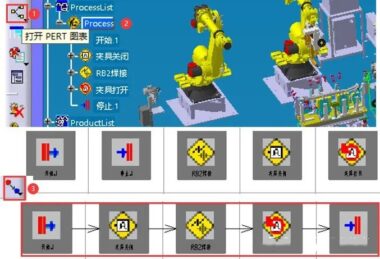
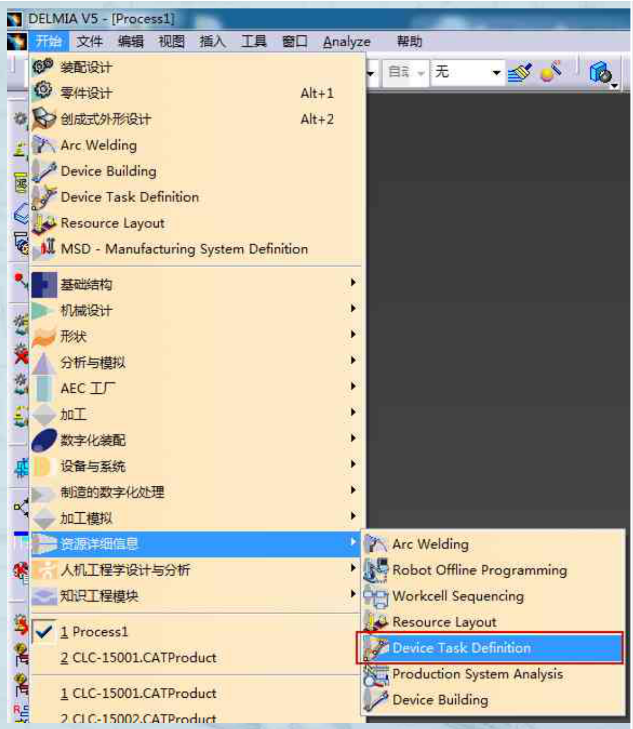
一、建立Process,进入Devic TaskDefinition模块;
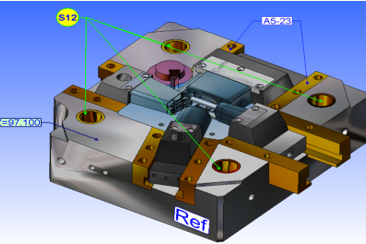
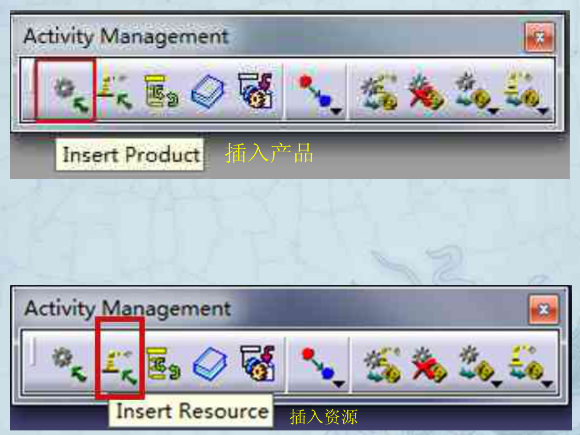
二、Insert Resource 插入工件数模
lnsert Resource插入外围、机器人、焊钳、夹具等:
三、插入机器人,在目录库里选择相应机器人的型号
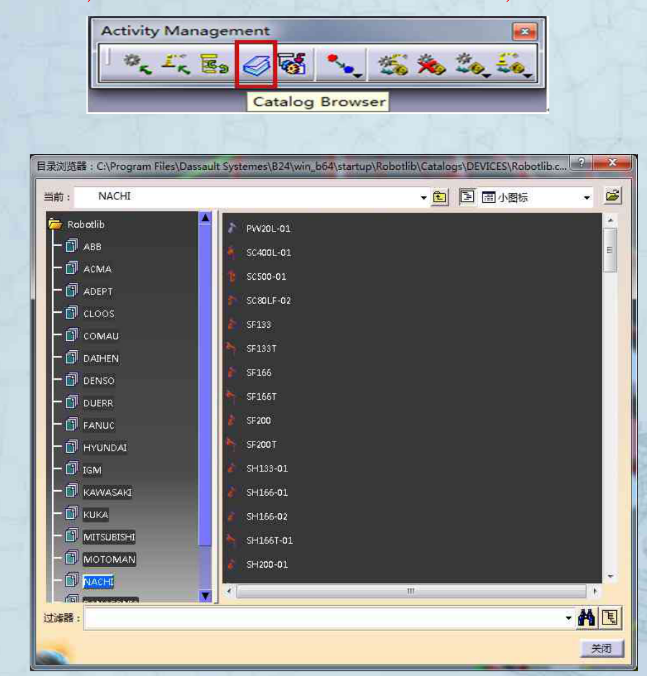
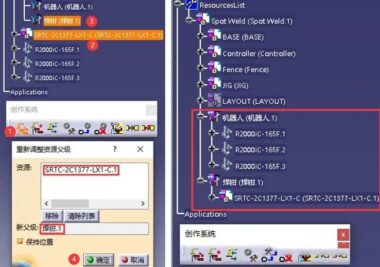
四、利用Layoutr Tools工具栏将机器人、夹具等移动到我们所需要的位置:
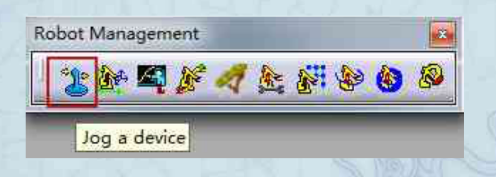
设置机器人的初始状态
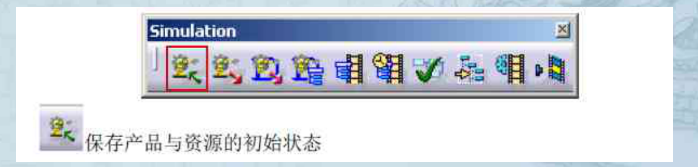
保存设置的机器人初始状态
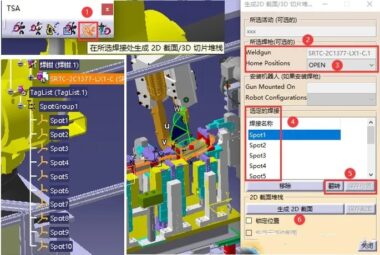
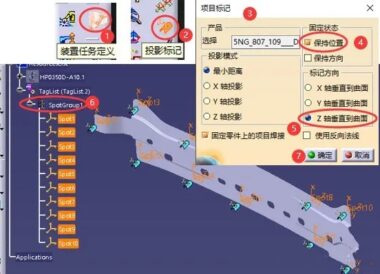
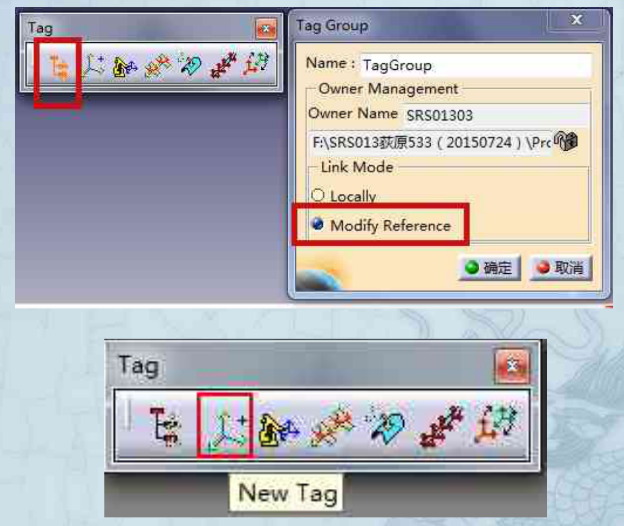
五、在工件上添加Tag,先建组在添加单个点;
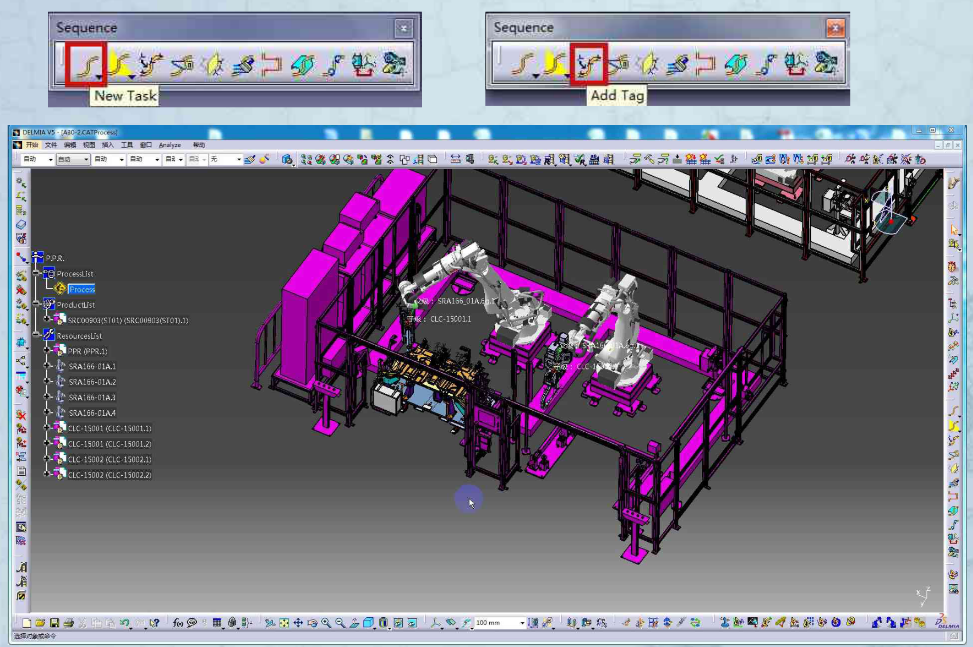
六、新建机器人任务以及把工件上的Tag加到任务中去
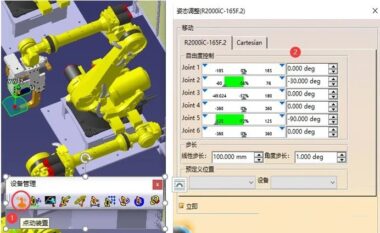
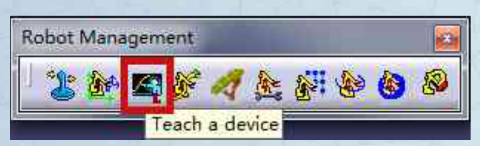
七、示教机器人,在这里面可以调节机器人的姿态:
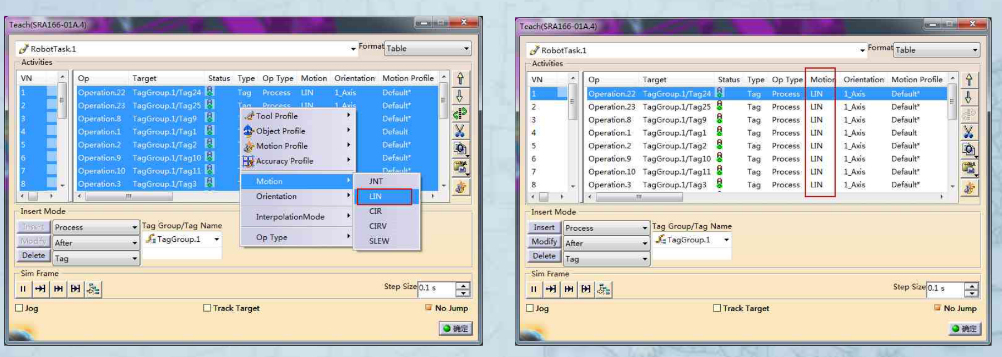
设置机器人行走路线 (JNT状态下)
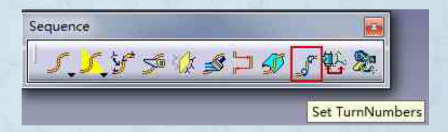
设置机器人行走路线(LIN为直线行走
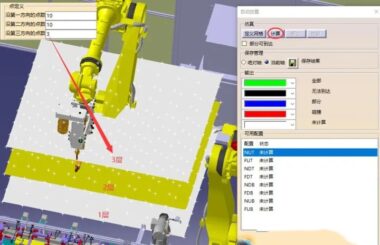
双机器人焊接视频录制
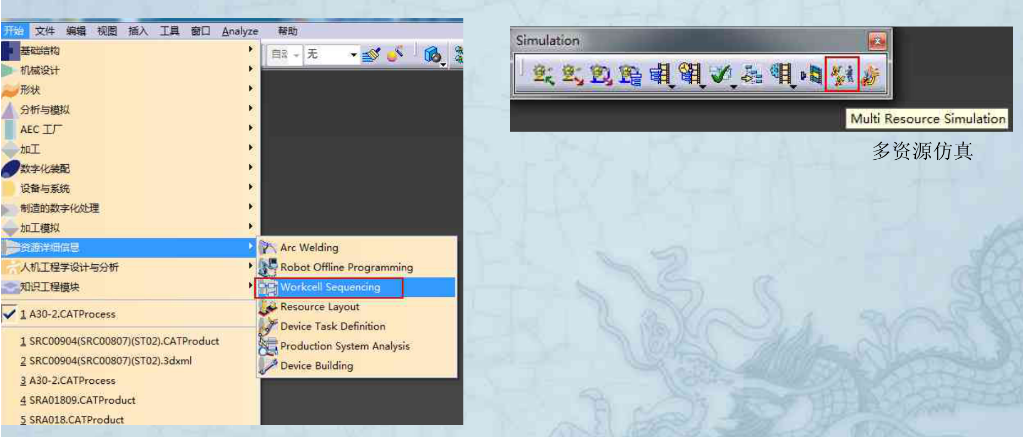
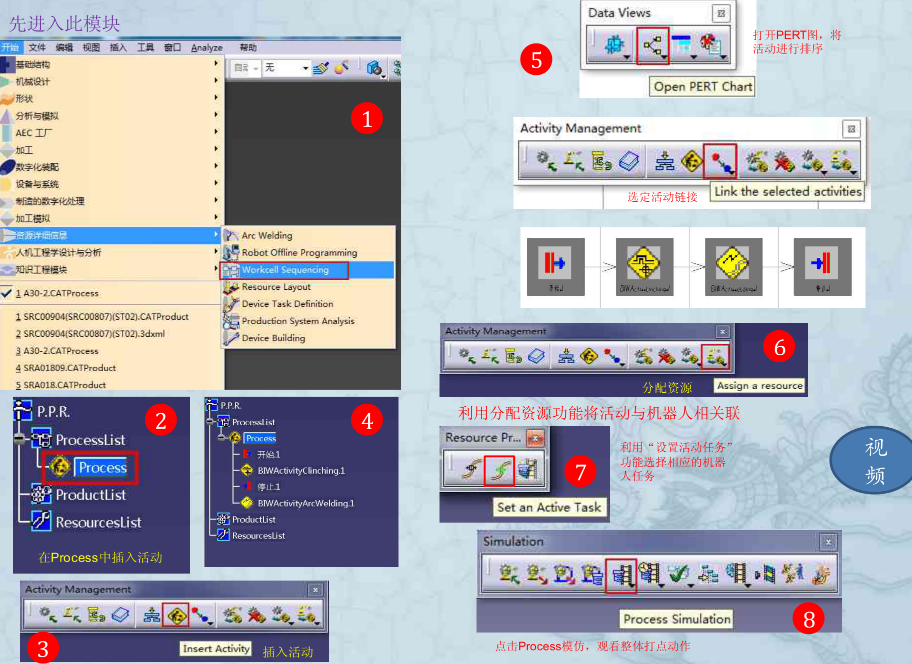
八、单机器人双工位视频录制
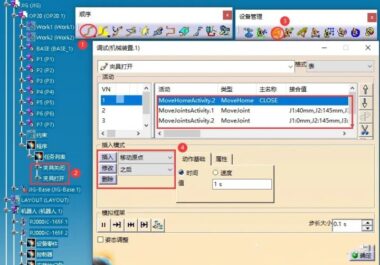
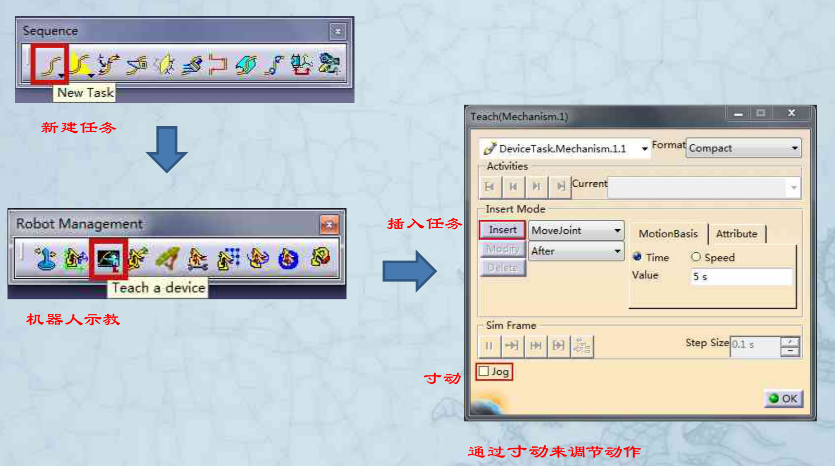
九、夹具内部创建动作
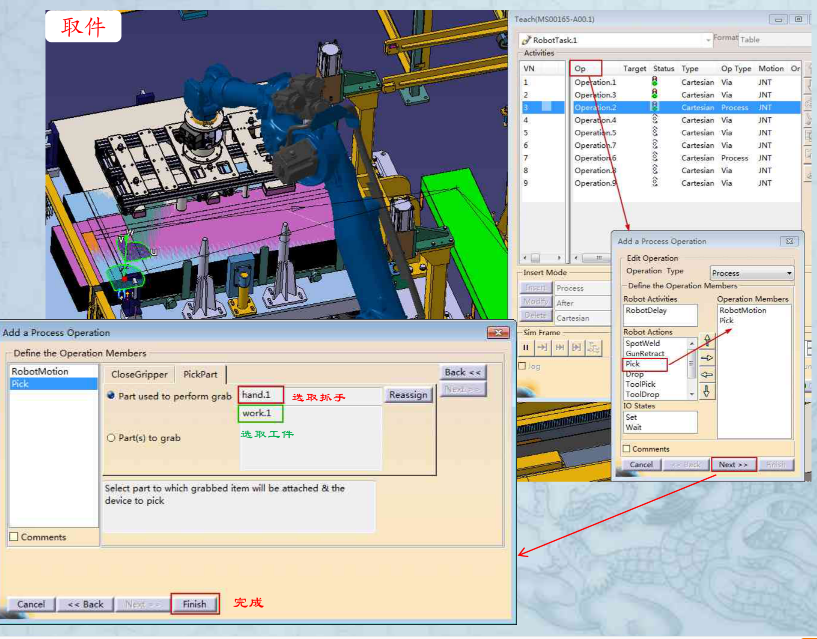
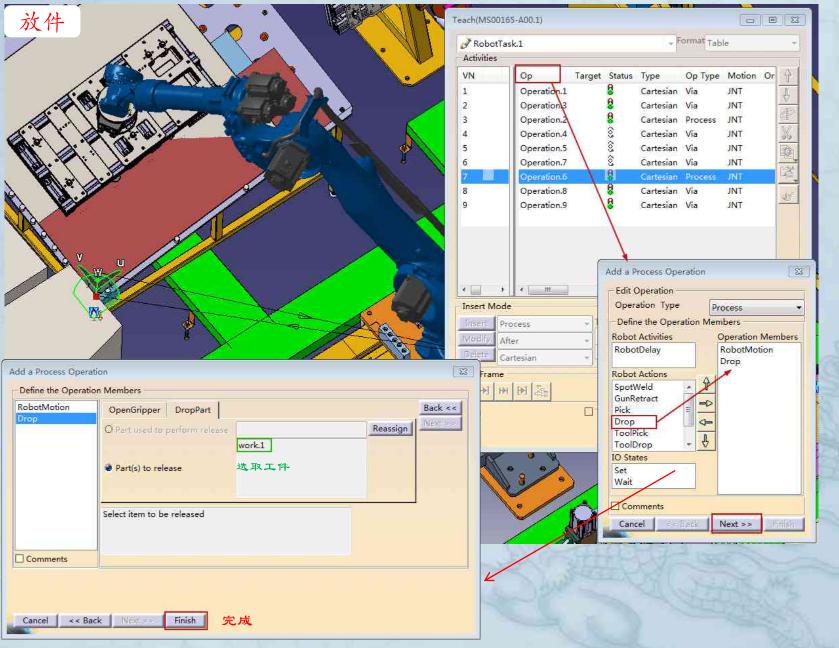
十、机器人抓手取件与放件
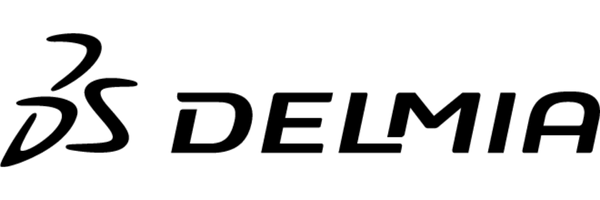
十一、机器人行走轴设置