小服AI

使用版本:Process Simulate 15.1.2
Process Simulate支持与真实的实体机器人控制器进行连接,可实现真实机器人和虚拟机器人的虚实同步,如图1。
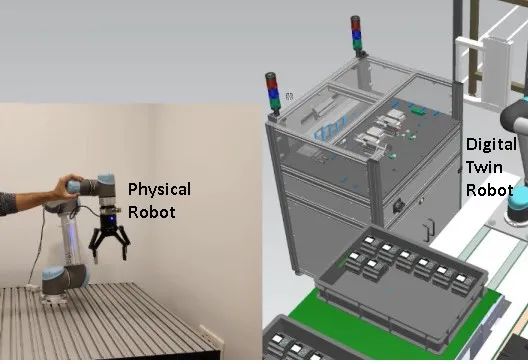
图1
将物理机器人置于空白区域,用户可以在 Process Simulate 中围绕其孪生构建虚拟环境,并填充其他虚拟资源和对象,例如机器人、工具和零件。然后,用户可以通过在其空白空间中操纵物理机器人并查看其孪生体与虚拟空间中其他对象的交互来对物理机器人的动作和任务进行编程,如图2。这使用户能够在构建物理环境之前执行碰撞检测、范围测试以及对机器人进行编程。
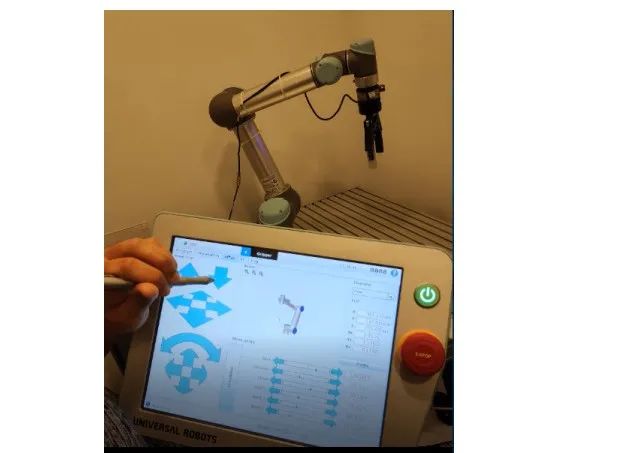
图2

在机器人控制器和计算机之间连接网络电缆。
打开网络连接并访问网络属性,如图3。
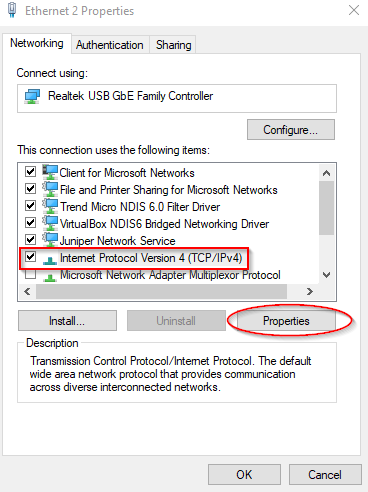
图3
选择Internet 协议版本 4 (TCP/IPv4)并单击属性,如图4。
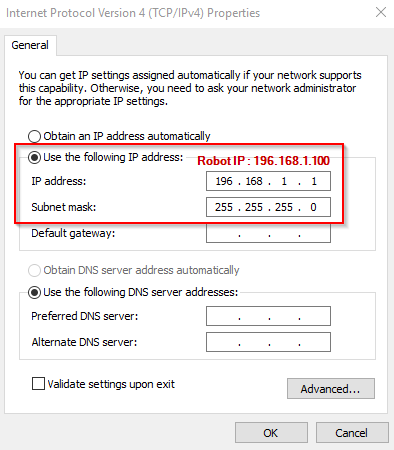
图4
为确保机器人和计算机在同一网络中,选择使用下面的IP地址,IP地址设置为机器人的IP地址,最后一个八位字节修改为除机器人外的任意值。如果机器人的 IP 地址为 196.168.1.100,则将IP 地址设置为 196.168.1.1 或 196.168.1.2。
单击“确定”保存配置。
选择一个机器人。
选择Connect To Robot,机器人类型和Controller版本的参数将自动填充,如图5。
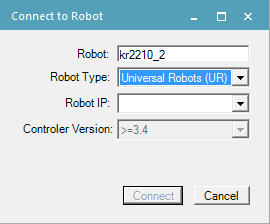
图5
输入机器人 IP地址。
点击连接。该连接成功时显示为绿色的消息,如图6。
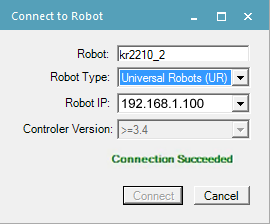
图6
建立连接后,实时模式在图形查看器的左上角显示为红色,如图7。
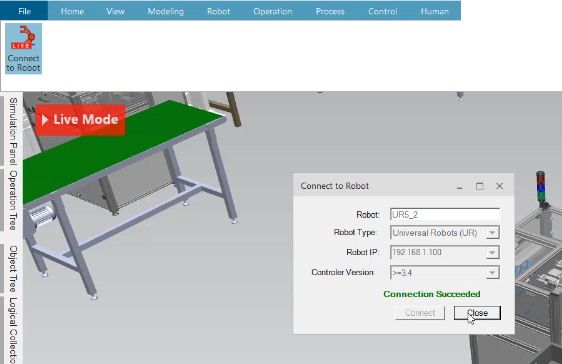
图7
要开始机器人跟踪,请单击实时模式- 它变为绿色,如图8。
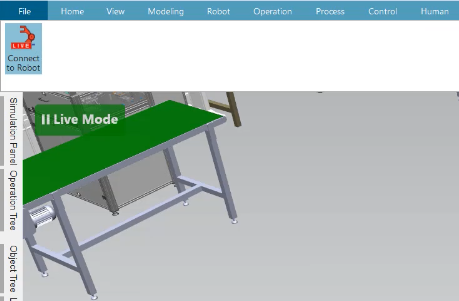
图8
当用户移动物理机器人时,物理机器人的动作将映射到 Process Simulate 中。
再次单击实时模式可暂停机器人跟踪。
要结束机器人跟踪会话,请单击Connect to Robot 以断开 Process Simulate 与物理机器人的连接。