
 小服AI
|
会议概述 |
本次分享围绕机器人关节电机数字化仿真展开,面向伺服驱动、机器人结构与电机研发相关的工程和技术人员。针对协作机器人、工业机器人常用的无框力矩电机、外转子伺服电机、步进电机等动力单元,介绍多物理场仿真在电机前期设计、性能预判与迭代优化中的作用。演讲将从电磁、热、结构动力学、控制耦合等维度,介绍仿真建模思路、常用工具链、仿真对标实物试验的误差来源,同时结合关节电机的典型问题:如力矩波动、齿槽转矩、温升限制、振动噪声、弱磁特性、惯量匹配等,给出仿真驱动设计的落地路径,探讨如何依靠虚拟样机减少样机迭代次数、缩短开发周期、提升机器人关节动力输出稳定性与可靠性,为高性能机器人电机的正向开发提供参考。
|
会议纲要 |
|
本次研讨会以机器人电机为研究对象,以Ansys软件多域联合仿真联合仿真为核心手段,区别于传统单一物理场分析,帮助参会人员了解电机电磁性能、损耗、温升、机械应力与机电耦合动力学,建立 “电磁–热–结构–控制” 协同仿真思路。研讨会将重点介绍不同类型机器人电机的Ansys电磁仿真方法,并对电机各种输出特性进行预测。目标是借助Ansys完整的仿真工具链,帮助参会人员认识并建立机器人电机仿真思路,形成一套可复用的机器人电机研究方法论,为新一代机器人电机的正向设计与优化提供支撑。重点议题如下: 一:机器人电机概述 1)机器人电机分类及发展现状 二:机器人电机Ansys仿真工具介绍 1) ANSYS Motor-CAD 电机快速设计 2) ANSYS Maxwell 电机电磁场分析 3) Ansys Fluent 电机散热分析 4) Ansys Mechanical 电机结构力学静态分析 5) Ansys Motion 机器人电机多体运动学分析 6) Ansys optiSLang 电机优化 7) ANSYS Simplorer/Twin Builder机器人电机控制 8) ANSYS Twin Builder 与 Isaac Sim 联合仿真 三:机器人电机Ansys电磁场分析实践 1) 球形电机 2) 无框力矩电机 3) 轴向磁通电机 4) 外转子电机 5) 步进电机 6) 空心杯电机 四:总结与Q&A互动 |
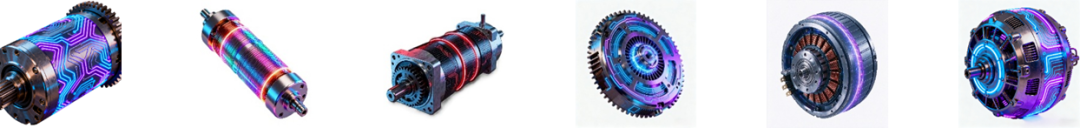
无框力矩电机 空心杯电机 步进电机 轴向磁通电机 外转子电机 球形电机
会议形式:线上直播
扫描二维码立即免费报名
咨询电话:021-52238788(24小时咨询热线)
咨询热线:16621331590 /13818663071
咨询邮箱:tea@cadit.com.cn