软件定位与使用流程
RoboDK 是面向工业机器人的仿真与离线编程软件,用于虚拟调试和试运行,通过数字孪生测试、优化并验证机器人工作流程,在实施前发现并规避奇点、碰撞和可达性问题。软件提供从选型到出程序的五步工作流:选择机器人型号、定义末端工具、导入三维工件、仿真刀具路径、生成机器人程序,使工程师无需掌握特定硬件厂商的编程指令即可完成编程。
主要功能模块
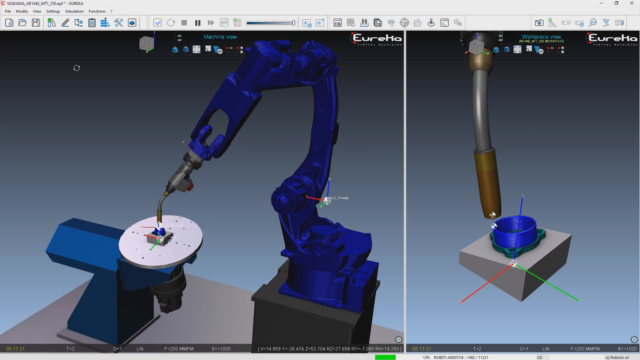
机器人仿真与离线编程
在虚拟环境中为各类工业机器人生成仿真和程序,支持高精度机器人仿真,并通过离线编程避免示教器操作,降低集成时间。
机器人加工
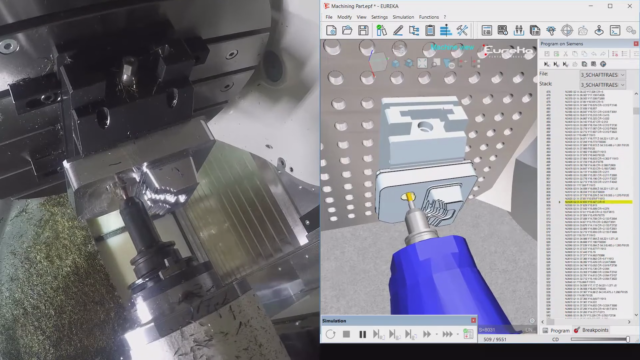
将机械臂用作五轴铣床或三维打印设备,导入并转换 NC 数控程序为机器人程序,实现 CAM 文件、机器代码、刀具路径、G 代码或 APT 文件的后处理,用于雕刻、钻孔、铣削等加工任务。
机器人程序生成
通过后处理器为多种机器人控制器离线生成真机程序,并自动分割超长程序以便载入控制器,无需现场逐一调试。
三维模型支持
支持导入 STL、STEP、IGES、OBJ 等多种格式的模型文件,将工件、夹具和机器人工作环境的模型置于参考坐标系中建立数字孪生。
碰撞检测与路径校验
在仿真中定义物体间的相互作用以防止碰撞,自动避免奇点、轴极限和碰撞,确保刀具路径和运动轨迹无误。
外部轴与多机器人协同
集成线性轨道、旋转台和变位器等多类型外部轴以扩展可达范围,并协调来自不同品牌机器人单元之间的任务。
机器人精度校准
提供工具与机械臂校准手段,提高机器人及其末端工具的编程与控制精度。
RoboDK API
提供应用编程接口,使高级用户可通过多种主流开发语言创建机器人程序,实现定制化的路径与运动控制。
应用场景与主要优势
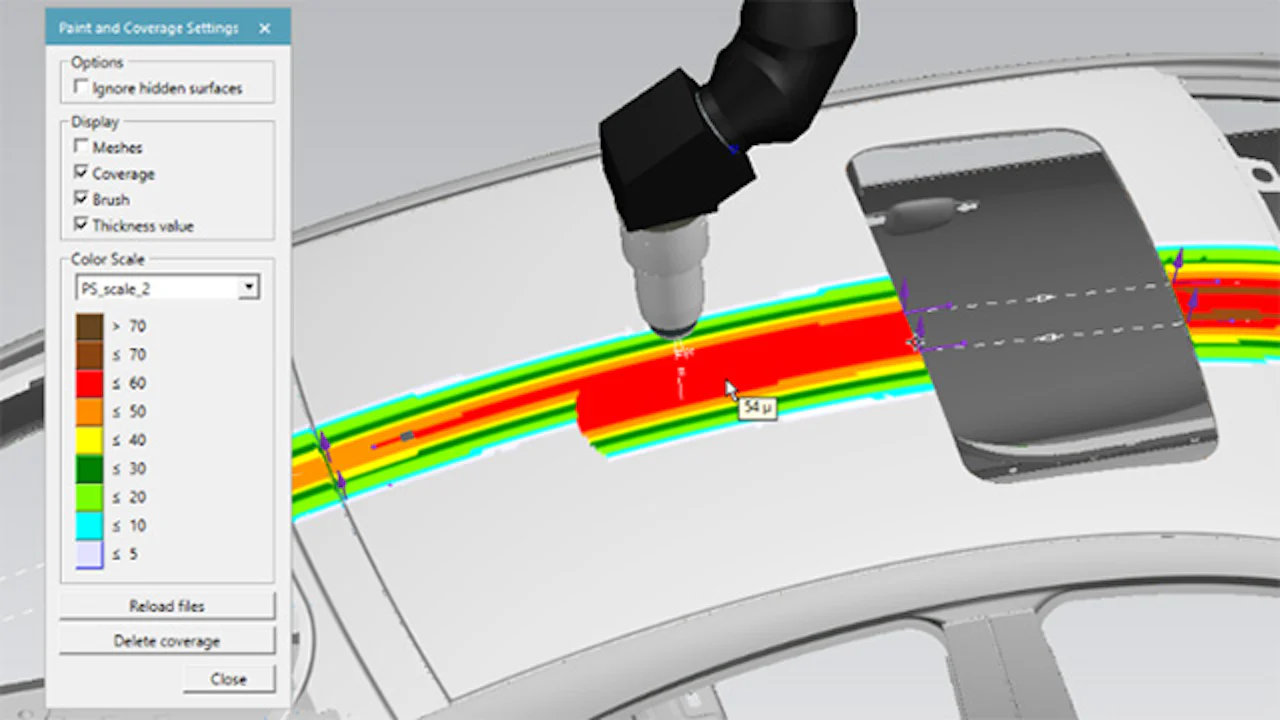
典型应用包括焊接、机器加工、粘合剂与涂料分配、抛光和砂磨、切割以及堆垛码垛等制造环节。软件内置涵盖多家制造商大量机械臂及其组件、后处理器和即用工作站的可检索模型库,并提供与主流 CAD/CAM 软件的集成插件,帮助团队在统一直观的仿真环境中生成程序、优化机器人动作并缩短学习与集成时间,从而减少停机时间并防止进入现场后的编程错误。