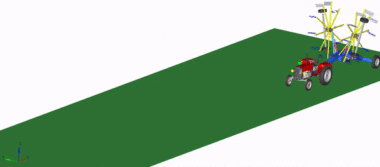
旋转式搂草机属于一种大型农业设备,主要用于收割完的干草收集。
-
一般来说,搂草机由拖拉机牵引
-
由于搂草机径向臂带有旋转的耙齿,耙齿将割下的干草扫向耙的中心
-
耙齿有序缩回,将干草有序排列,等待后续集中收集
多体动力学模型
建模过程
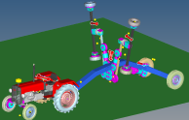
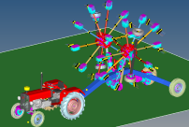
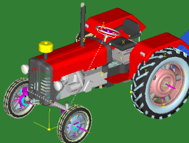
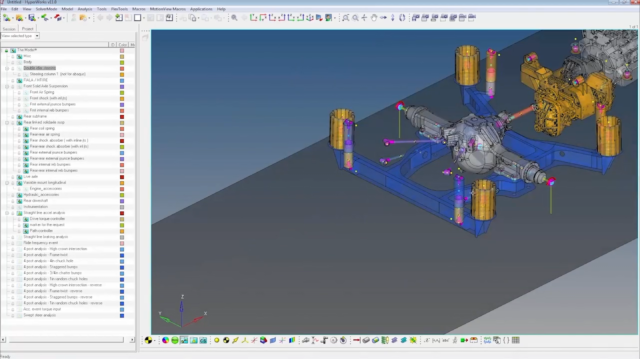
步骤1:在MotionView中导入CAD数据,添加铰链和运动副
步骤2:创建径向臂和耙齿,参数化图形,点和标记
步骤3:利用耦合器和运动副确定拖拉机的转向系统
步骤4:添加10个AutoTires,从00_Data/.tir导入轮胎文件
步骤5:使用子程序定义在径向臂耙的运动,从00_Data\motsub.py文件导入
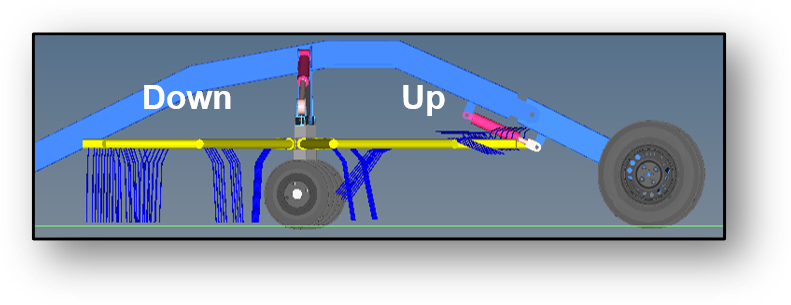 * 这个子程序控制基于径向臂方向标记的耙齿
仿真分析
旋转式搂草机运动条件建立过程
-
拖拉机将搂草机牵引至作业中心并停止运动;
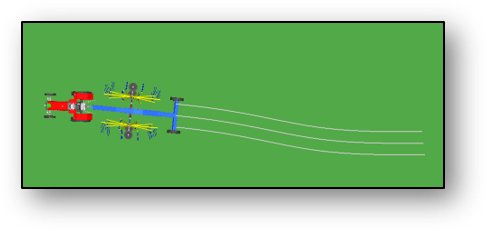
-
将控制搂草机的耙齿展开;
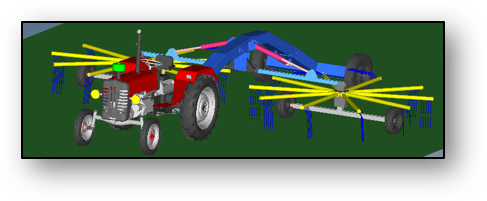
-
拖拉机牵引搂草机继续向前运动并使耙齿旋转;
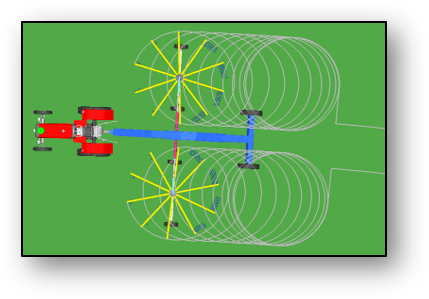
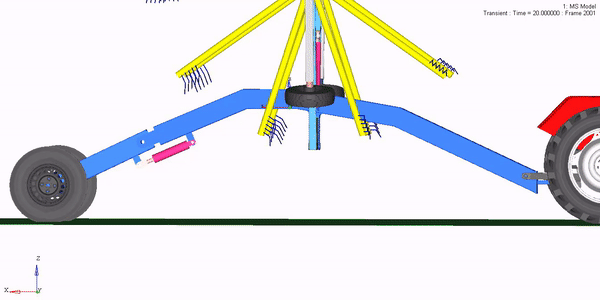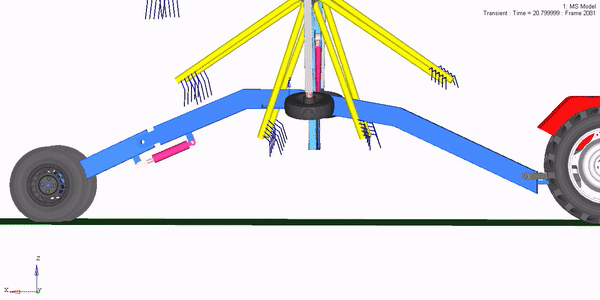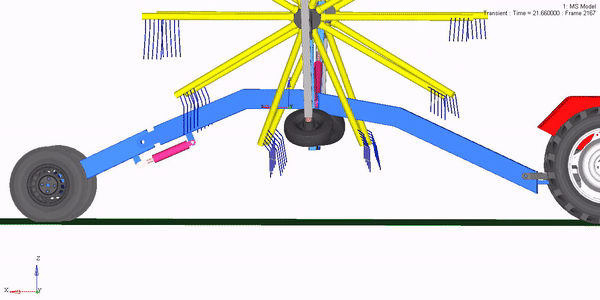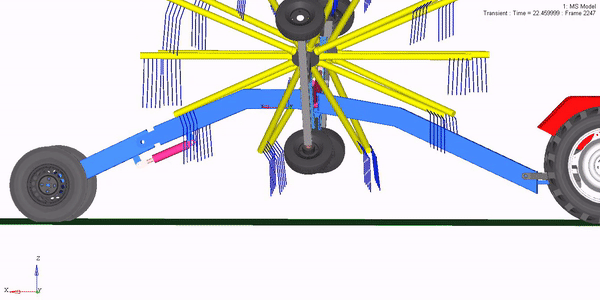
动画结果
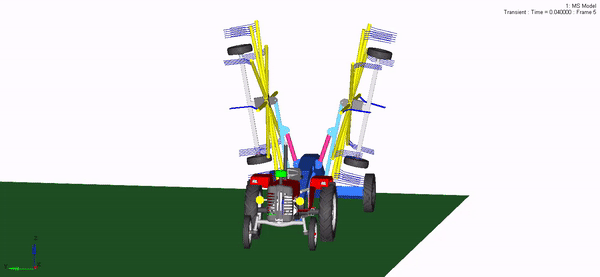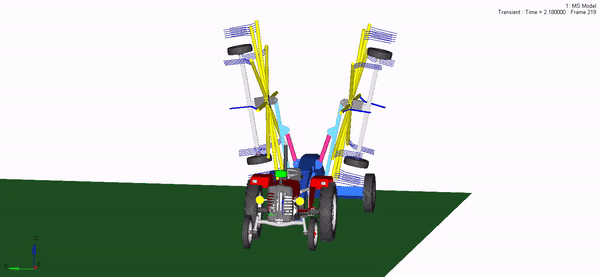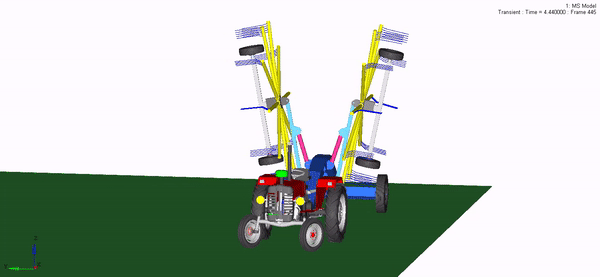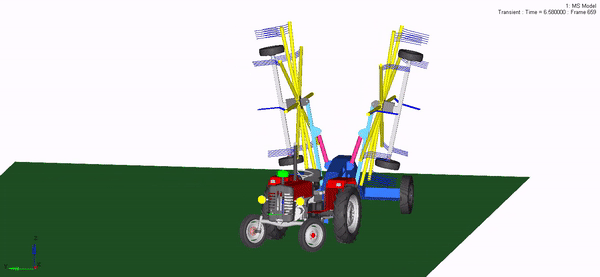
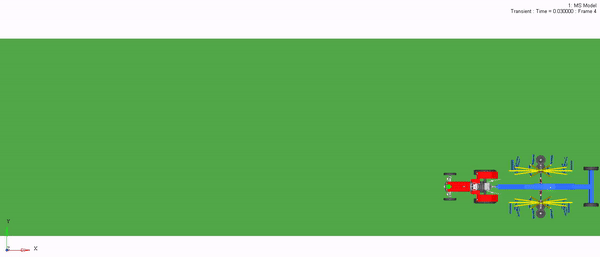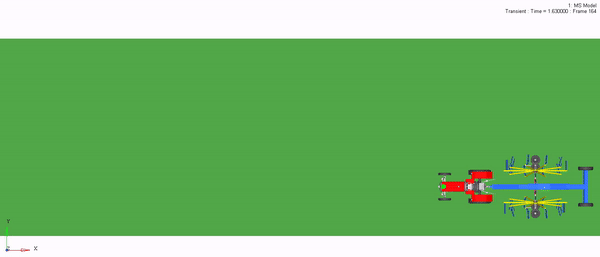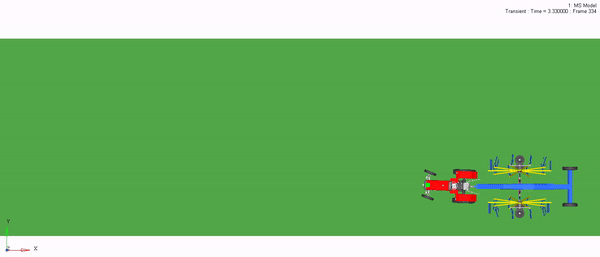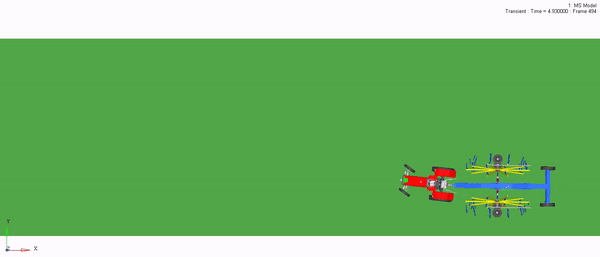
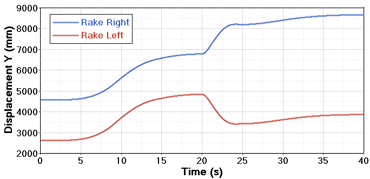
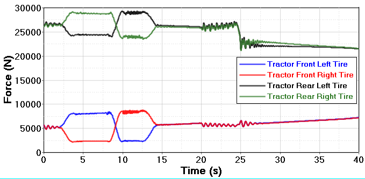
位移和力
关于重庆荟奇安科技有限公司
公司注册资金1000万元,是一家专注于CAE仿真技术的高新技术企业,公司致力于成为具有核心竞争力和品牌影响力的一流仿真服务供应商。公司是Altair、MSC软件公司的精英合作伙伴和增值服务商。面向智能制造企业、高校和科研机构,致力于提供最优的仿真软件组合解决方案工具;同时为客户提供多物理场仿真技术服务、多学科优化和轻量化、集成优化开发等技术服务,持续成就客户,不断为客户创造最大价值。